AUBO-R 系列具身智能通用关节模组用户手册
1 关于本手册
1.1 版本信息
| 项目 | 内容 |
|---|---|
| 手册名称 | AUBO-R 系列具身智能通用关节模组用户手册 |
| 手册版本 | v1.0.0* |
| 发布日期 | 2026-08-03 |
| 适用产品 | AUBO-RS14FN 关节模组、AUBO-RP14FN 关节模组、AUBO-RP17FN 关节模组、AUBO-RP20FN 关节模组、AUBO-RP25FN 关节模组 |
用户手册会定期检查和修订,更新内容将随新版本发布。本手册中的内容或信息如有变更,恕不另行通知。
安装、使用产品前,请完整阅读本手册,并妥善保管,以便随时查阅和参考。
本手册中所有图片仅供示意参考,请以收到的实物为准。
1.2 版权与免责声明
本手册为遨博(北京)智能科技股份有限公司专有财产,非经遨博(北京)智能科技股份有限公司书面许可,不得复印、全部或部分复制或转变为任何其他形式使用。
对本手册中可能出现的任何错误或遗漏,或因使用本手册及其中所述产品而引起的意外或间接伤害,遨博(北京)智能科技股份有限公司概不负责。
Copyright © 2015-2026 AUBO 保留所有权利。
1.3 手册用途
本手册用于指导 AUBO-R 系列具身关节模组的安装、调试、运行前检查、维护、维修、搬运、贮存和废弃处置。
本手册不替代系统集成商的风险评估、现场安全设计、作业指导书或所在国家 / 地区适用的法律法规和安全标准。
1.4 阅读对象
本手册面向以下专业人员:
- 关节模组安装人员
- 调试与操作人员
- 维护与维修人员
- 安全管理人员
1.5 操作前提
阅读和使用本手册的人员应满足以下要求:
- 接受过遨博(或遨博授权的经销商)提供的相关培训;
- 具备机械、电气、自动化设备安装与维护所需的基础知识;
- 熟悉现场安全管理要求,具备基本风险识别和安全操作意识;
- 已阅读并理解本手册及关联文档中的安全说明。
1.6 关联文档
使用本手册时,建议同时阅读以下文档:
1.7 获取更多信息
如需了解更多产品、服务、培训或技术支持信息,请访问 https://www.aubo-robotics.cn。
2 安全
2.1 安全说明
本章介绍操作具身关节模组系统时应遵守的基本安全原则。集成商、用户和操作人员必须认真阅读本章内容,并严格遵守带有安全警示标志的说明。
由于机器人系统具有复杂性和潜在危险性,本手册无法列举所有可能发生的危险场景。用户和集成商应结合实际应用、末端工具、外围设备、工作环境和人员活动范围进行风险评估,并采取适当的风险降低措施。
2.2 安全警示标志
本手册使用以下安全警示标志说明重要安全信息。看到相关标志时,请务必阅读并遵守对应说明。
| 标志 | 级别 | 说明 |
|---|---|---|
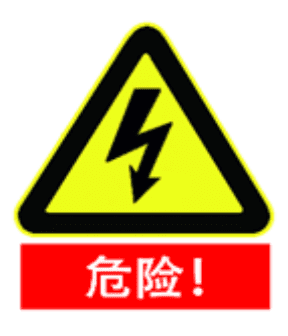 | 危险(DANGER) | 表示可能引发危险的情况,如果不避免,可导致人员死亡或严重伤害。 |
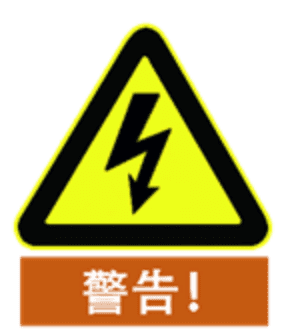 | 警告(WARNING) | 表示可能引发危险的情况,如果不避免,可导致人员伤害或设备严重损坏。 |
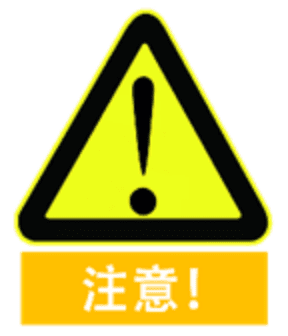 | 注意(CAUTION) | 表示可能引发危险的情况,如果不避免,可导致人员轻微伤害或设备损坏。标记有此种符号的事项,根据具体情况,有时会有发生重大后果的可能性。 |
 | 提示(NOTICE) | 表示一种情况,如果不避免,可导致人员伤害或设备损坏。标记有此种符号的事项,根据具体情况,有时会有发生重大后果的可能性。 |
2.3 通用安全规范
在操作关节模组及其相关设备时,必须始终遵守以下基本安全准则。本节列出的是通用性安全要求,具体场景下的安全说明将在手册各相关章节中详述。
请务必按照本说明书中的要求和规范安装机器及所有电气设备。
在第一次使用机器及投入生产前需要对机器及其防护系统进行初步测试和检查。
首次启动机器和系统前,必须检查机器和系统是否完整、操作是否安全、是否检测到任何损坏。本次检测中需观察到是否符合国家或地区有效的安全生产规章制度,必须测试所有的安全功能。
用户必须检查并确保所有的安全参数和用户程序是正确的,并且所有的安全功能工作正常。需要具有操作关节模组资格的人员来检查每个安全功能。只有通过全面且仔细的安全测试且到达安全级别后才能启动。
需要有专业人员按照安装标准对机器进行安装和调试。
关节模组集成至整机设备完成装配后,需对整套设备开展全面风险评估,并留存评估记录。
多颗关节模组串联、搭配末端执行器组装时,会叠加机械风险;整套系统急停、安全等级需按照最高等级选型。
将不同的机械连接起来可能加重危险或引发新的危险。始终对整个安装进行全面的风险评估。当需要不同的安全和紧急停机性能等级时,始终选择最高的性能等级。
遨博(北京)智能科技股份有限公司对由于机器的不当操作而对机器造成的损坏或人员伤害概不承担责任。
严禁事项:
| 标志 | 说明 |
|---|---|
| 1. 严禁在未完成安全检查和风险评估前启动关节模组。首次启动前必须完成以下检查: - 系统完整性检查(机械安装、电气连接、接地保护) - 所有安全功能测试 - 安全参数正确性验证 - 风险评估文档审核 2. 严禁在未连接保护接地线(PE 线)的情况下为关节模组上电。接地不良可导致触电、设备损坏或电磁干扰。 3. 严禁在潮湿或有导电粉尘的环境中运行关节模组,可能导致人员伤亡。 4. 严禁人为频繁通断供电系统。关节模块内安装有刹车,切勿人为频繁开断供电系统,建议每次开关机时间间隔应大于 10s。 5. 关节模组运行时,严禁触碰关节和电机表面。关节模组正在工作时或刚停止工作时,请不要操作或触摸机器。切断电源并等待一小时,关节模组才可冷却下来。 6. 严禁在未授权的情况下修改安全参数或绕过安全功能。 |
操作规范:
| 标志 | 说明 |
|---|---|
| 1. 多颗关节模组串联组装时,务必保证各关节连接端面、末端执行工具锁紧安装牢固。安装不牢可能导致设备脱落或操作精度下降。 2. 将关节模组搭建为运动机构后,需保证机构运动空间开阔,无障碍物、尖角或挤压点。 3. 安全回路器件禁止接入通用 I/O 接口,仅可使用专用安全型接口。 4. 正确配置安装参数,包括安装角度、TCP 重量和偏移、安全参数等。 5. 若关节模组出现磕碰、壳体破损、电气故障等损坏现象,禁止继续上电运行。应立即停机并联系遨博或授权服务商。 6. 每次安装完成后必须进行安全评估,确认所有安全功能正常。 |
| 1. 运输关节模组前需检查绝缘情况和保护措施,运输过程中应小心搬运,避免磕碰。 2. 不得将关节模组长期暴露于强磁场环境中,强磁场可能导致设备损坏。 3. 不得擅自改装关节模组。任何未经授权的修改将导致保修失效,且遨博不承担由此产生的任何责任。 |
2.4 人员安全
关节模组运行时,应优先确保人员安全。用户和集成商应至少采取以下措施:
- 确保所有相关人员已接受遨博官方(或遨博授权的经销商)培训,并充分理解安全、规范的操作流程。培训咨询:support@aubo-robotics.cn。
- 操作时需束发、不穿宽松衣物、不佩戴首饰,关节模组静止时可能处于待启动状态,应视为持续运转,严禁随意靠近。
- 人员不得将头部、面部、颈部、手指或其他身体部位置于可能被碰撞、夹伤或卷入的区域。
2.5 责任及规范
关节模组是完整机器人系统的组成部分,其本身不构成完整的机器。因此本手册未涵盖完整机器人整机的全套设计、安装与操作方案,亦未罗列全部会影响整套集成系统外围设备安全的各类风险工况。完整机器人设备的安装安全性能,取决于整机集成方案的设计与施工方式。设备集成商须遵照当地适用法律法规、安全规范及行业标准,对整套集成系统开展设计、安装全流程风险评估。
该手册所包含的所有安全方面的信息均不得视为遨博(北京)智能科技股份有限公司的保证,即便操作人员严格遵照本手册全部安全指引作业,仍存在出现人身伤害或设备损毁的潜在风险。
遨博(北京)智能科技股份有限公司持续优化产品性能与可靠性,保留产品迭代升级的权利,产品更新不再另行通知。我司已尽力保障本手册内容准确可靠,但不对文档中存在的疏漏、差错承担相关责任。
2.5.1 集成商责任
集成商承担以下关键责任:
- 对由关节模组搭建而成的整套完整机器人系统进行全面的风险评估
- 确保整个系统的设计、安装和调试符合安全要求
- 为用户及相关操作人员提供必要的培训
- 制定完整的系统操作规范和应急预案
- 建立并维护适当的安全防护措施
- 在最终安装时使用适当的方法消除危险或最大限度降低一切危险至可接受水平
- 将剩余风险告知最终用户
- 在机器人上标明集成商信息
- 归档所有相关技术文件和风险评估报告
2.5.2 参考标准
集成商可参考以下国际标准执行风险评估流程:
| 标准编号 | 名称 | 说明 |
|---|---|---|
| ISO 12100:2010 | 机械安全 — 设计通则 — 风险评估与风险降低 | 风险评估基础框架 |
| ISO 10218-2:2025 | 机器人与机器人设备 — 安全要求 — 第 2 部分:工业机器人系统与机器人应用 | 工业机器人集成安全要求 |
| RIA TR R15.306-2014 | 工业机器人与机器人系统的技术报告 — 安全要求、任务型风险评估方法 | 任务型风险评估指南 |
| ANSI B11.0-2010 | 机械安全 — 一般要求与风险评估 | 美国机械安全标准 |
有关适用的标准和法规指南,请访问遨博官网 www.aubo-robotics.cn 或咨询当地监管机构。
2.6 危险识别
风险评估应考虑正常使用、调试、维护、清洁、异常恢复及可预见误操作期间的潜在危险。在不使用外围安全防护装置的情况下,采用本系列关节模组搭建机器人系统时可能涉及以下潜在危险:
- 使用尖锐末端执行器或工具连接器造成的刺伤或割伤风险
- 处理有毒、腐蚀性或其他有害物质时的暴露风险
- 操作人员手指或肢体被关节或底座夹伤的风险
- 模组带动机械结构运动时与人发生碰撞撞击的风险
- 末端工具固定不当导致物体坠落的风险
- 机器人有效负载与坚固表面之间的冲击造成的危险。集成商必须通过风险评估来衡量此类危险及其相关的风险等级,并且确定和实施相应的措施,以将风险降低至可接受的水平。请注意,特定机器人设备可能还存在其他重大危险。
结合 AUBO 机器人自带的固有安全设计,以及集成商、终端用户制定的安全规范与风险评估,可将关节模组协同作业相关风险降至合理可行范围内。本文档旨在将关节模组安装前存在的剩余风险传达给集成商和最终用户。若集成商开展风险评估后,判定对应应用场景存在会对操作人员造成不可接受风险的隐患,集成商必须采取适当的风险降低措施,以消除或最大限度降低这些危险,直至风险等级达到可接受标准。未完成必要风险降低措施前,禁止上机使用。
若关节模组采用非协同作业部署方案(如搭载危险作业工具),风险评估结果可能要求集成商在程序开发阶段配套增设安全设备(如安全启动设备),保障人员与设备运行安全。
3 关节模组说明
3.1 关于 R 系列
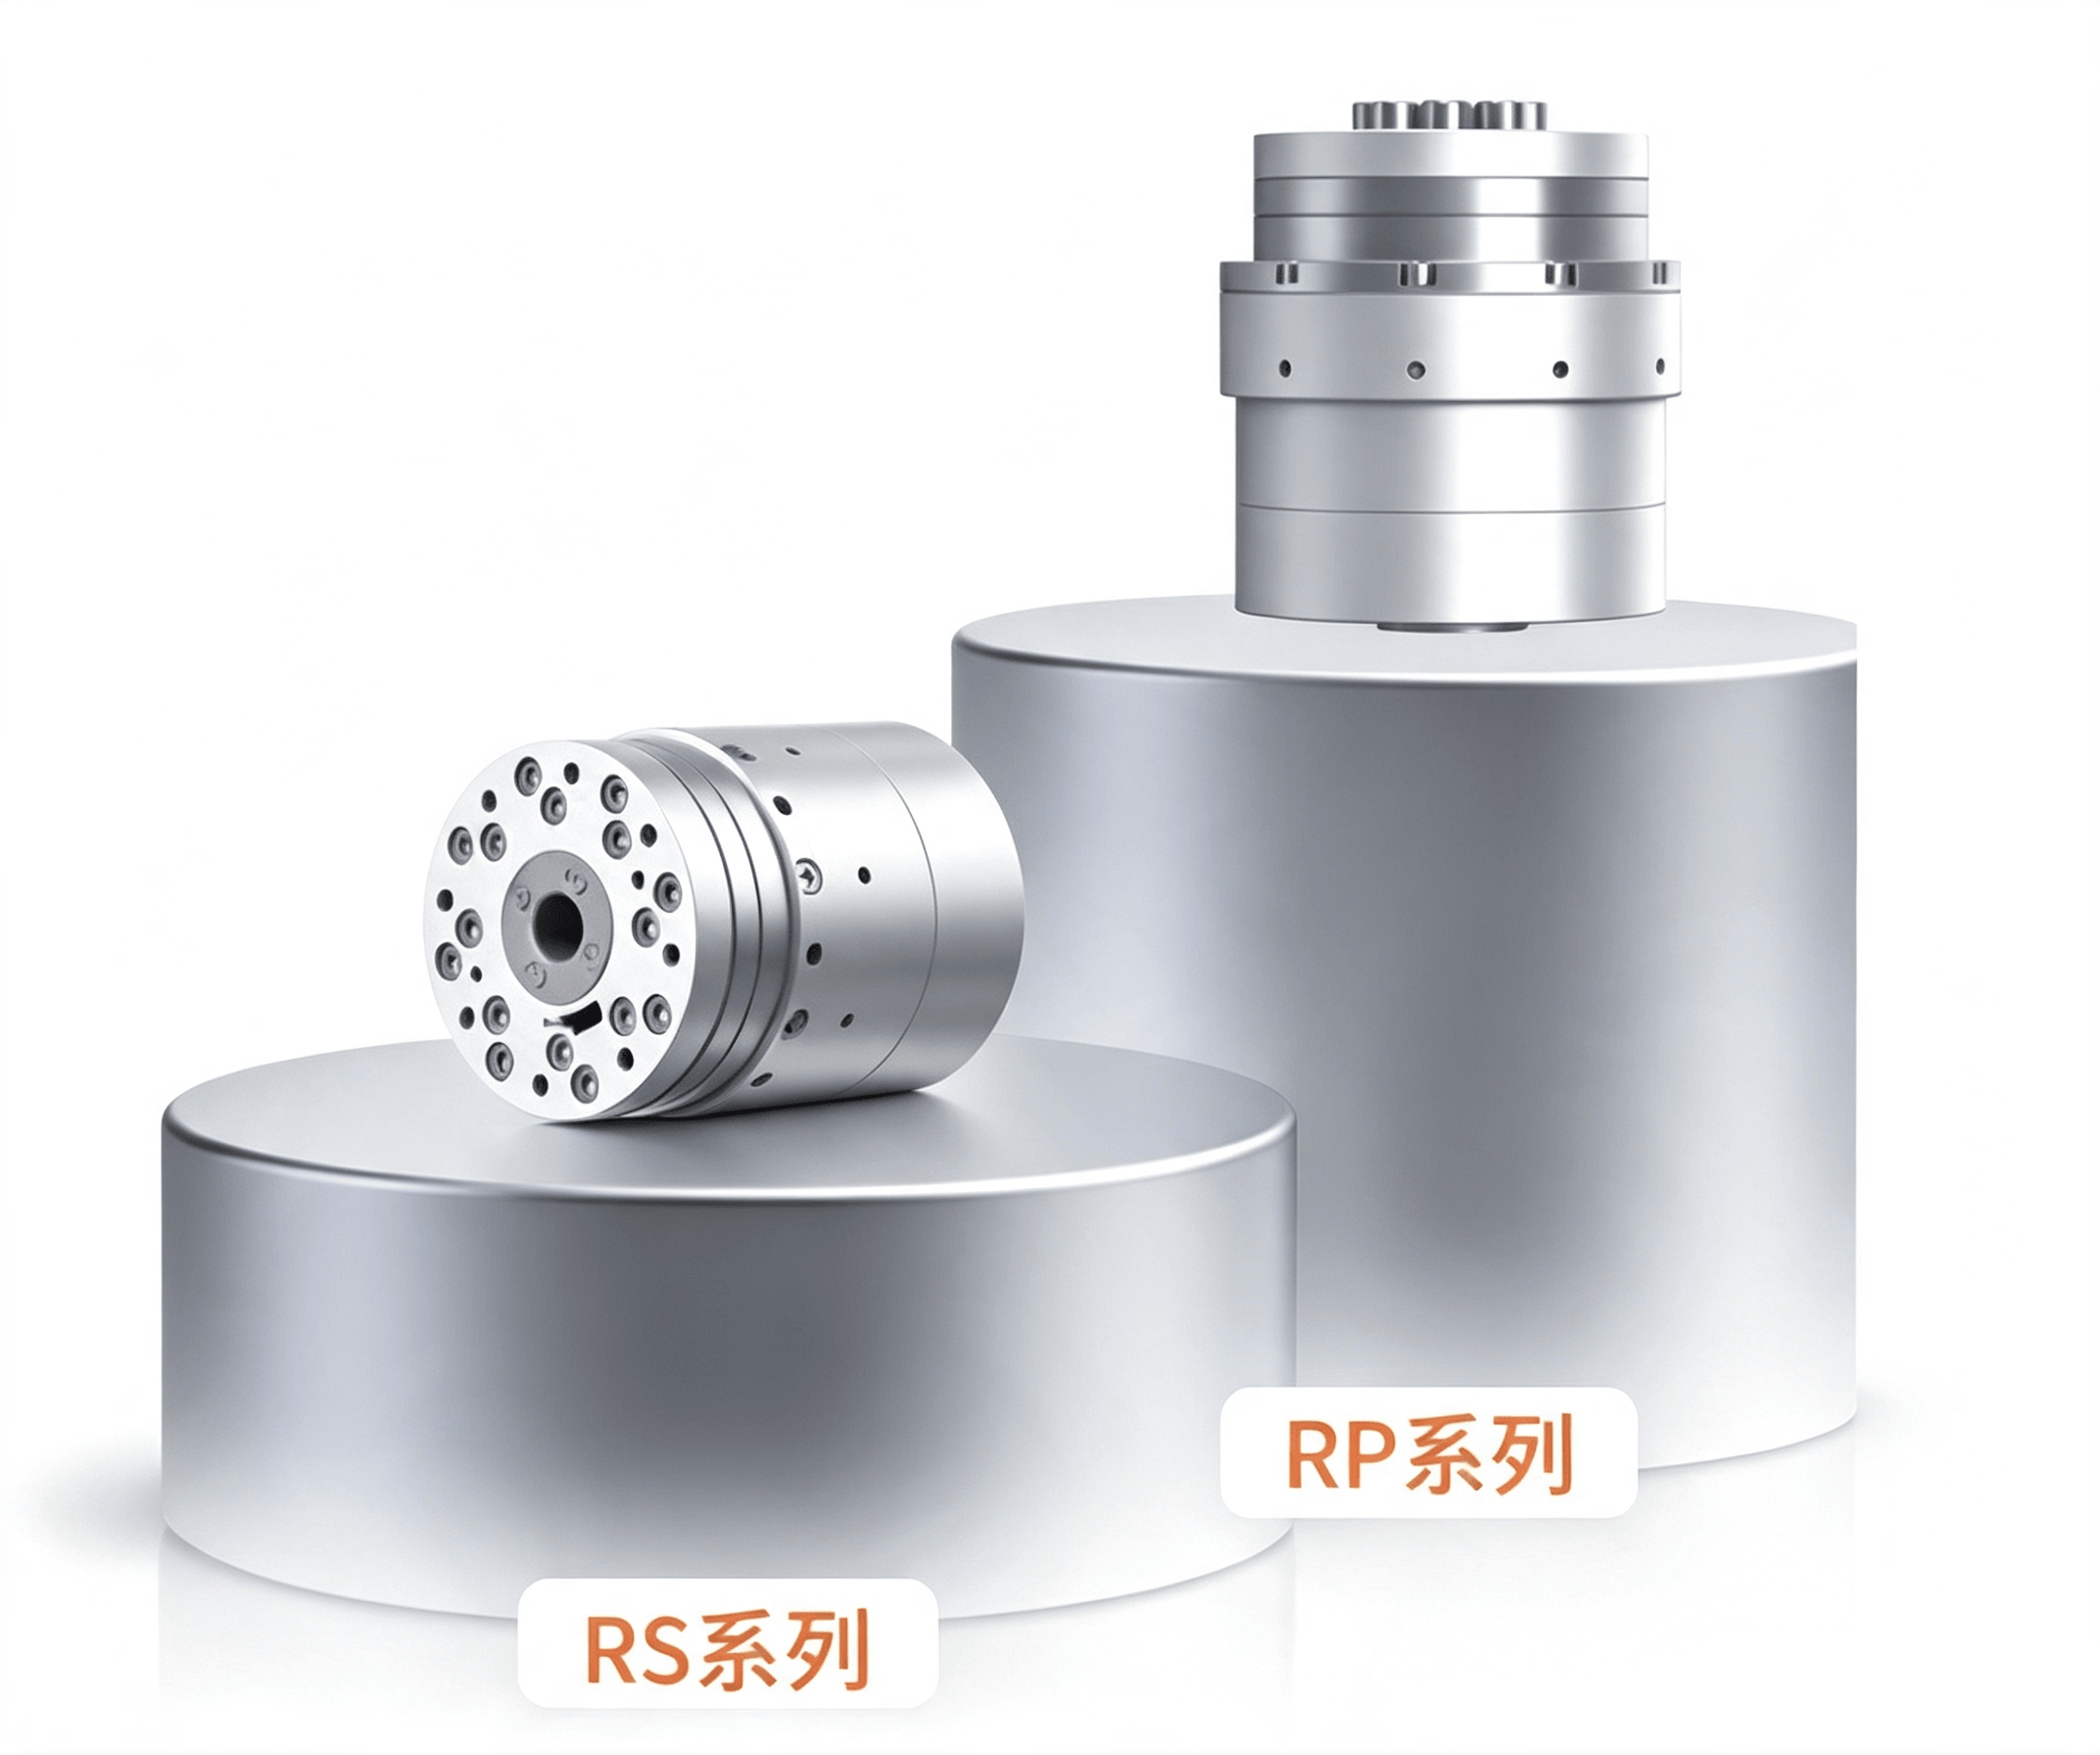
遨博 R 系列具身智能通用关节模组,是面向下一代具身智能、人形机器人及轻量化柔性装备研发的一体化驱动关节单元。产品包含 RS 超紧凑型、RP 高扭矩型两大构型,全面适配精细运动、重载出力、管线内置三大应用场景。
R 系列深度集成高性能无框力矩电机、高精度谐波减速器、19 bit 高分辨率编码器、高灵敏度力矩传感器、一体化伺服驱动控制器五大核心部件,实现机械结构、感知系统、伺服控制的高度融合。依托高功率密度架构与轻量化可靠硬件,搭配实时动态伺服算法,为人形机器人提供亚角级精准运动、类人柔顺交互、全域安全防护核心能力。
模组原生适配高速动态运动工况,电机最高转速可达 7000 rpm,关节最大输出转速 70 rpm,兼顾快速响应与平稳低速运行,是具身智能装备量产落地的标准化动力基石。
3.2 产品特点
- 超高重复定位精度,亚角级运动控制 整机重复定位精度30 arcsec(角秒),搭配 19 bit 高分辨率编码器,角度感知精度拉满,可实现微小姿态调整、精密装配、仿生微动作复刻,满足人形机器人仿生运动与高端精密设备的严苛精度要求。
- 极致微型轻量化,行业标杆尺寸 全系最小关节尺寸仅 ⌀52×68.4 mm,单机重量低至 420 g,在集成力矩传感器、双编码器、驱动器的前提下实现轻量化布局,大幅降低整机惯量,提升机器人动态响应速度与续航能力。
- 高精度力感知,柔顺人机交互 内置高灵敏度力矩传感器,满量程测量精度达 0.5% FS,可精准感知外部接触力、冲击载荷,原生支持力位混合控制、拖拽示教、碰撞检测、柔顺避障,复刻人体肌肉力控特性,实现安全自然的人机共融交互。
- 五合一高度集成,通用化模块化设计 无框力矩电机 + 谐波减速器 + 19 bit 编码器 + 力矩传感器 + 驱动控制器一体化集成,无需外置驱动柜、无需额外布线调试。标准化安装接口、输出法兰与安装基准,支持多关节串联组网,开箱即用,大幅降低客户结构开发与电控集成成本。
- 双总线高速通信,全域生态兼容 原生支持 EtherCAT + CAN 双总线协议,1 kHz 通信频率,适配多关节联动高阶控制;CAN 总线兼容主流开源/商用运动控制生态,可快速对接人形主控、机械臂控制器、上位机系统,适配科研、量产全场景开发。
- 高动态动力响应,宽域转速覆盖 内置高性能无框力矩电机,空载最高转速 7000 rpm,关节末端最大输出转速 70 rpm,兼顾高速动态运动与低速平稳作业,既满足人形机器人行走、摆臂等动态工况,也适配精密装配、打磨等低速稳态工艺。
3.3 技术规格
| 型号 | RS14FN | RP14FN | RP17FN | RP20FN | RP25FN |
|---|---|---|---|---|---|
| 产品图片 | 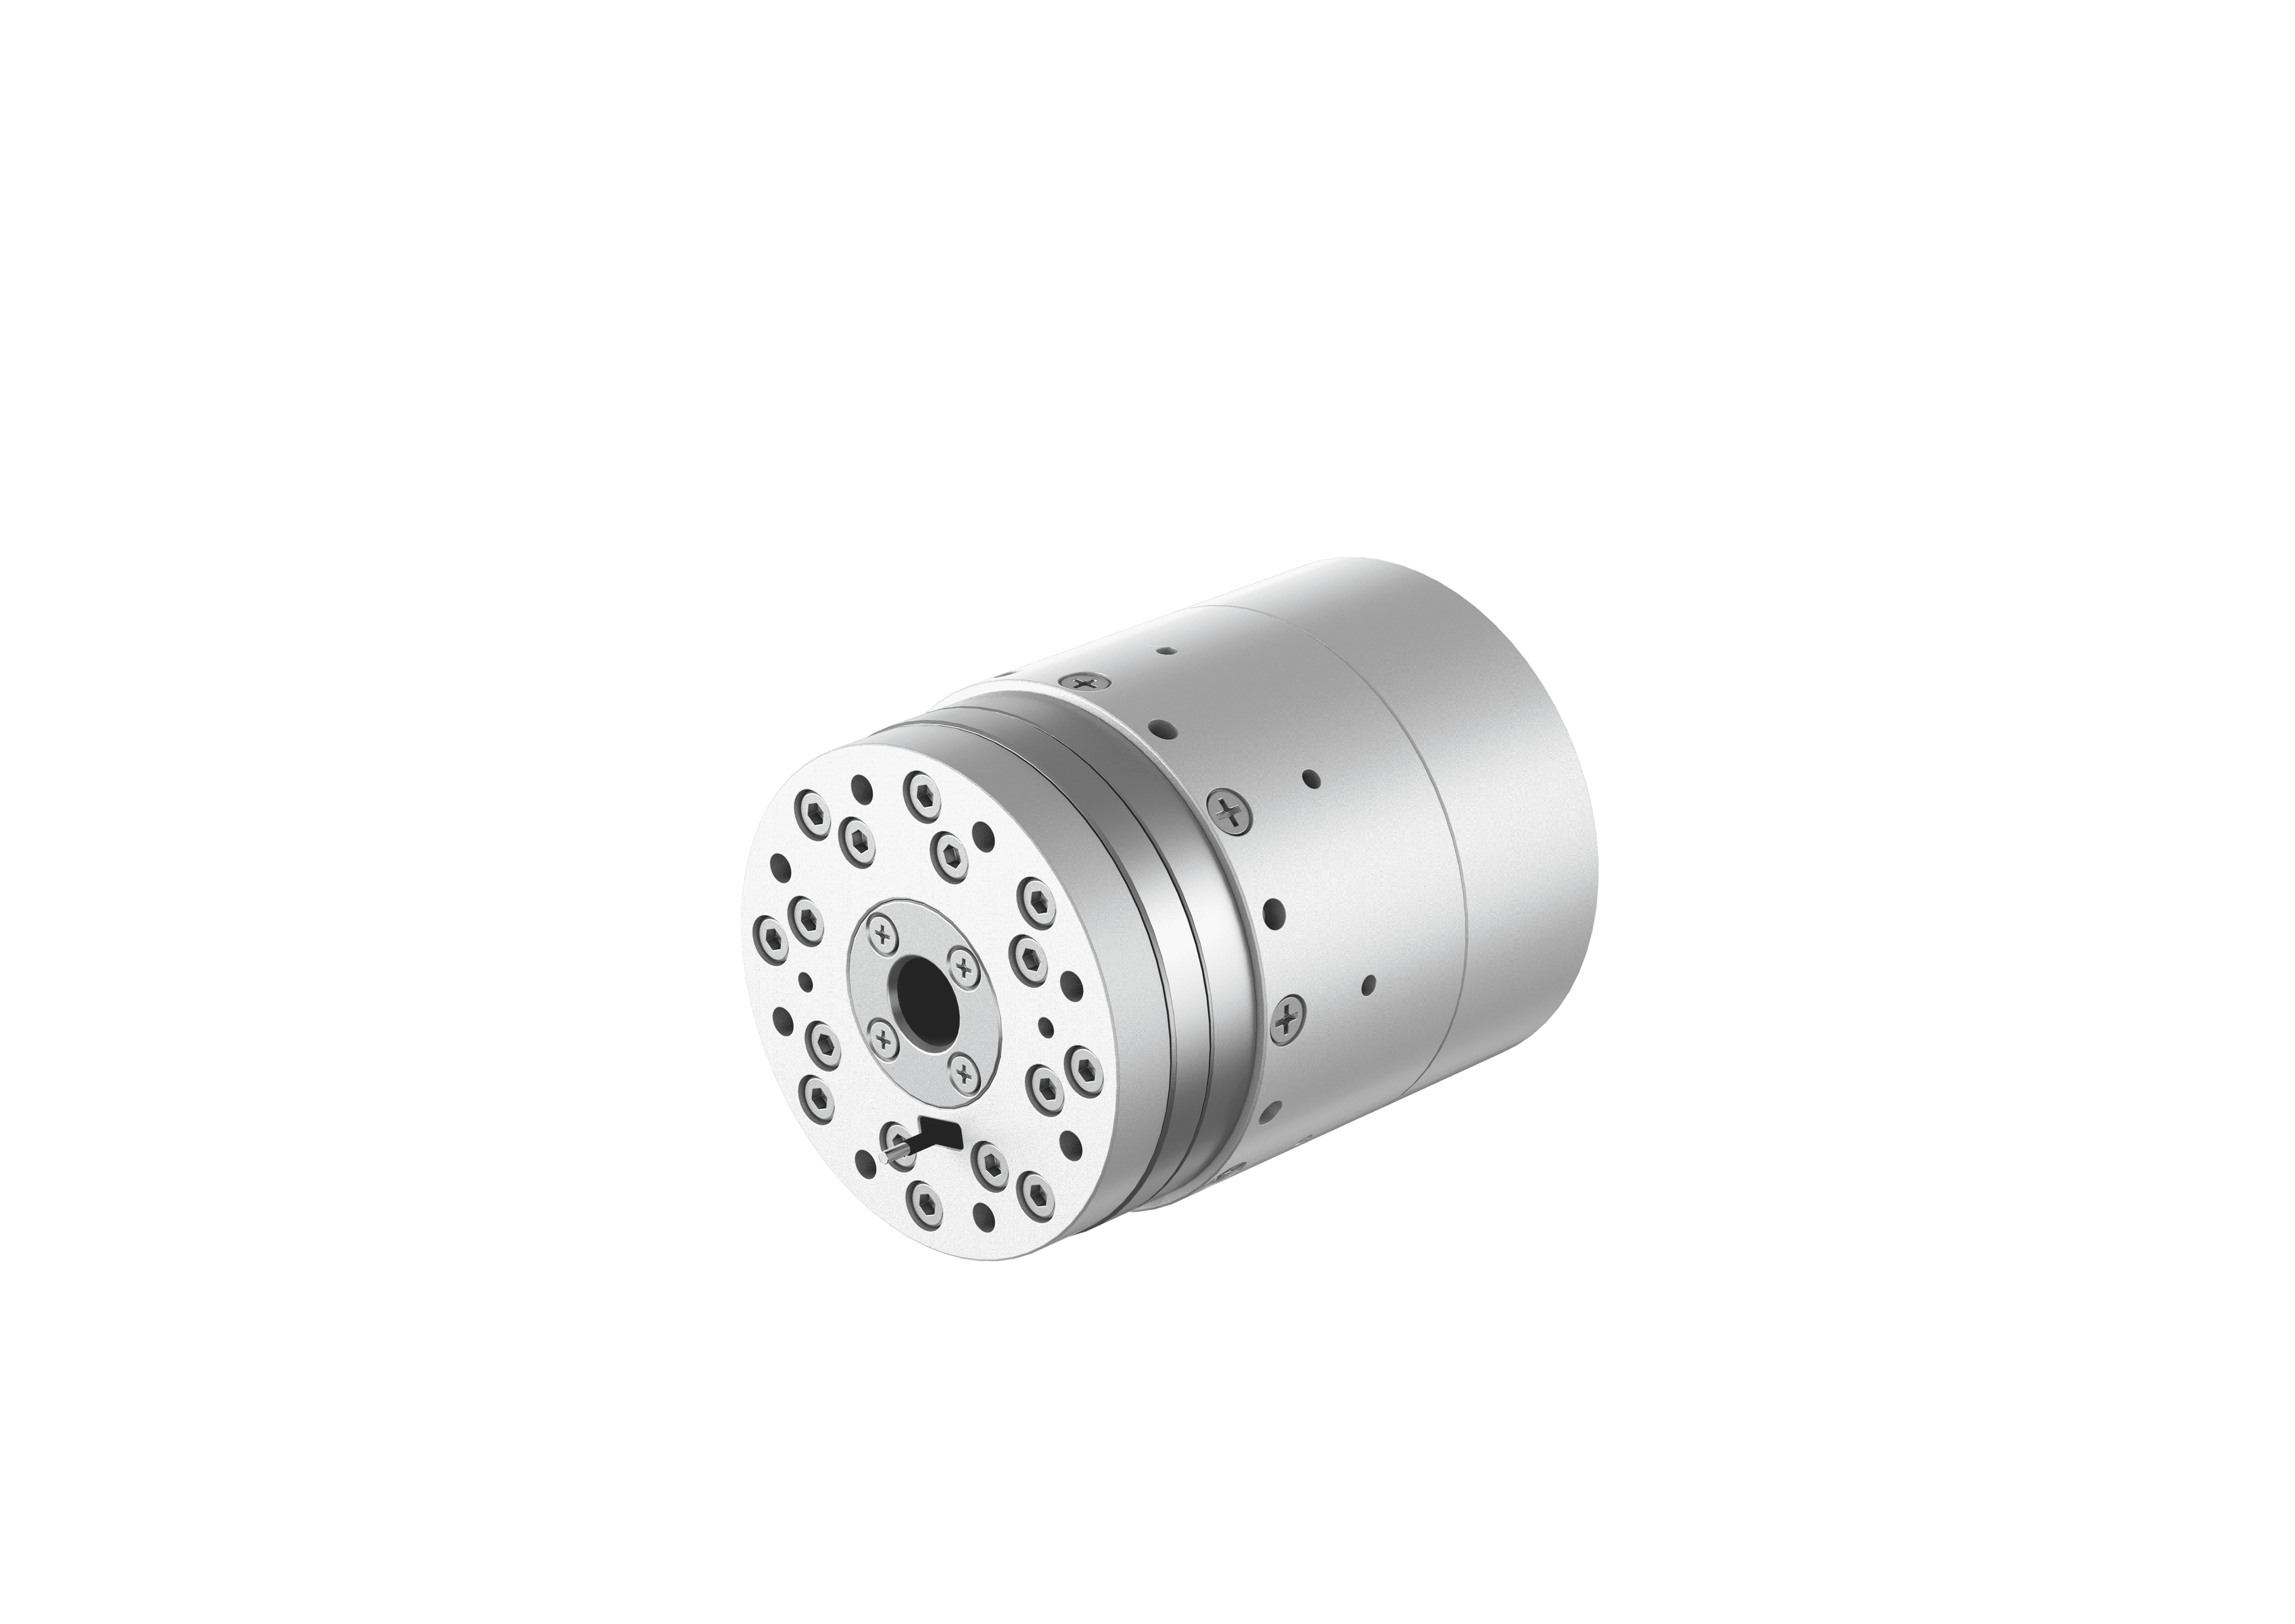 | 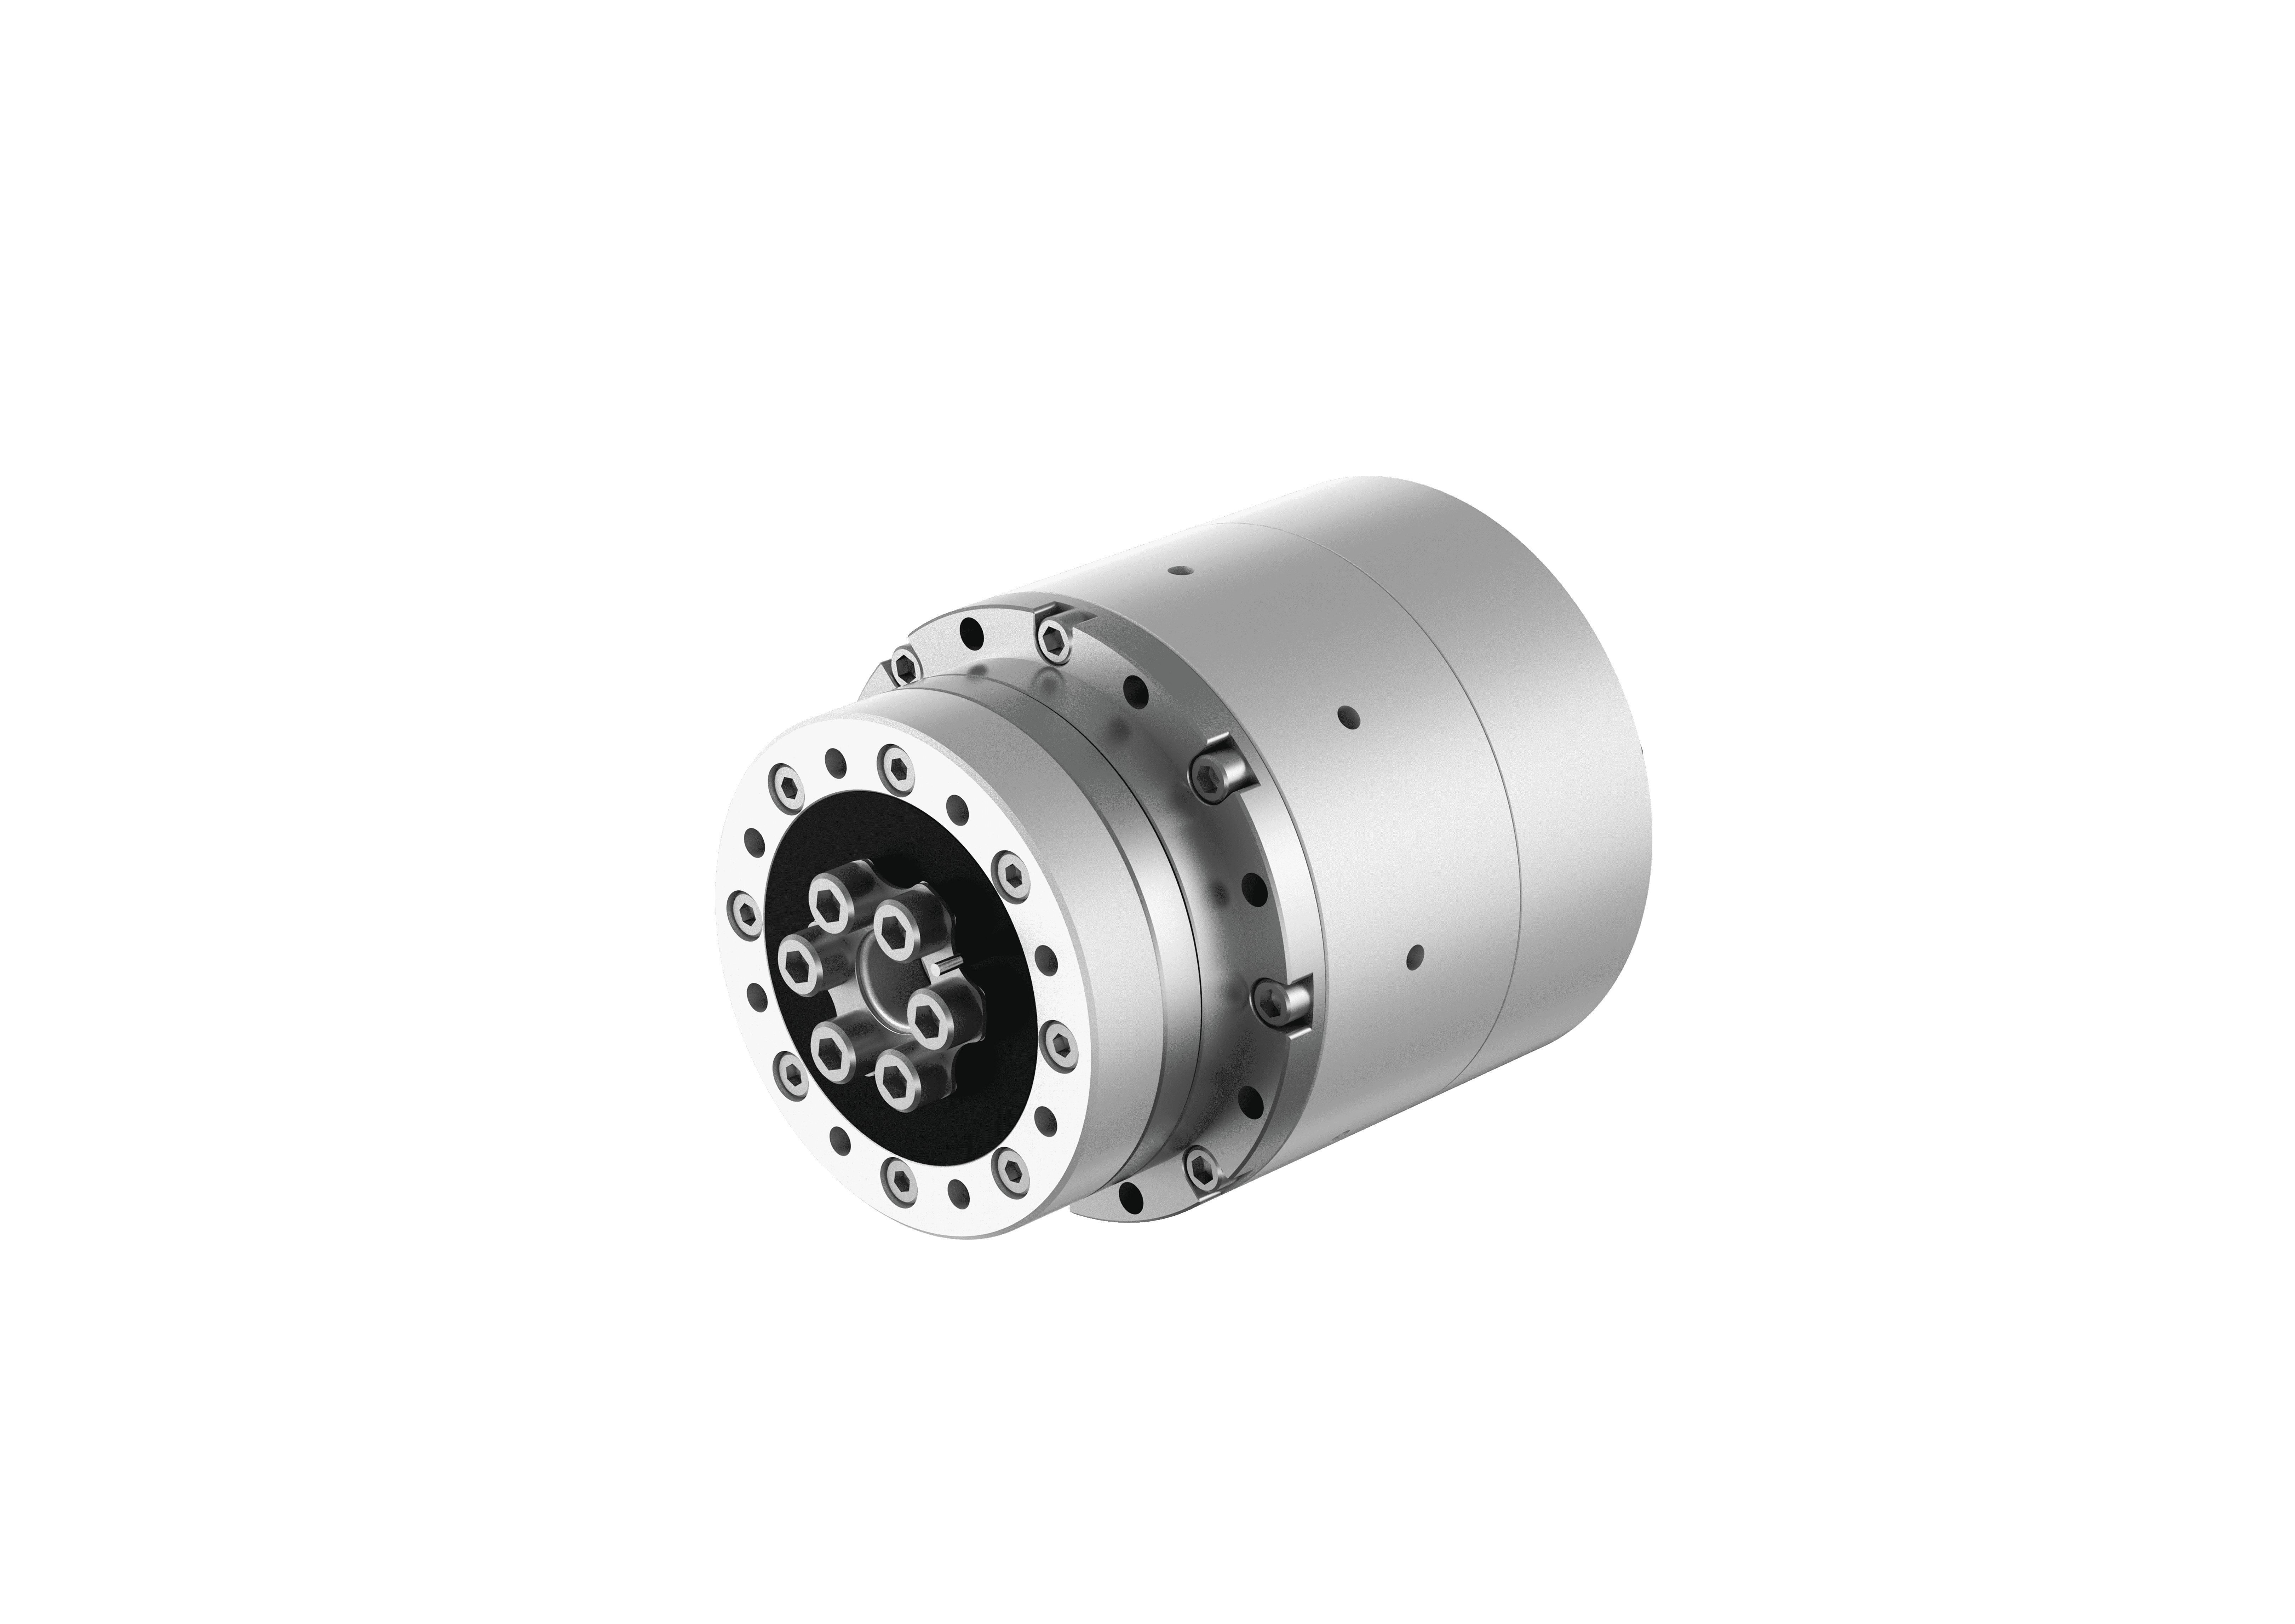 | 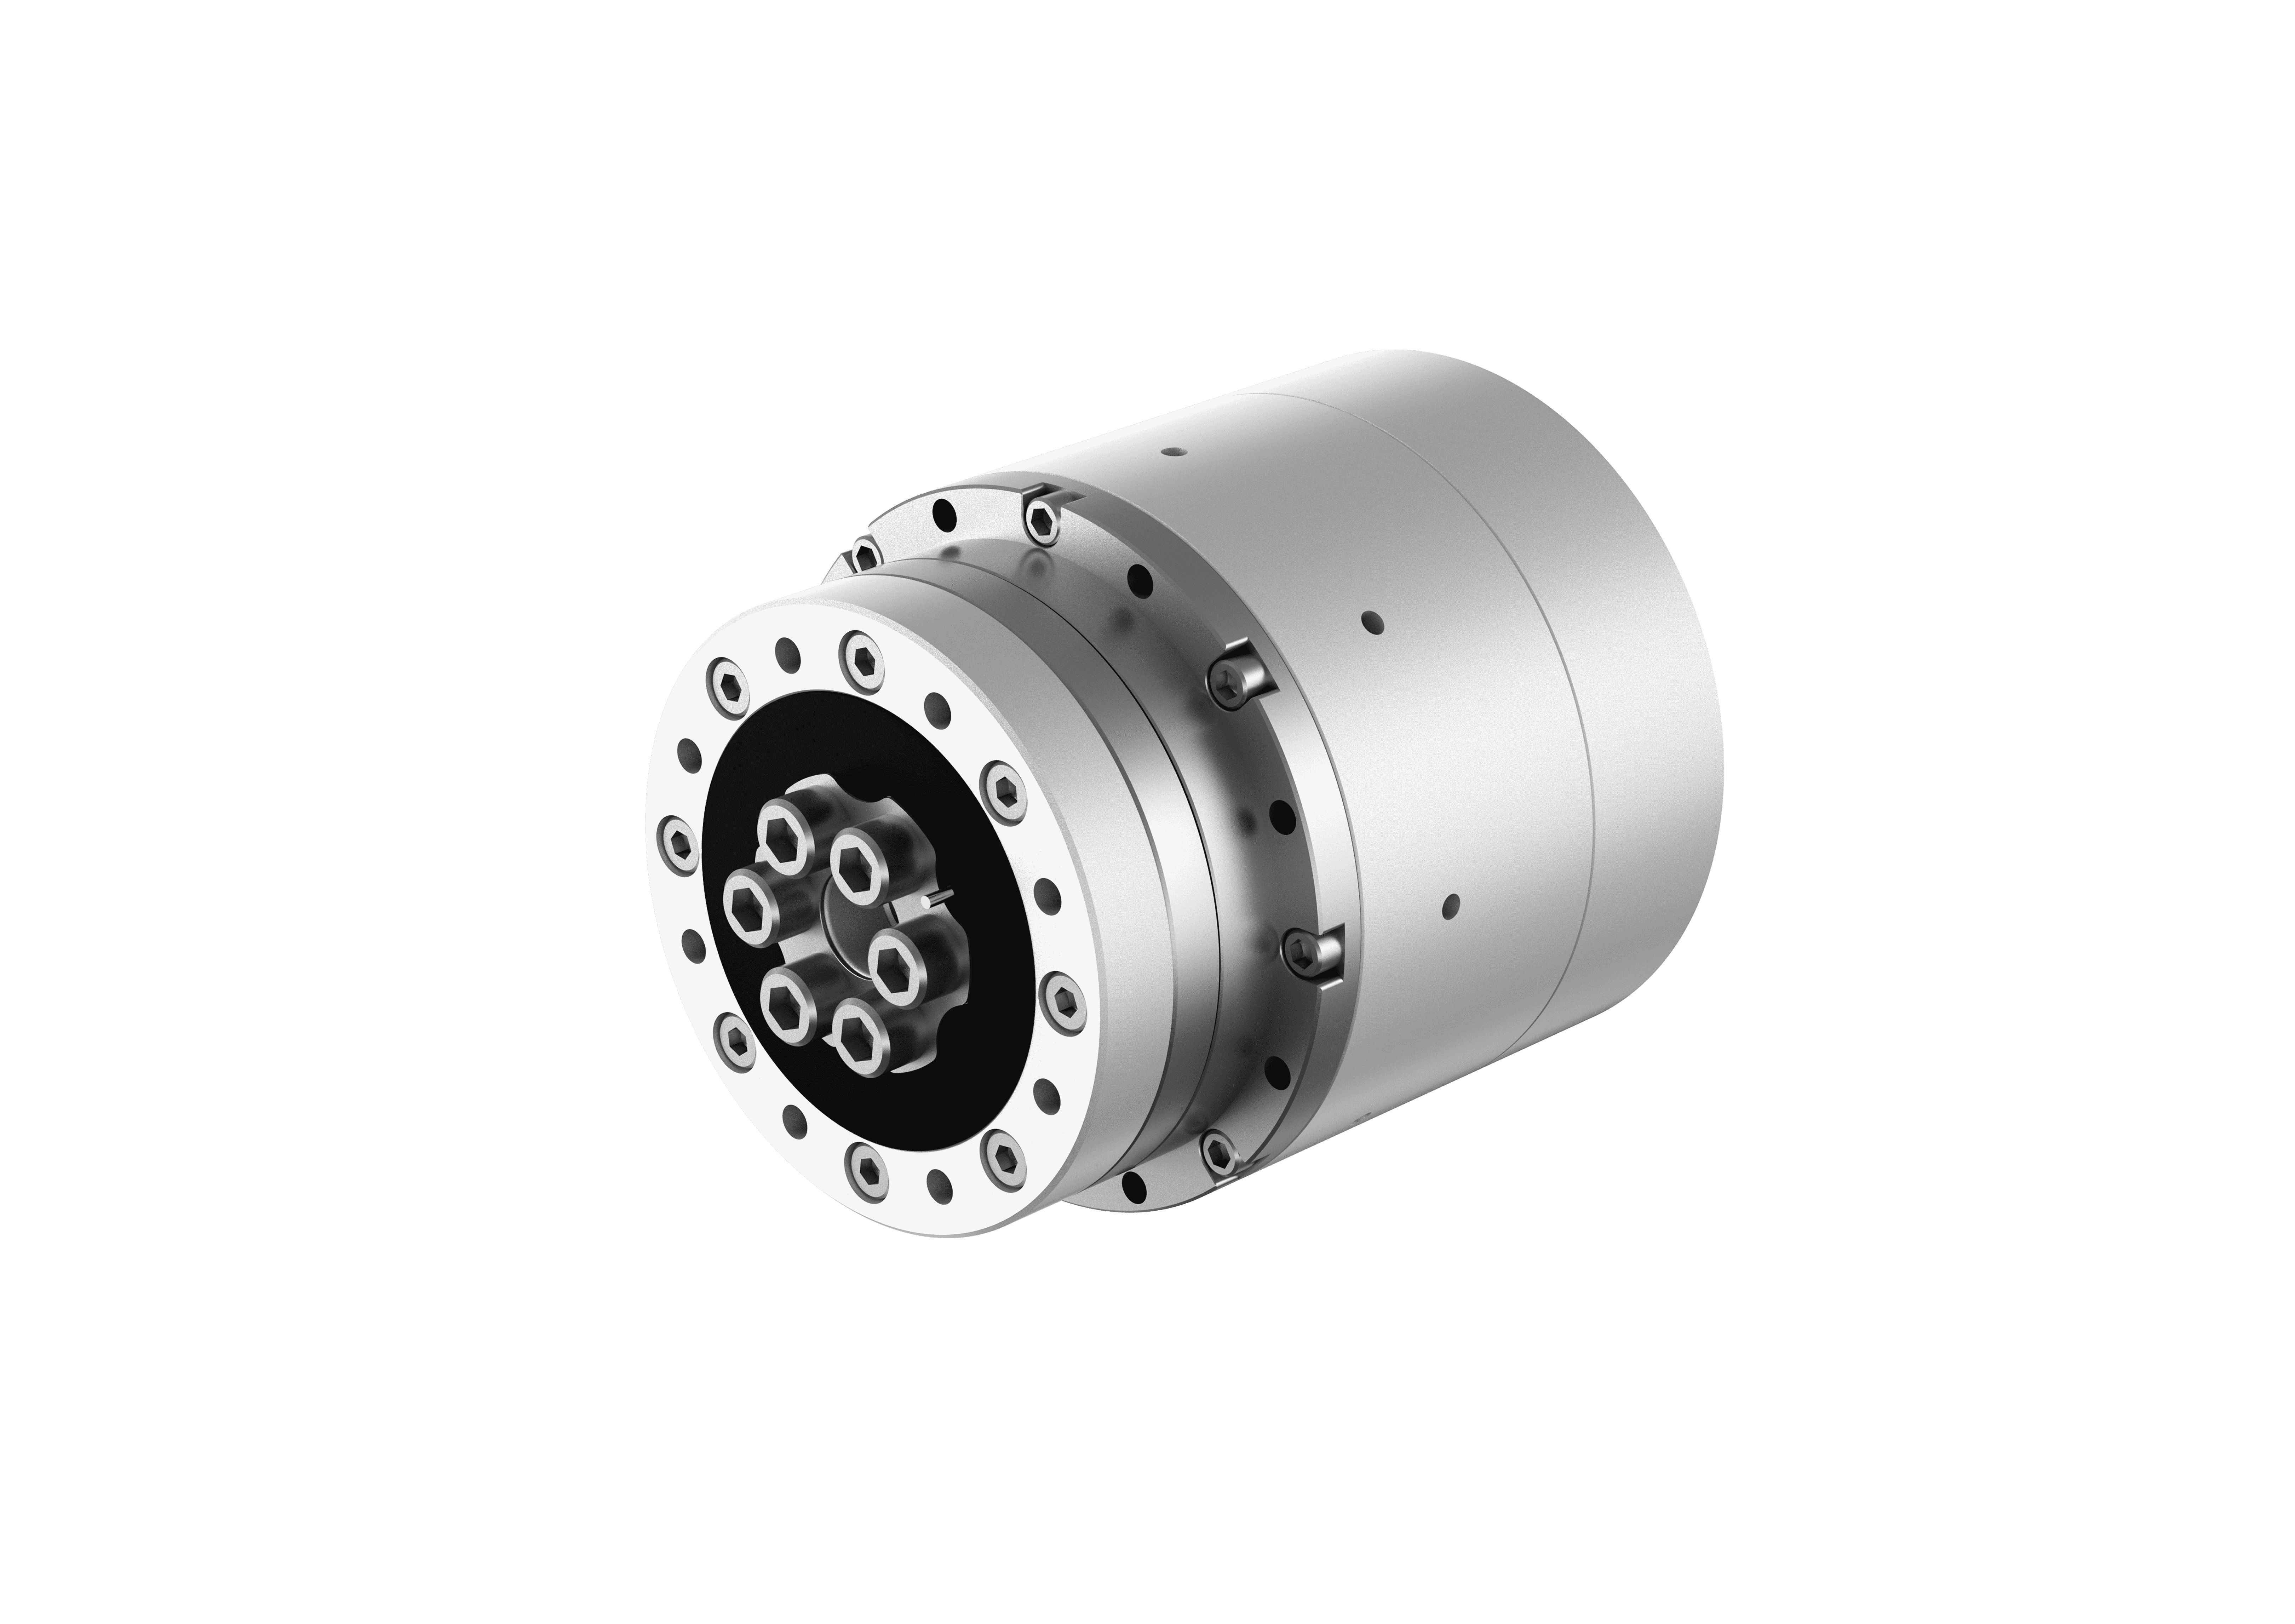 | 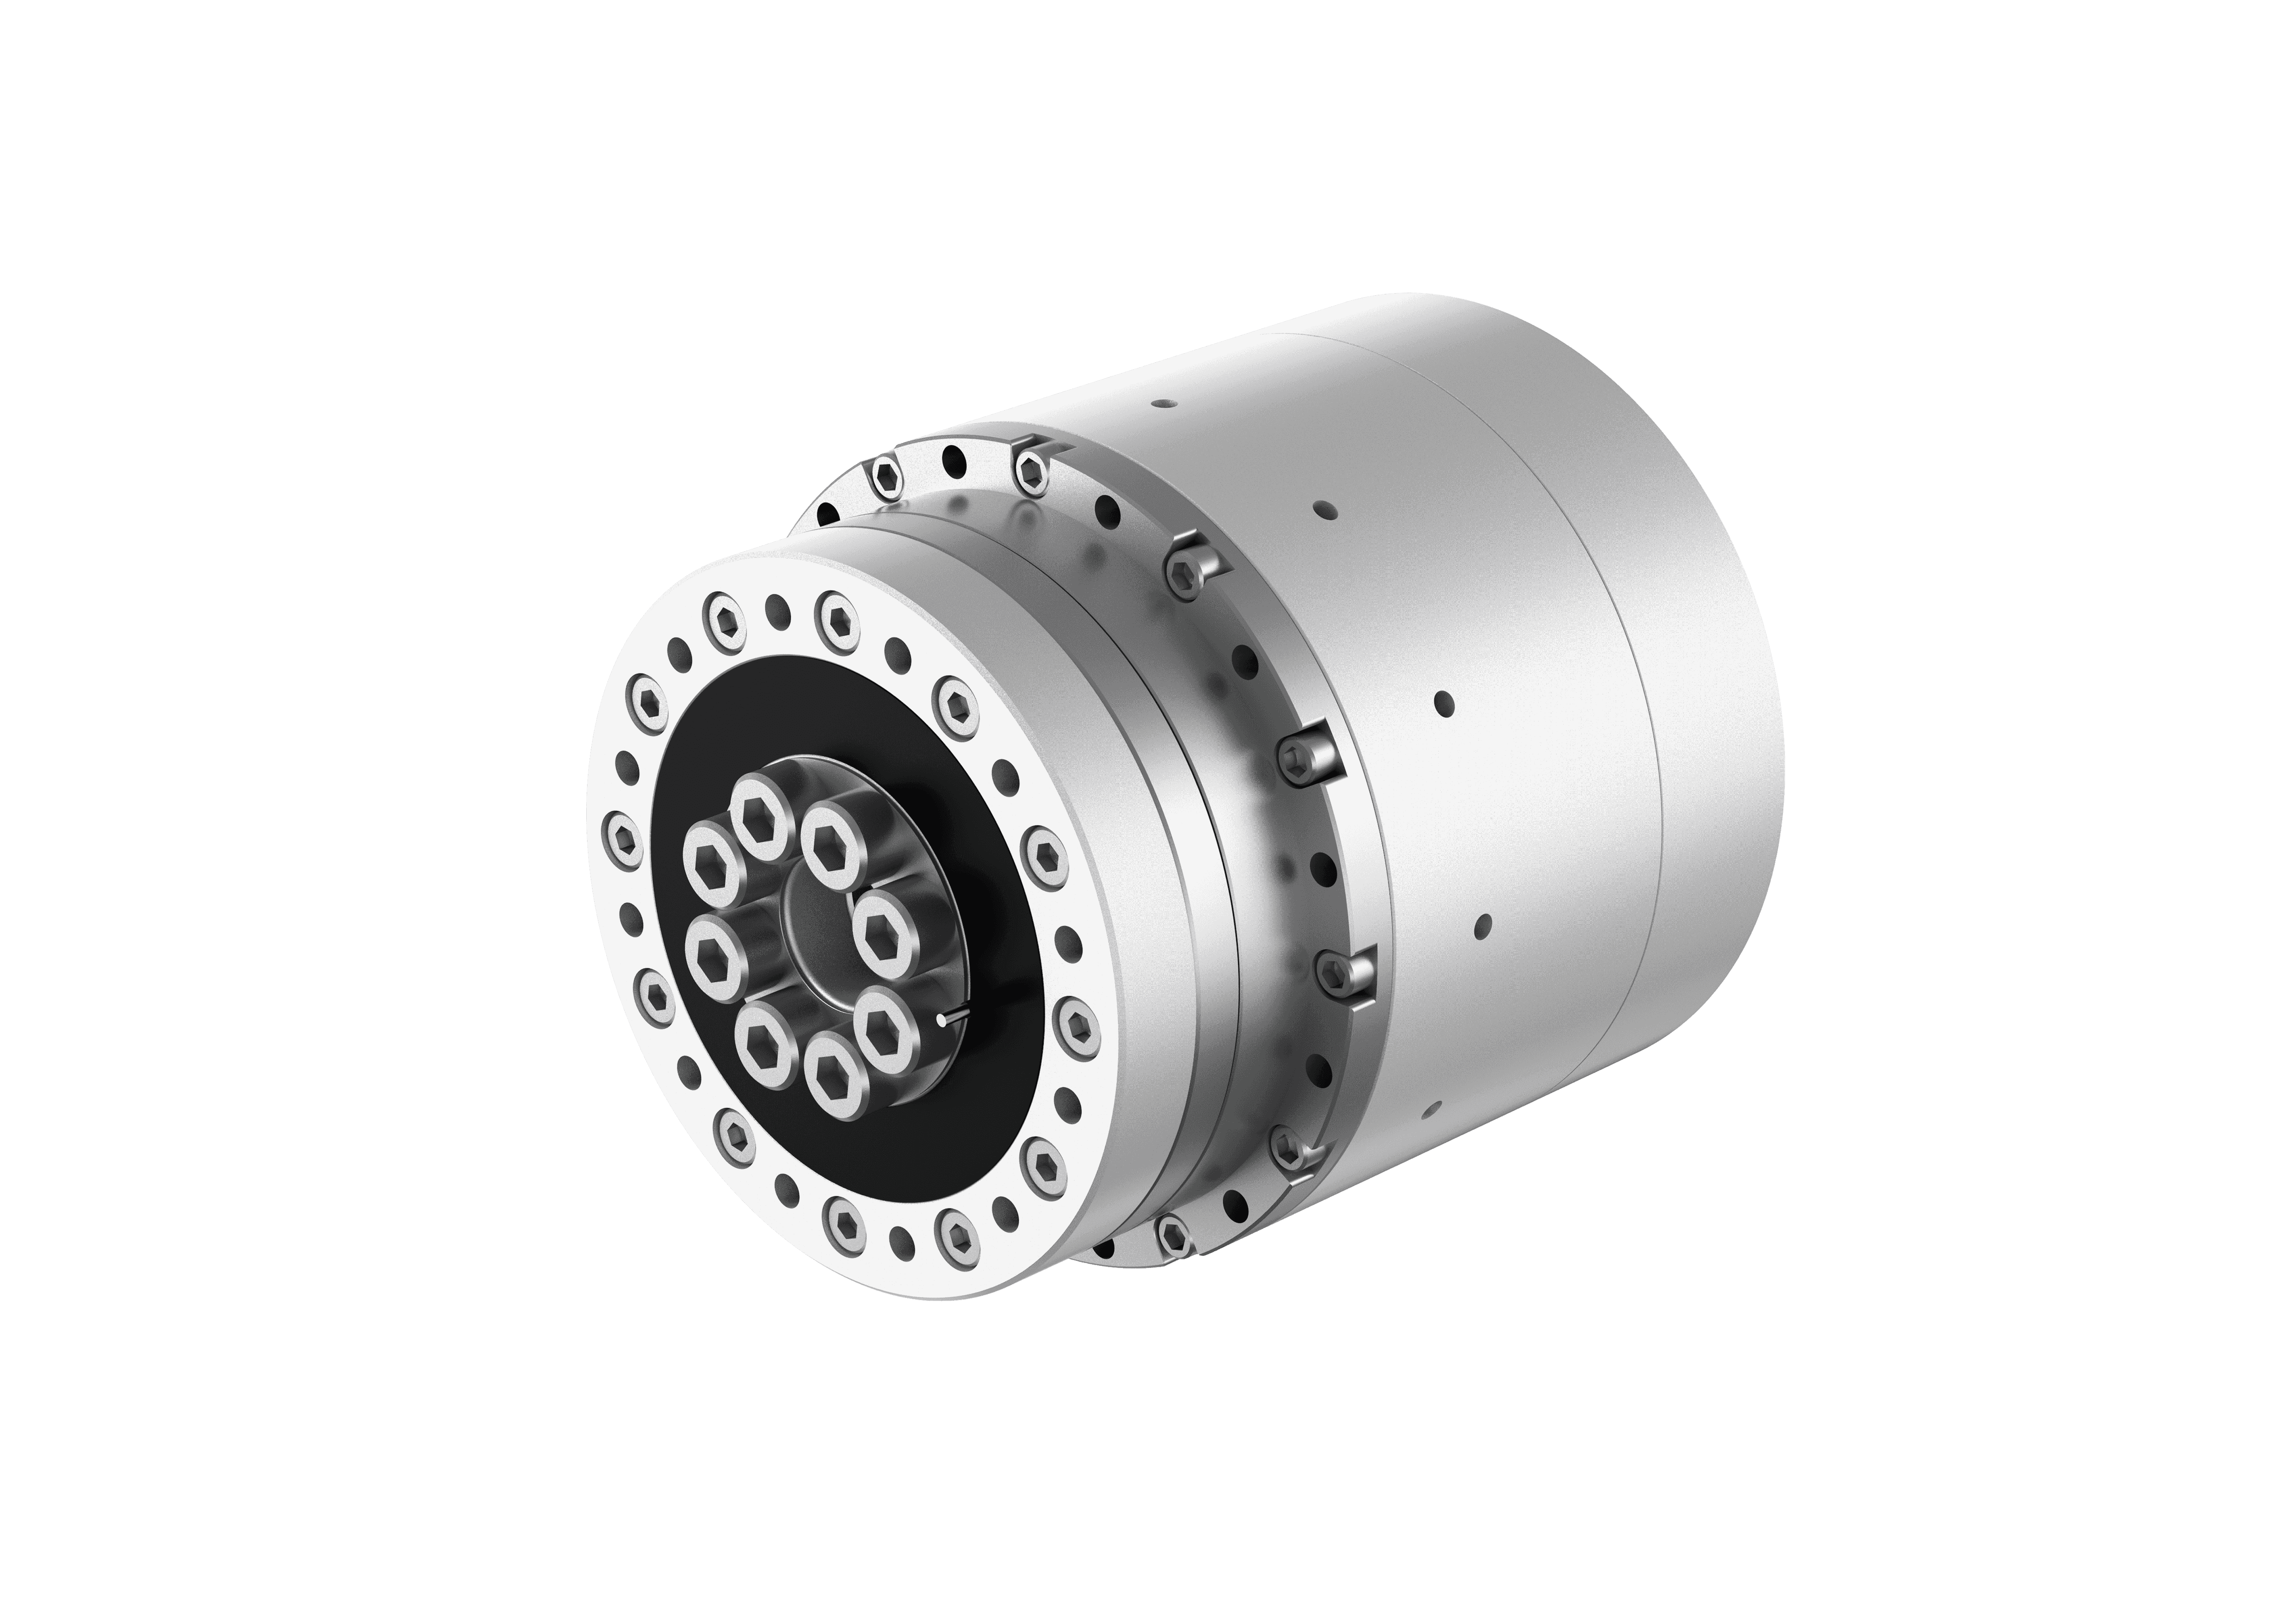 | 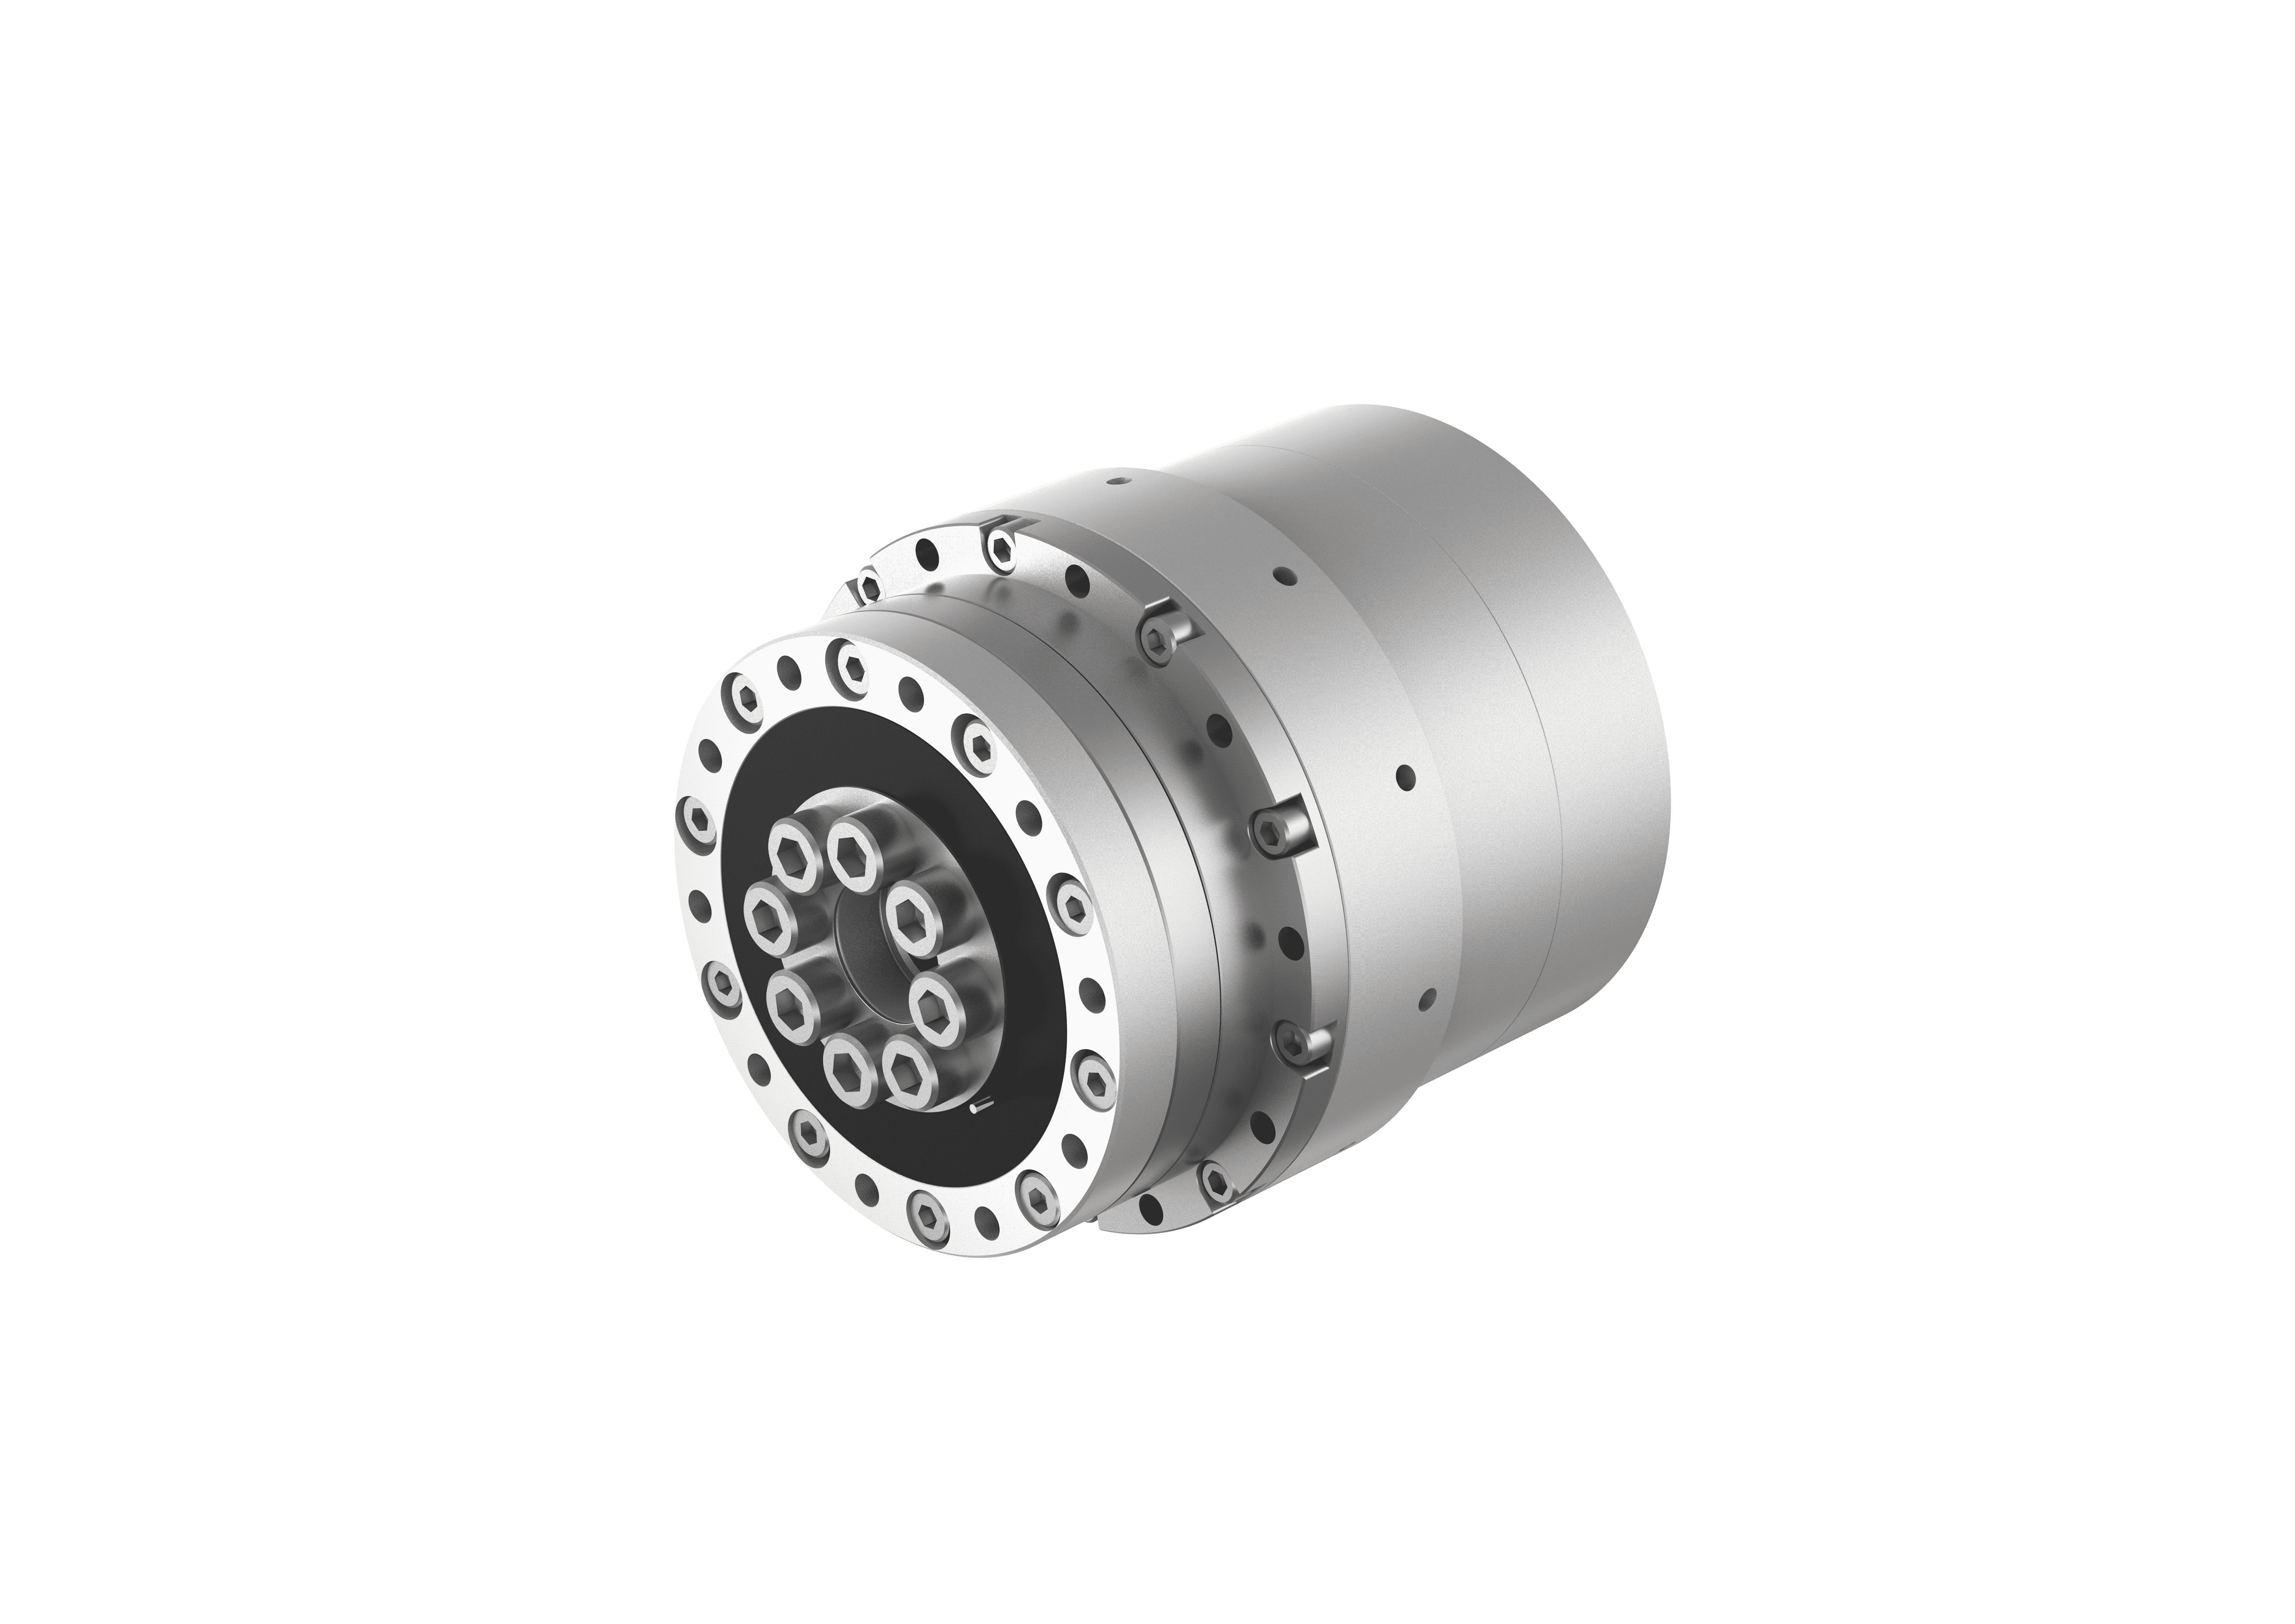 |
| 类型 | 短杯 | 标准 | 标准 | 标准 | 标准 |
| 尺寸大小(直径×高度) | Ø52 × 68.4 mm | Ø60 × 74.6 mm | Ø70 × 82.8 mm | Ø80 × 88.6 mm | Ø94 × 97 mm |
| 中心孔径 | 8.5 mm | 8.5 mm | 10.5 mm | 13 mm | 15 mm |
| 重量 | 420 g | 560 g | 890 g | 1240 g | 1800 g |
| 关节减速比 | 100 | 100 | 100 | 100 | 100 |
| 额定转速 | 35 RPM | 35 RPM | 35 RPM | 35 RPM | 35 RPM |
| 峰值转速 | 70 RPM | 70 RPM | 60 RPM | 60 RPM | 55 RPM |
| 额定扭矩 | 5.1 N·m | 9.6 N·m | 30 N·m | 50 N·m | 84 N·m |
| 峰值扭矩 | 18 N·m | 34 N·m | 66 N·m | 102 N·m | 194 N·m |
| 重复定位精度 | ≤ 30 arcsec | ≤ 30 arcsec | ≤ 30 arcsec | ≤ 30 arcsec | ≤ 30 arcsec |
| 扭矩传感器精度 | ≤ 0.5%FS | ≤ 0.5%FS | ≤ 0.5%FS | ≤ 0.5%FS | ≤ 0.5%FS |
| 通信方式 | EtherCAT + CANFD | EtherCAT + CANFD | EtherCAT + CANFD | EtherCAT + CANFD | EtherCAT + CANFD |
| 通信控制频率 | 1 kHz | 1 kHz | 1 kHz | 1 kHz | 1 kHz |
| 编码器 | 双编码器 | 双编码器 | 双编码器 | 双编码器 | 双编码器 |
| 编码器分辨率 | 19 bit | 19 bit | 19 bit | 19 bit | 19 bit |
| 制动器 | 无 | 无 | 无 | 无 | 无 |
| 额定电压 | 48 V DC | 48 V DC | 48 V DC | 48 V DC | 48 V DC |
| 工作温度 | -20 ℃ – 60 ℃ | -20 ℃ – 60 ℃ | -20 ℃ – 60 ℃ | -20 ℃ – 60 ℃ | -20 ℃ – 60 ℃ |
| IP 等级 | IP54 | IP54 | IP54 | IP54 | IP54 |
| 噪声 | ≤ 60 dB | ≤ 60 dB | ≤ 60 dB | ≤ 60 dB | ≤ 60 dB |
3.4 外形尺寸图
3.4.1 RS14FN
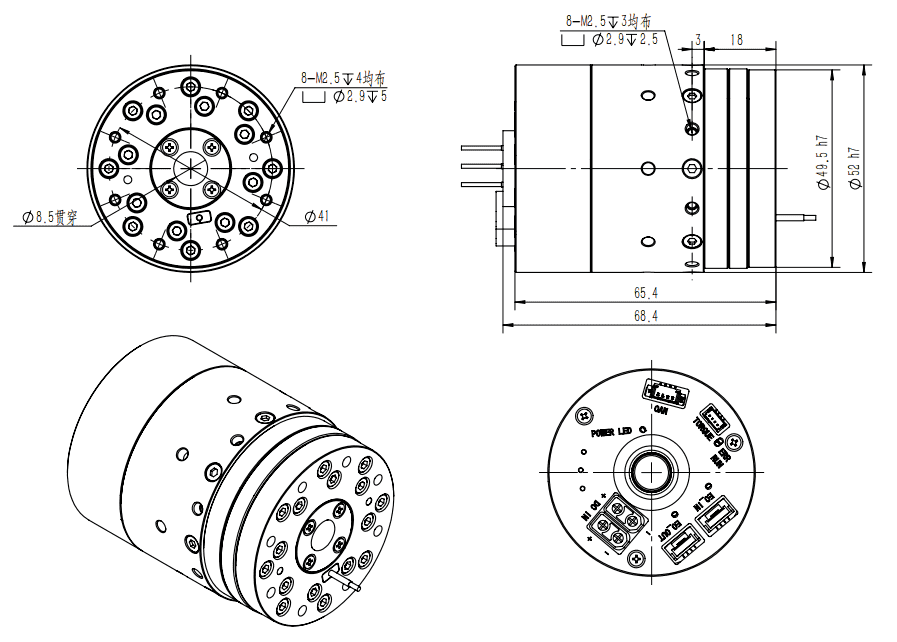
| 接口标识 | 接口名称 | 端子类型 | 功能说明 |
|---|---|---|---|
| EC_OUT | EtherCAT 通信接口(OUT) | BM04B-GHS-THT | ECAT_RX- EtherCAT 信号接收- ECAT_RX+ EtherCAT 信号接收+ ECAT_TX- EtherCAT 信号发送- ECAT_TX+ EtherCAT 信号发送+ |
| EC_IN | EtherCAT 通信接口(IN) | BM04B-GHS-THT | ECAT_RX- EtherCAT 信号接收- ECAT_RX+ EtherCAT 信号接收+ ECAT_TX- EtherCAT 信号发送- ECAT_TX+ EtherCAT 信号发送+ |
| TORQUE | 力矩传感器接口 | BM04B-SRSS-TB | 5V 电源 RS485- RS485+ 信号地(GND) |
| DC IN | 电源接口 | XT30UPB-M | 电源正极 电源负极 |
| CAN | CAN 通信接口 | MX1.25-4PLB | CAN_H CAN_L |
| ERR | 告警指示灯 | - | 绿色,电源正常供电则常亮 |
| POWER LED | 电源指示灯 | - | 红色,存在故障或告警时闪烁 |
| RUN | 运行指示灯 | - | 绿色,模组正常工作时常亮 |
3.4.2 RP14FN
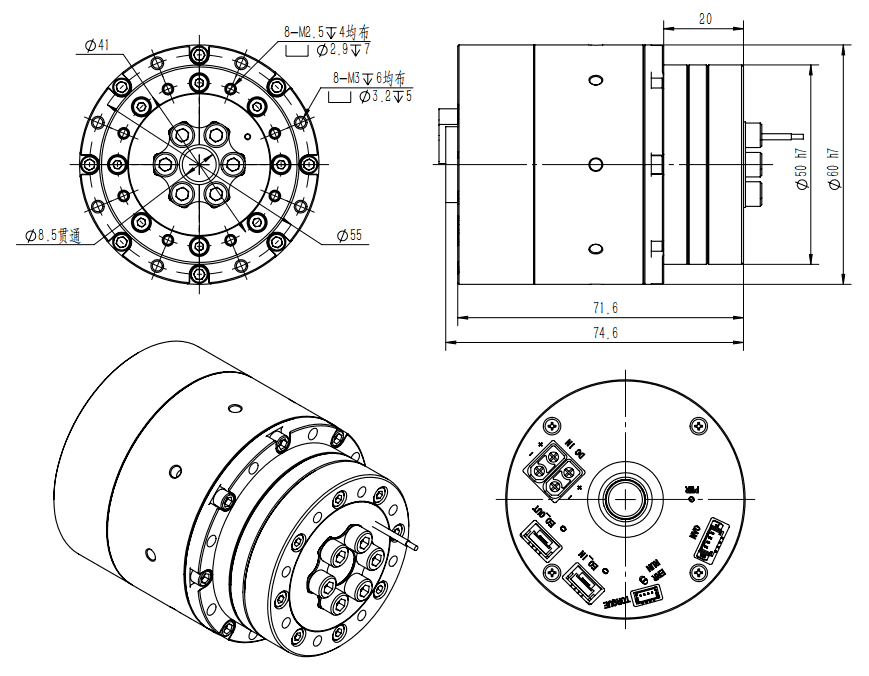
| 接口标识 | 接口名称 | 端子类型 | 功能说明 |
|---|---|---|---|
| EC_OUT | EtherCAT 通信接口(OUT) | BM04B-GHS-THT | ECAT_RX- EtherCAT 信号接收- ECAT_RX+ EtherCAT 信号接收+ ECAT_TX- EtherCAT 信号发送- ECAT_TX+ EtherCAT 信号发送+ |
| EC_IN | EtherCAT 通信接口(IN) | BM04B-GHS-THT | ECAT_RX- EtherCAT 信号接收- ECAT_RX+ EtherCAT 信号接收+ ECAT_TX- EtherCAT 信号发送- ECAT_TX+ EtherCAT 信号发送+ |
| DC IN | 电源接口 | XT30UPB-M | 电源正极 电源负极 |
| PWR | 电源指示灯 | - | 绿色,电源正常供电则常亮 |
| CAN | CAN 通信接口 | MX1.25-4PLB | CAN_H CAN_L |
| TORQUE | 力矩传感器接口 | BM04B-SRSS-TB | 5V 电源 RS485- RS485+ 信号地(GND) |
3.4.3 RP17FN
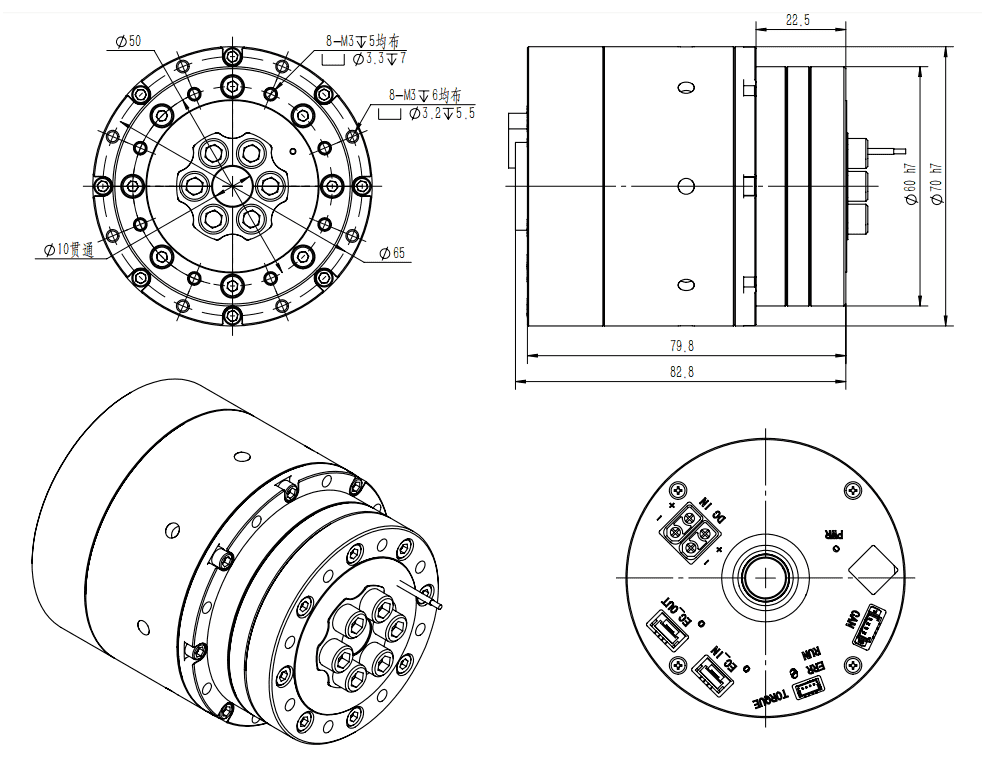
| 接口标识 | 接口名称 | 端子类型 | 功能说明 |
|---|---|---|---|
| EC_OUT | EtherCAT 通信接口(OUT) | BM04B-GHS-THT | ECAT_RX- EtherCAT 信号接收- ECAT_RX+ EtherCAT 信号接收+ ECAT_TX- EtherCAT 信号发送- ECAT_TX+ EtherCAT 信号发送+ |
| EC_IN | EtherCAT 通信接口(IN) | BM04B-GHS-THT | ECAT_RX- EtherCAT 信号接收- ECAT_RX+ EtherCAT 信号接收+ ECAT_TX- EtherCAT 信号发送- ECAT_TX+ EtherCAT 信号发送+ |
| TORQUE | 力矩传感器接口 | BM04B-SRSS-TB | 5V 电源 RS485- RS485+ 信号地(GND) |
| DC IN | 电源接口 | XT30UPB-M | 电源正极 电源负极 |
| CAN | CAN 通信接口 | MX1.25-4PLB | CAN_H CAN_L |
| PWR | 电源指示灯 | - | 绿色,电源正常供电则常亮 |
| ERR | 告警指示灯 | - | 红色,存在故障或告警时闪烁 |
| RUN | 运行指示灯 | - | 绿色,模组正常工作时常亮 |
3.4.4 RP20FN
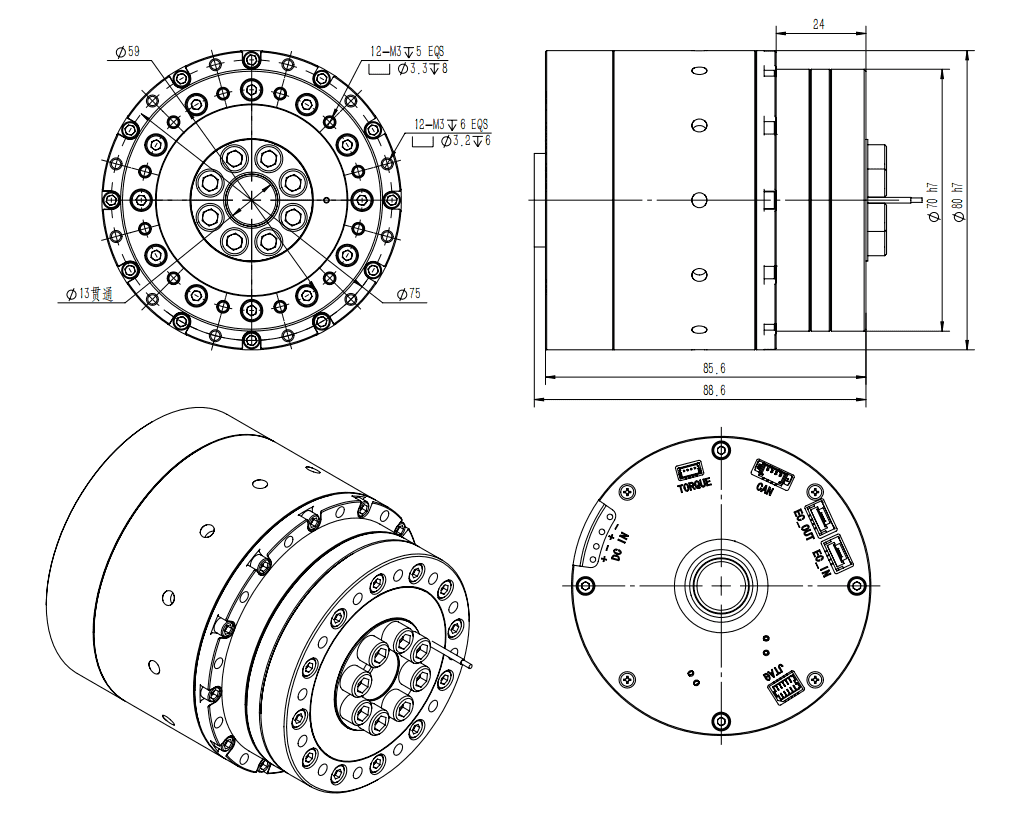
| 接口标识 | 接口名称 | 端子类型 | 功能说明 |
|---|---|---|---|
| EC_OUT | EtherCAT 通信接口(OUT) | BM04B-GHS-THT | ECAT_RX- EtherCAT 信号接收- ECAT_RX+ EtherCAT 信号接收+ ECAT_TX- EtherCAT 信号发送- ECAT_TX+ EtherCAT 信号发送+ |
| EC_IN | EtherCAT 通信接口(IN) | BM04B-GHS-THT | ECAT_RX- EtherCAT 信号接收- ECAT_RX+ EtherCAT 信号接收+ ECAT_TX- EtherCAT 信号发送- ECAT_TX+ EtherCAT 信号发送+ |
| TORQUE | 力矩传感器接口 | BM04B-SRSS-TB | 5V 电源 RS485- RS485+ 信号地(GND) |
| DC IN | 电源接口 | 3.81-2P | 电源正极 电源负极 |
| JTAG | 调试接口 | HC-SHD-2*5PLT-G-04 | 包含以下信号: JTAG_TMS:JTAG 模式选择信号 BOOT_RXD:BOOT 串口接收引脚 BOOT_TXD:BOOT 串口发送引脚 JTAG_TCK:JTAG 调试时钟信号 JTAG_TDO:JTAG 调试数据输出 JTAG_TDI:JTAG 调试数据输入 JTAG_TRST:JTAG 硬件复位信号 BOOT:启动模式选择引脚 GND:信号地3V3:3.3V 电源输出 |
| CAN | CAN 通信接口 | MX1.25-4PLB | CAN_H CAN_L |
3.4.5 RP25FN
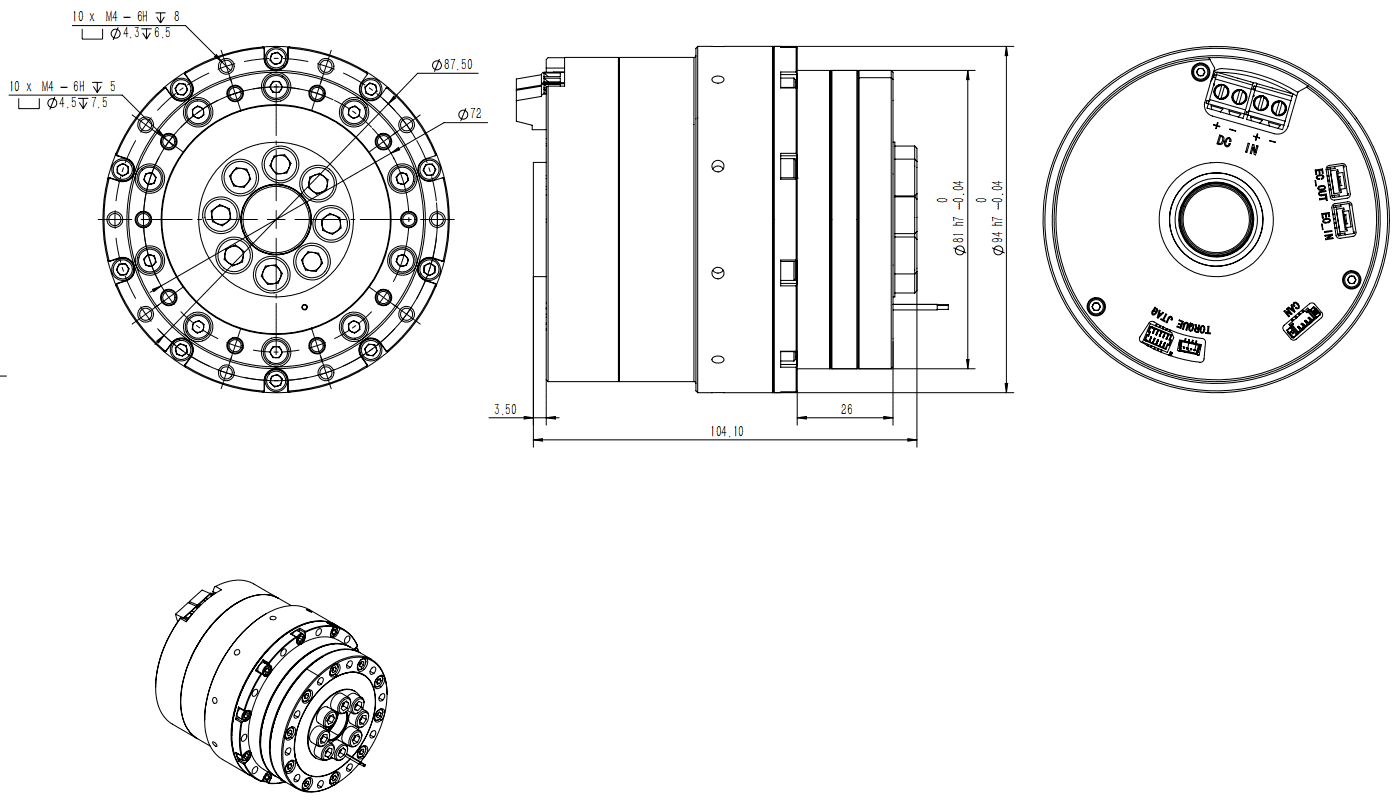
| 接口标识 | 接口名称 | 端子类型 | 功能说明 |
|---|---|---|---|
| EC_OUT | EtherCAT 通信接口(OUT) | BM04B-GHS-THT | ECAT_RX- EtherCAT 信号接收- ECAT_RX+ EtherCAT 信号接收+ ECAT_TX- EtherCAT 信号发送- ECAT_TX+ EtherCAT 信号发送+ |
| EC_IN | EtherCAT 通信接口(IN) | BM04B-GHS-THT | ECAT_RX- EtherCAT 信号接收- ECAT_RX+ EtherCAT 信号接收+ ECAT_TX- EtherCAT 信号发送- ECAT_TX+ EtherCAT 信号发送+ |
| TORQUE | 力矩传感器接口 | BM04B-SRSS-TB | 5V 电源 RS485- RS485+ 信号地(GND) |
| DC IN | 电源接口 | 5.08-2P | 电源正极 电源负极 |
| JTAG | 调试接口 | HC-SHD-2*5PLT-G-04 | 包含以下信号: JTAG_TMS:JTAG 模式选择信号 BOOT_RXD:BOOT 串口接收引脚 BOOT_TXD:BOOT 串口发送引脚 JTAG_TCK:JTAG 调试时钟信号 JTAG_TDO:JTAG 调试数据输出 JTAG_TDI:JTAG 调试数据输入 JTAG_TRST:JTAG 硬件复位信号 BOOT:启动模式选择引脚 GND:信号地3V3:3.3V 电源输出 |
| CAN | CAN 通信接口 | MX1.25-4PLB | CAN_H CAN_L |
4 关节模组操作
遨博 R 系列具身智能通用关节模组接线完成并上电后,可通过 JointGO Pro 软件完成各项参数配置与调试工作。
- JointGO Pro 软件是遨博自研专用于关节调试的软件。
- 电脑与 R 系列关节模组之间依托 CAN 通信总线完成双向数据交互。
4.1 CAN 通信通断操作
打开 JointGO Pro 软件,软件左下角显示关节模组的通信状态,当未连接关节时,右侧状态监视栏中参数值为 NaN。
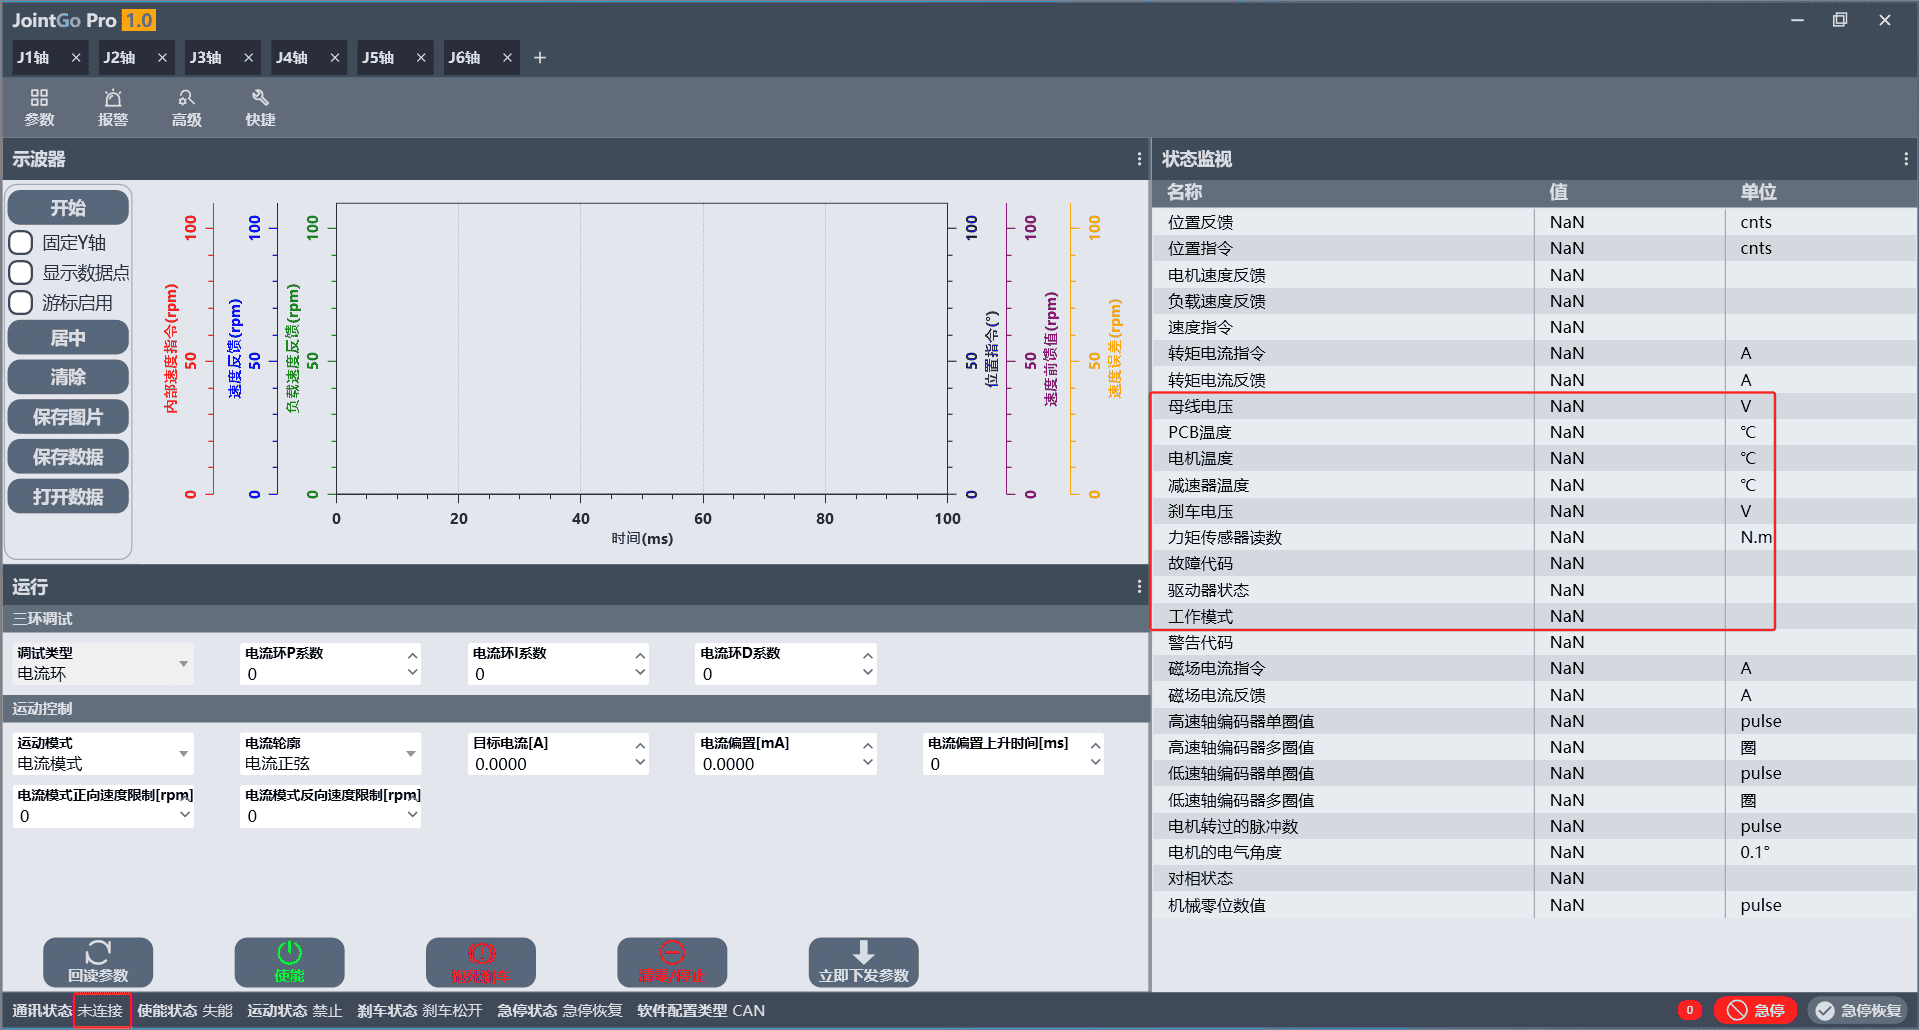 图 4-1 JointGO Pro 软件未连接状态界面
点击左上角【+】选项,在关节连接弹窗中选择【目标 ID】,选择完成后单击【连接】即可。
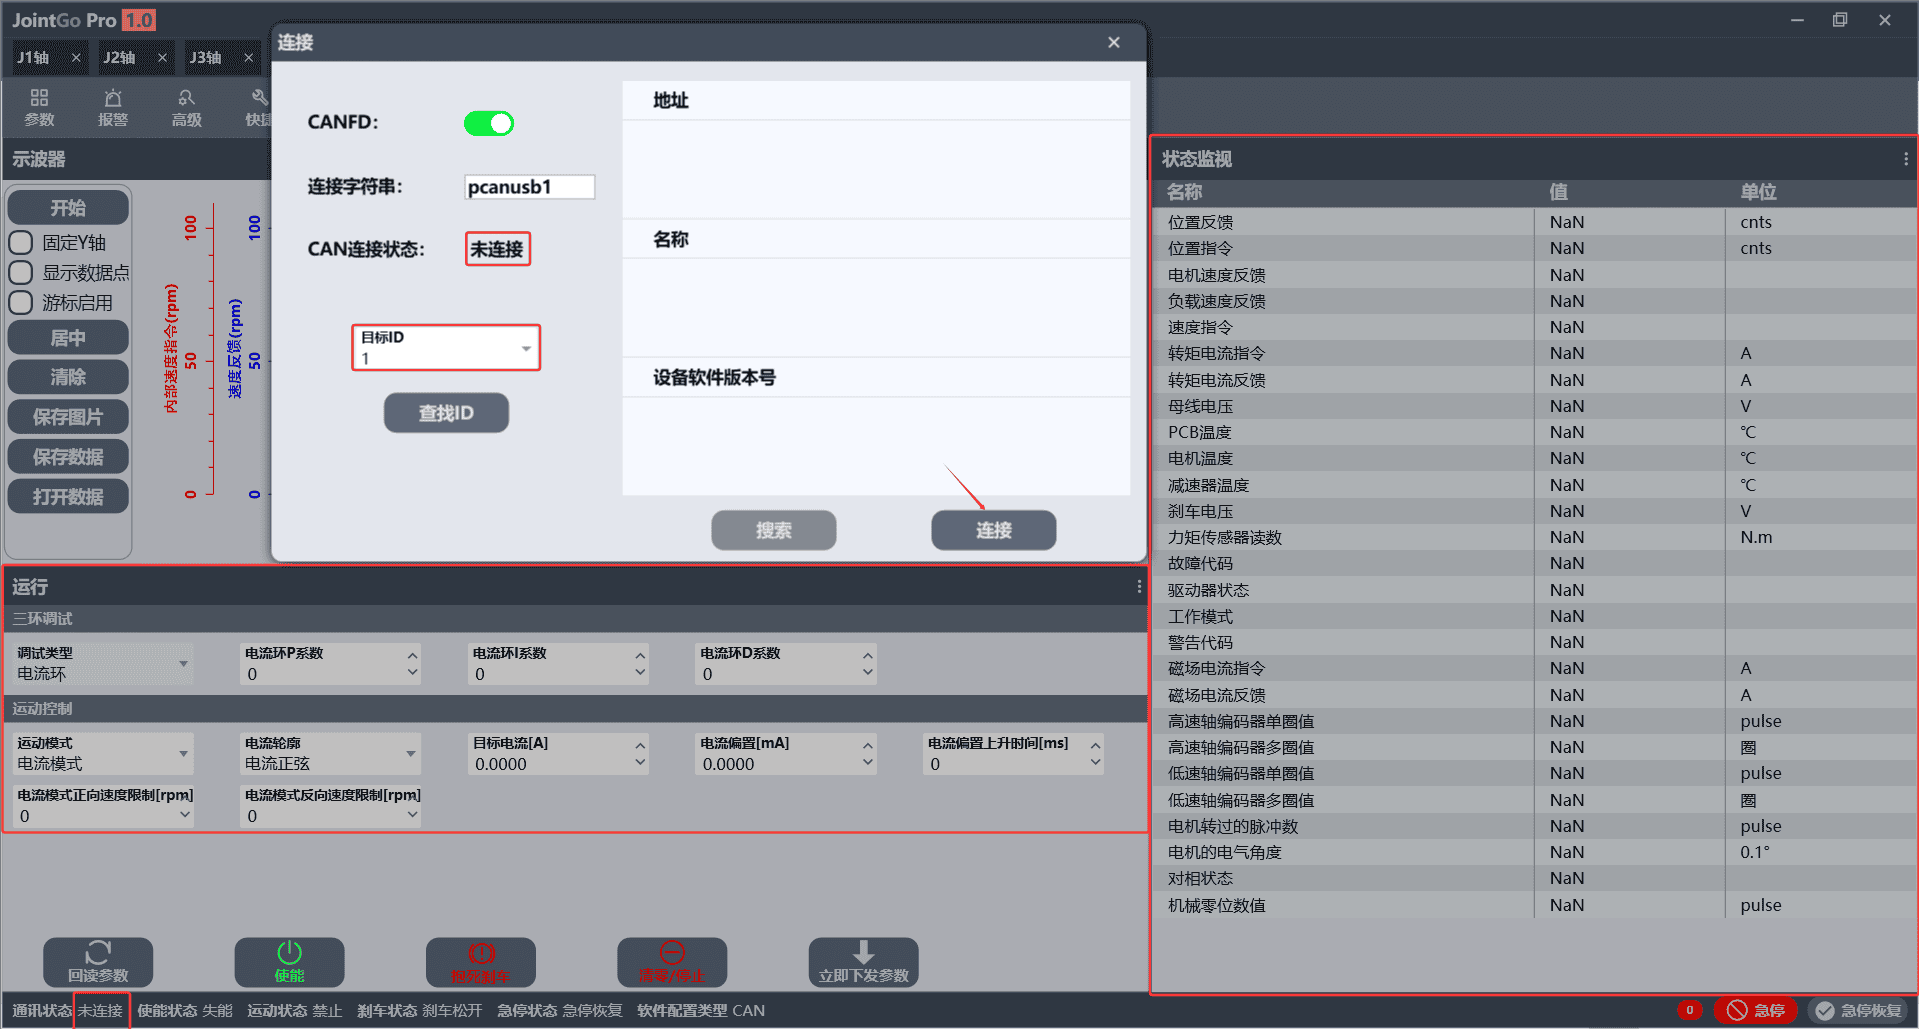 图 4-2 关节连接配置界面
CANFD:CAN 总线的提速扩容升级版,可依据硬件兼容情况开启或关闭。
- 开启:选择 CAN 高速连接。
- 关闭:采用标准普通 CAN 通信连接。
R 系列关节模组均支持 CANFD。
连接字符串:用于区分双通道 PCAN 适配器的两路硬件通信通道。
- pcanusb1:通道 1
- pcanusb2:通道 2
CAN 连接状态:总线连通与否的状态。
目标 ID:可选 1 ~ 6,分别对应关节 1 ~ 关节 6。
连接成功后,软件左下角通信状态会显示【已连接】,【状态监视】功能和任务栏数据会根据关节状态实时更新。
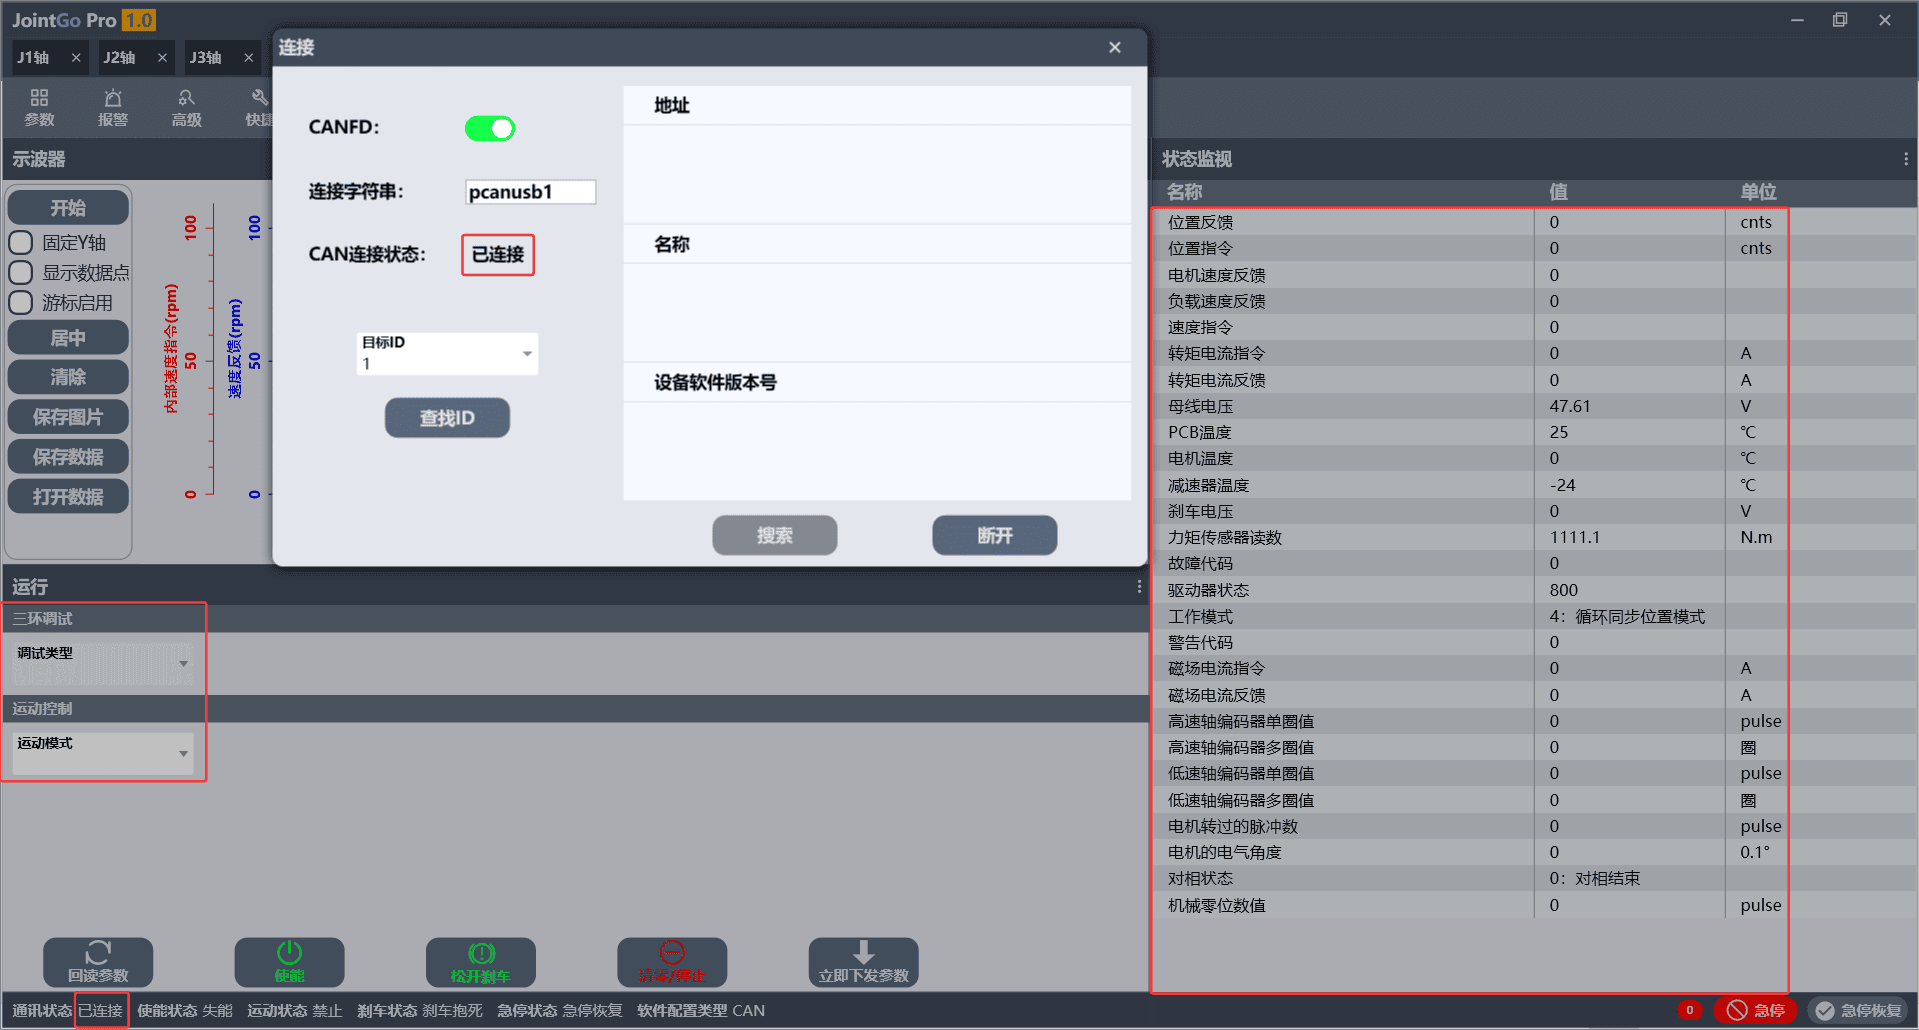 图 4-3 CAN 通信连接成功界面
如需断开 CAN 通信,只需要再次单击【+】,选择【目标 ID】后单击【断开】即可。
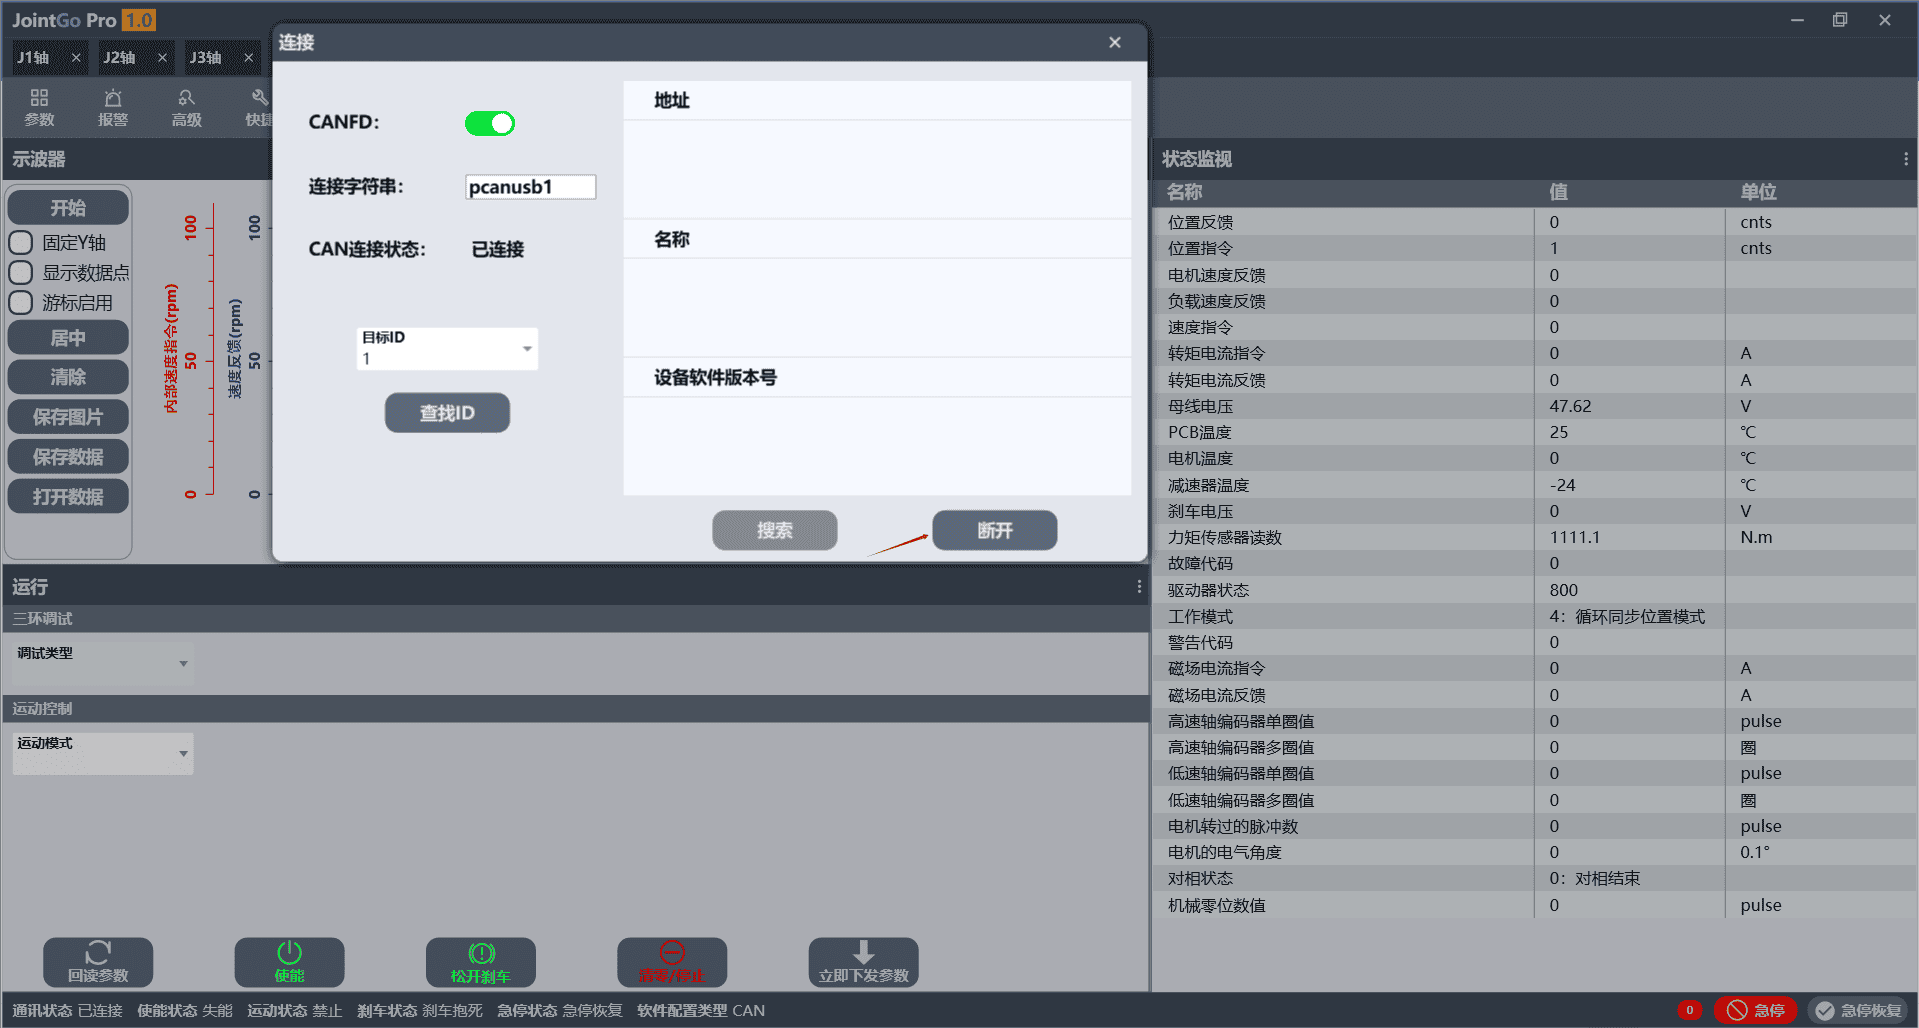 图 4-4 CAN 通信断开操作界面
4.2 关节状态监视
状态监视功能用于查看机器人各关节运行参数,可通过以下步骤打开或关闭状态监视面板。
单击软件页面右上角
 ,即可打开关节监视窗口。查看关节的各项参数。
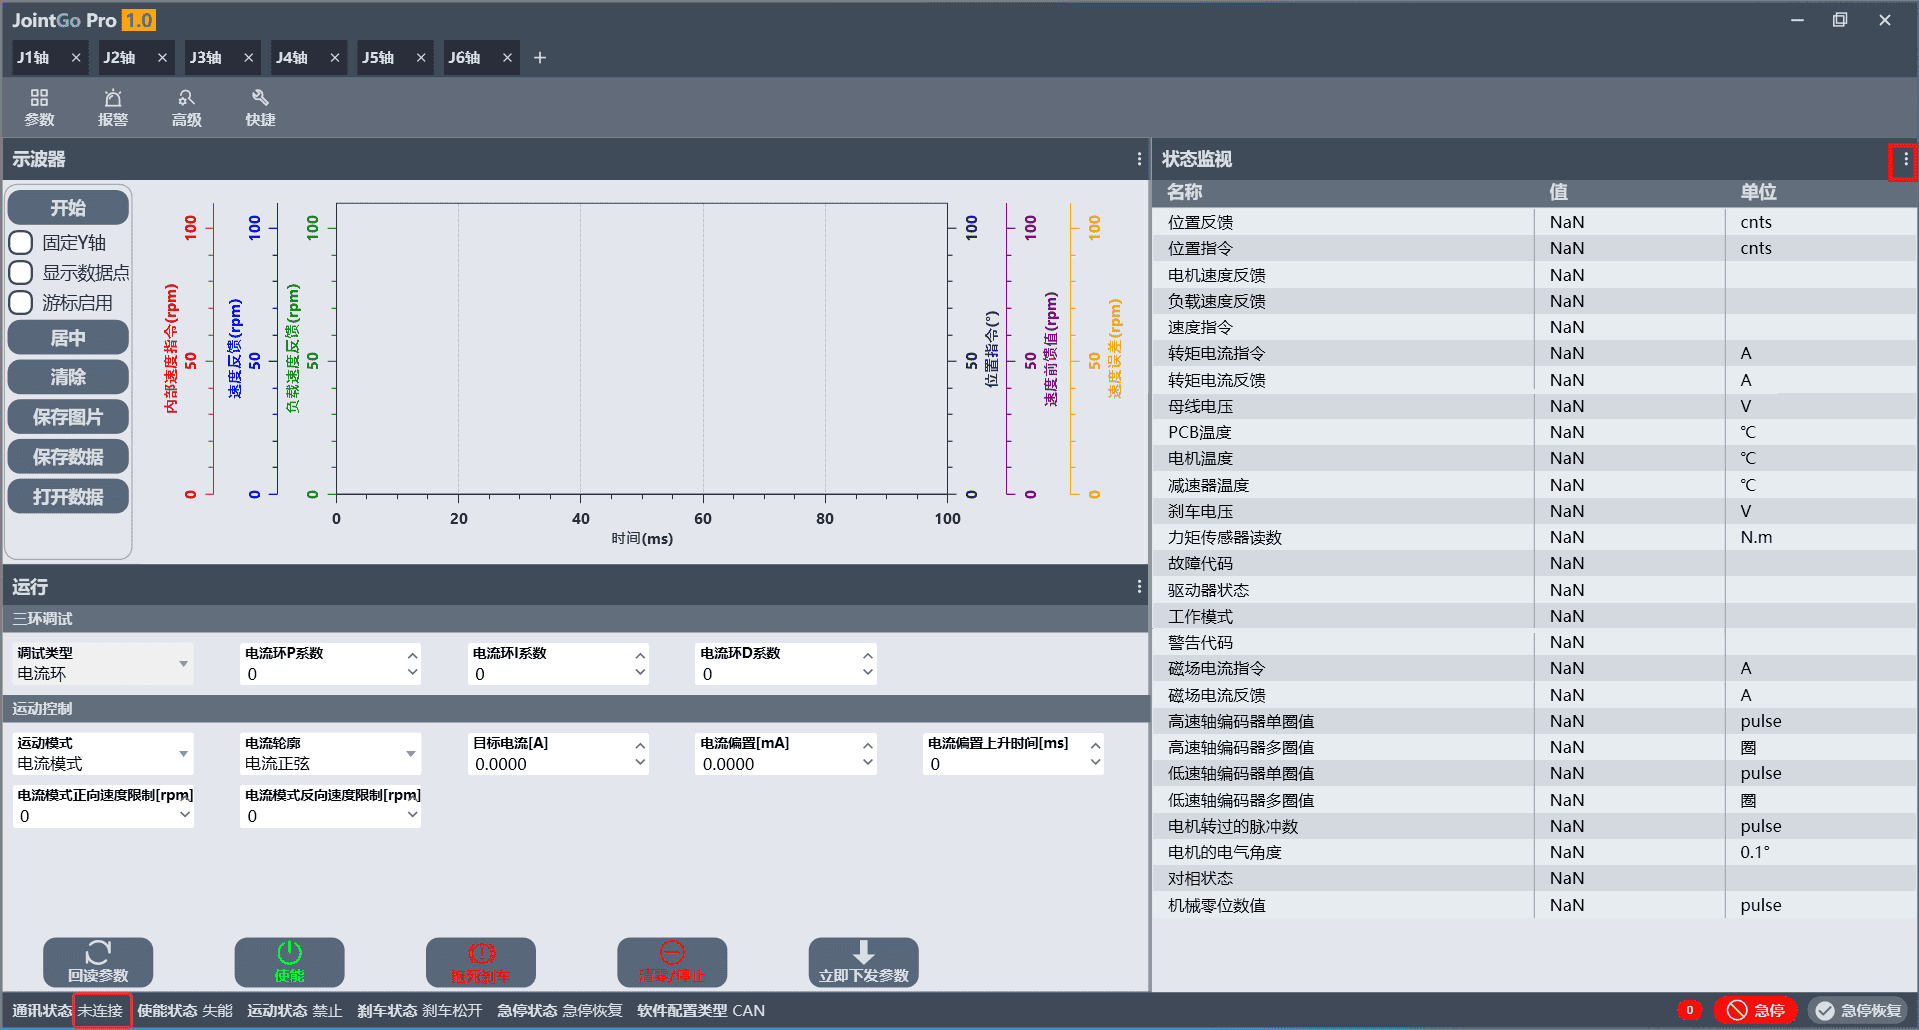 图 4-5 关节状态监视界面
单击监视窗口右上角的
 ,即可返回软件主页。
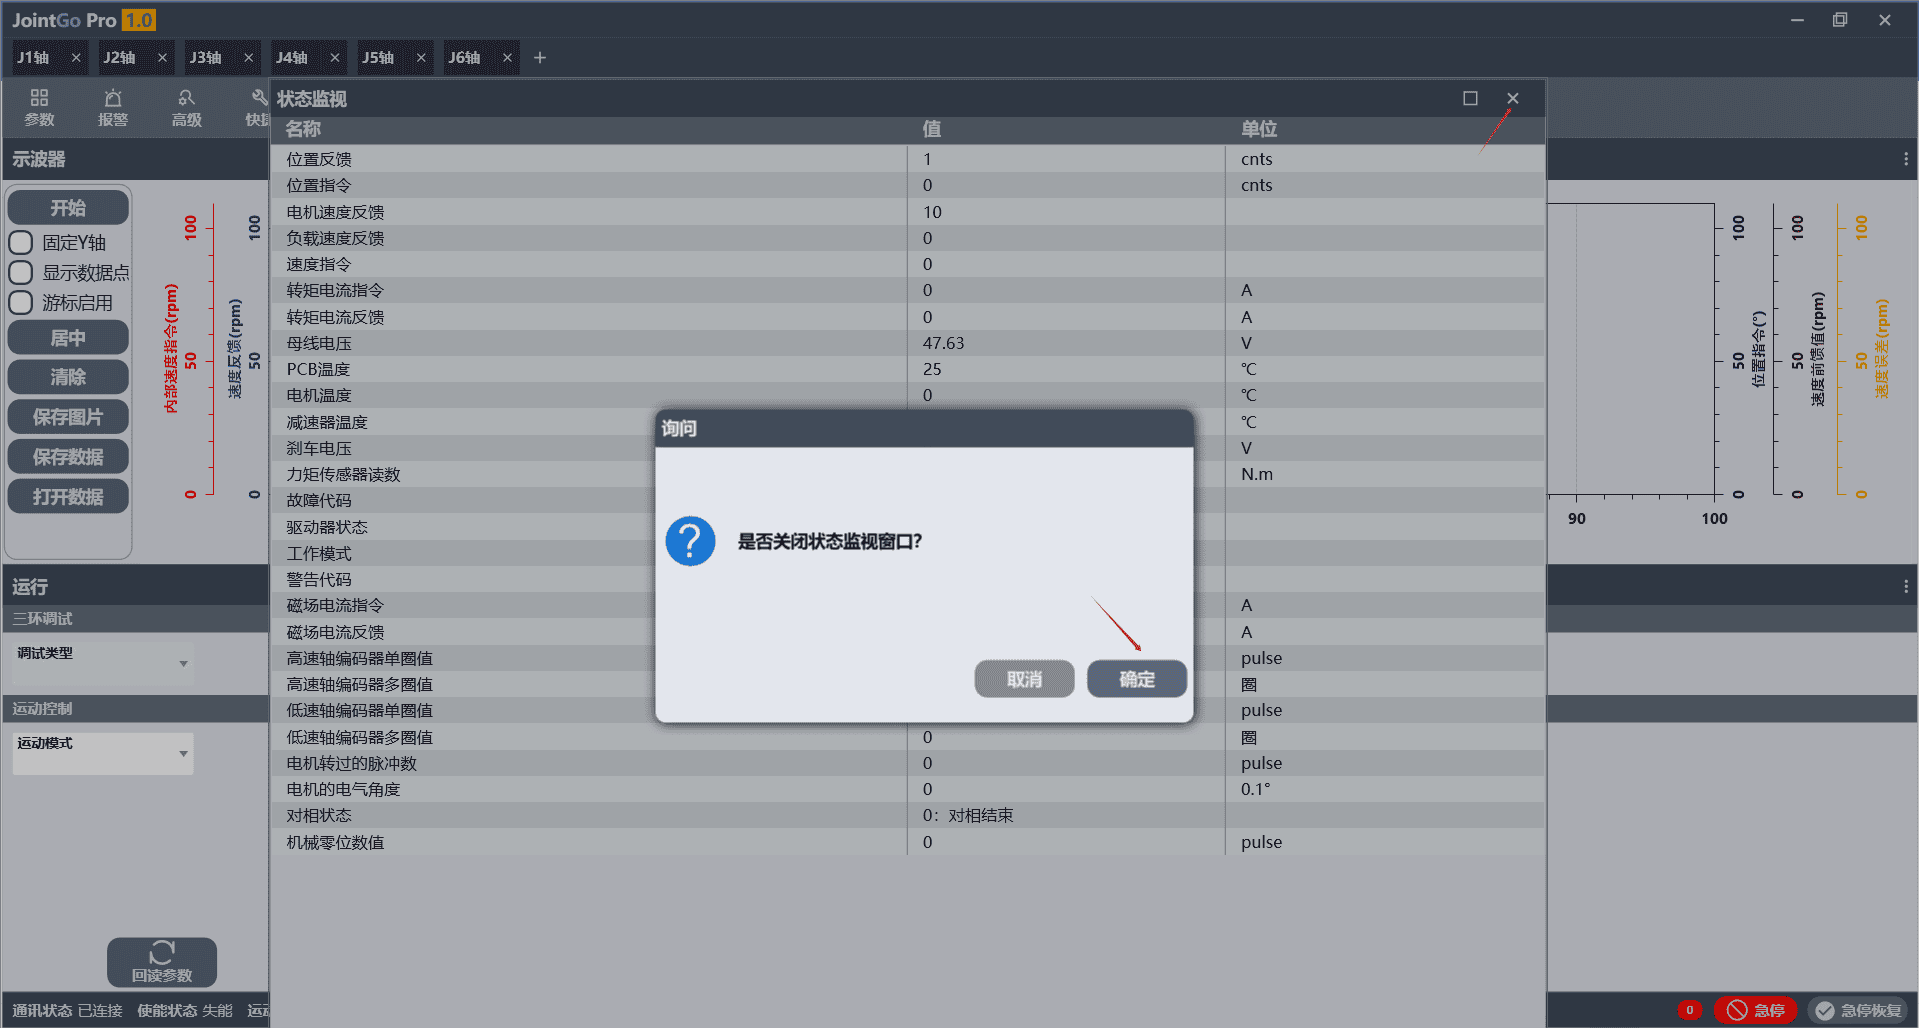 图 4-6 关闭关节状态监视界面
4.3 报警处理
报警页面用于查看机器人运行过程中产生的各类故障、异常报警记录,支持一键清除报警信息,具体操作步骤如下:
可通过单击页面左上角【报警】按键或
 即可打开报警处理页面。
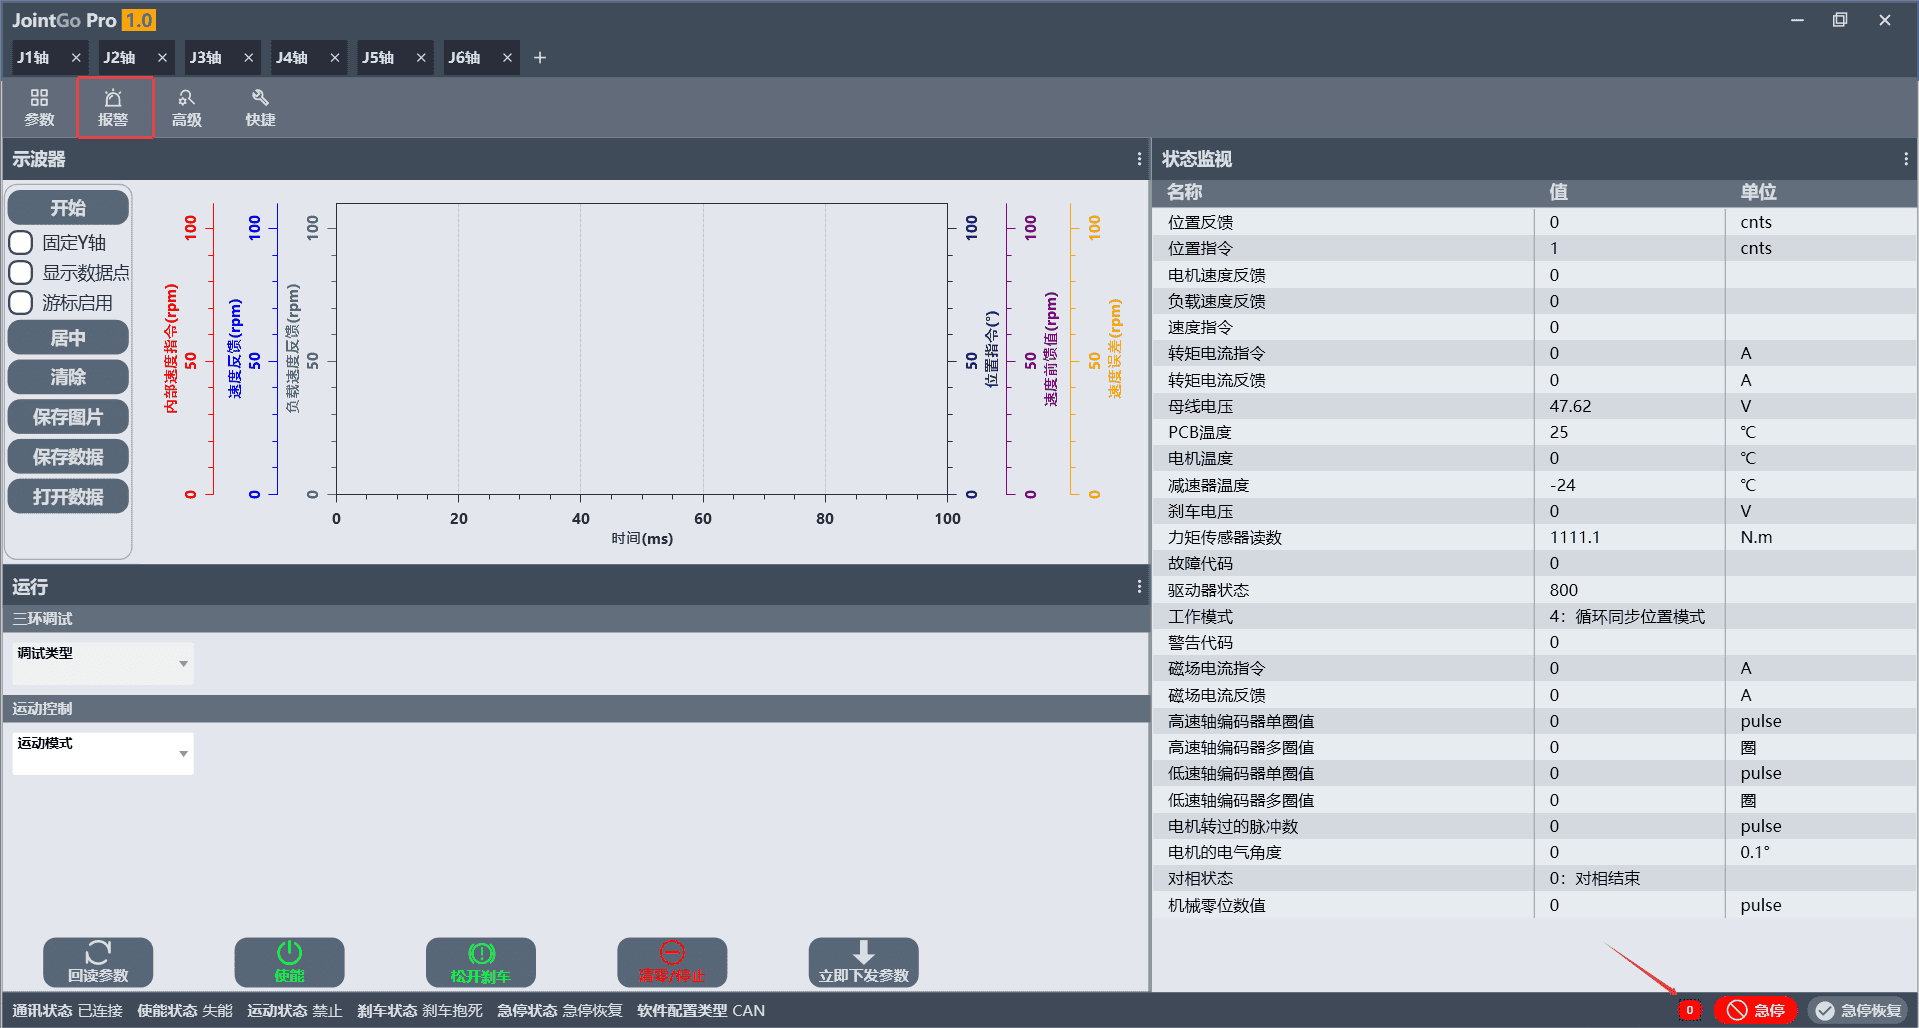 图 4-7 报警处理页面入口
在报警处理页面,单击【清除报警】即可删除所有报警信息。
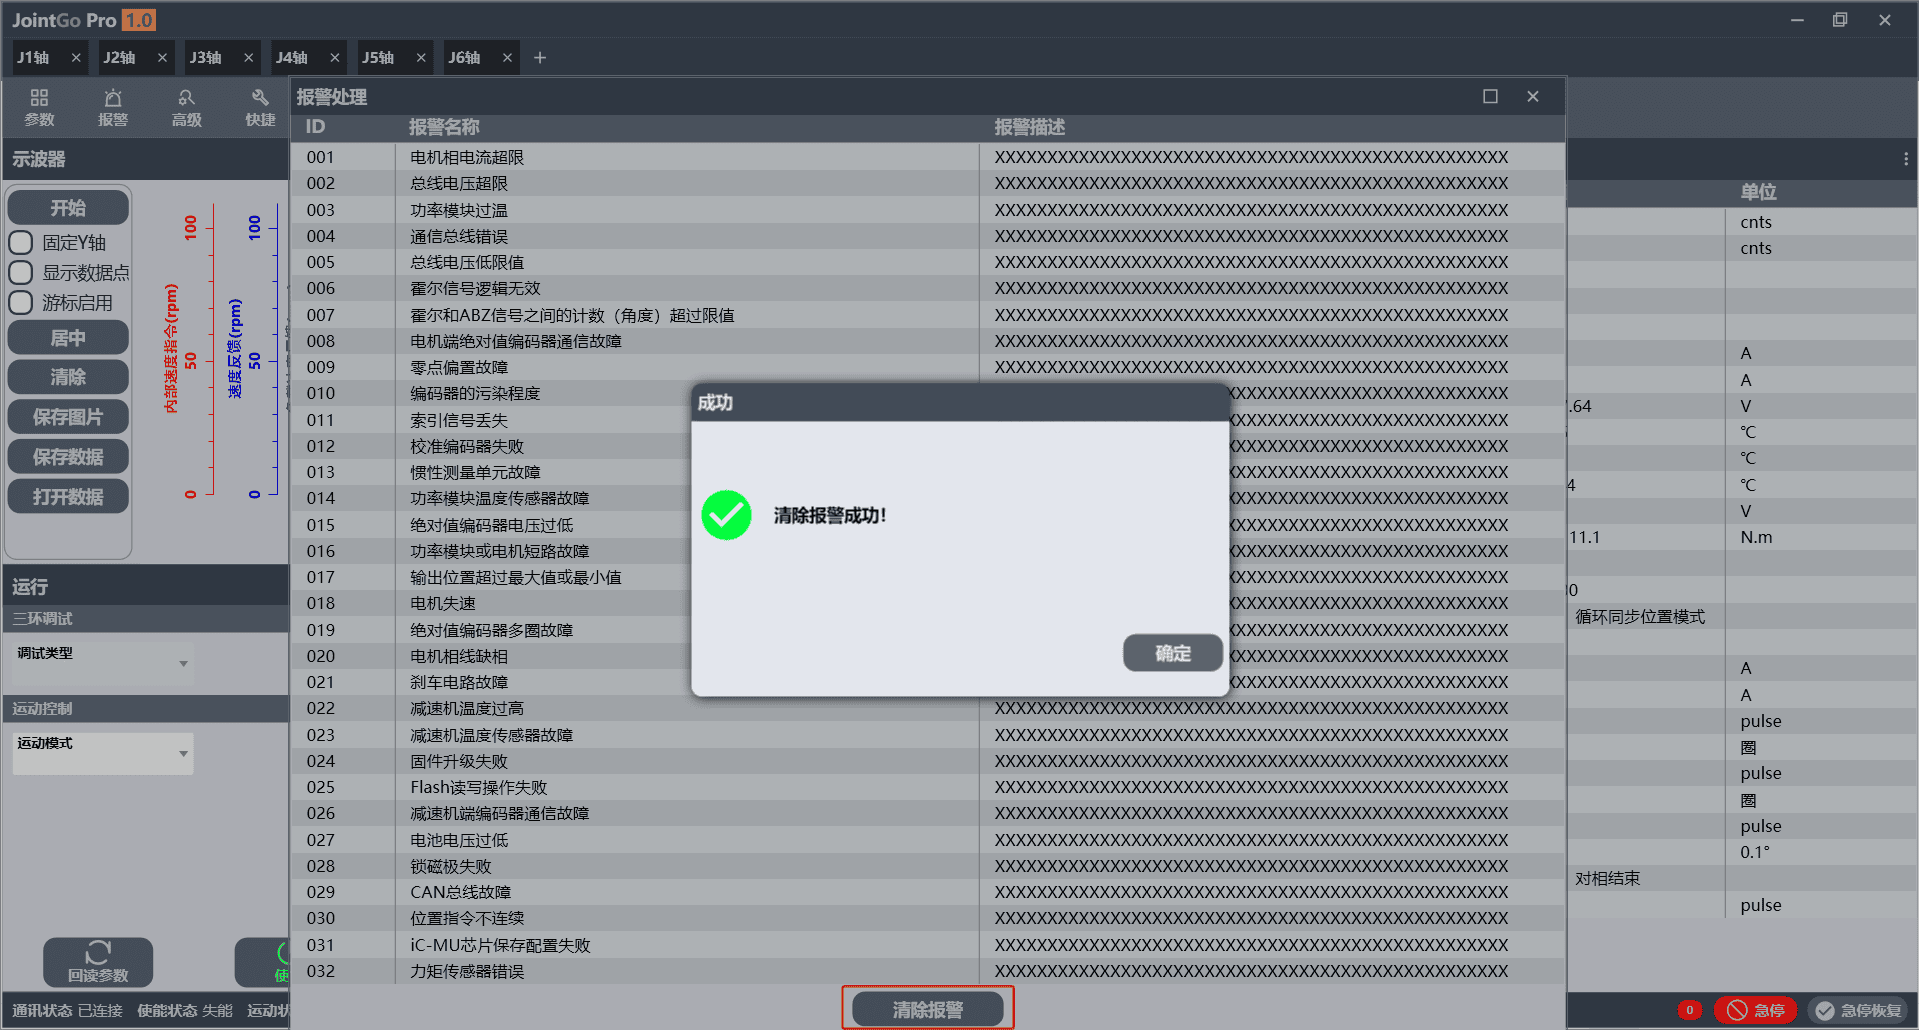 图 4-8 清除报警操作界面
4.4 参数配置
单击软件左上角【参数】即可对关节模组参数进行配置。
 图 4-9 参数配置页面入口
在参数界面左上角单击【查找】即可进行参数查找,单击目标参数,界面下方会显示对参数的描述。
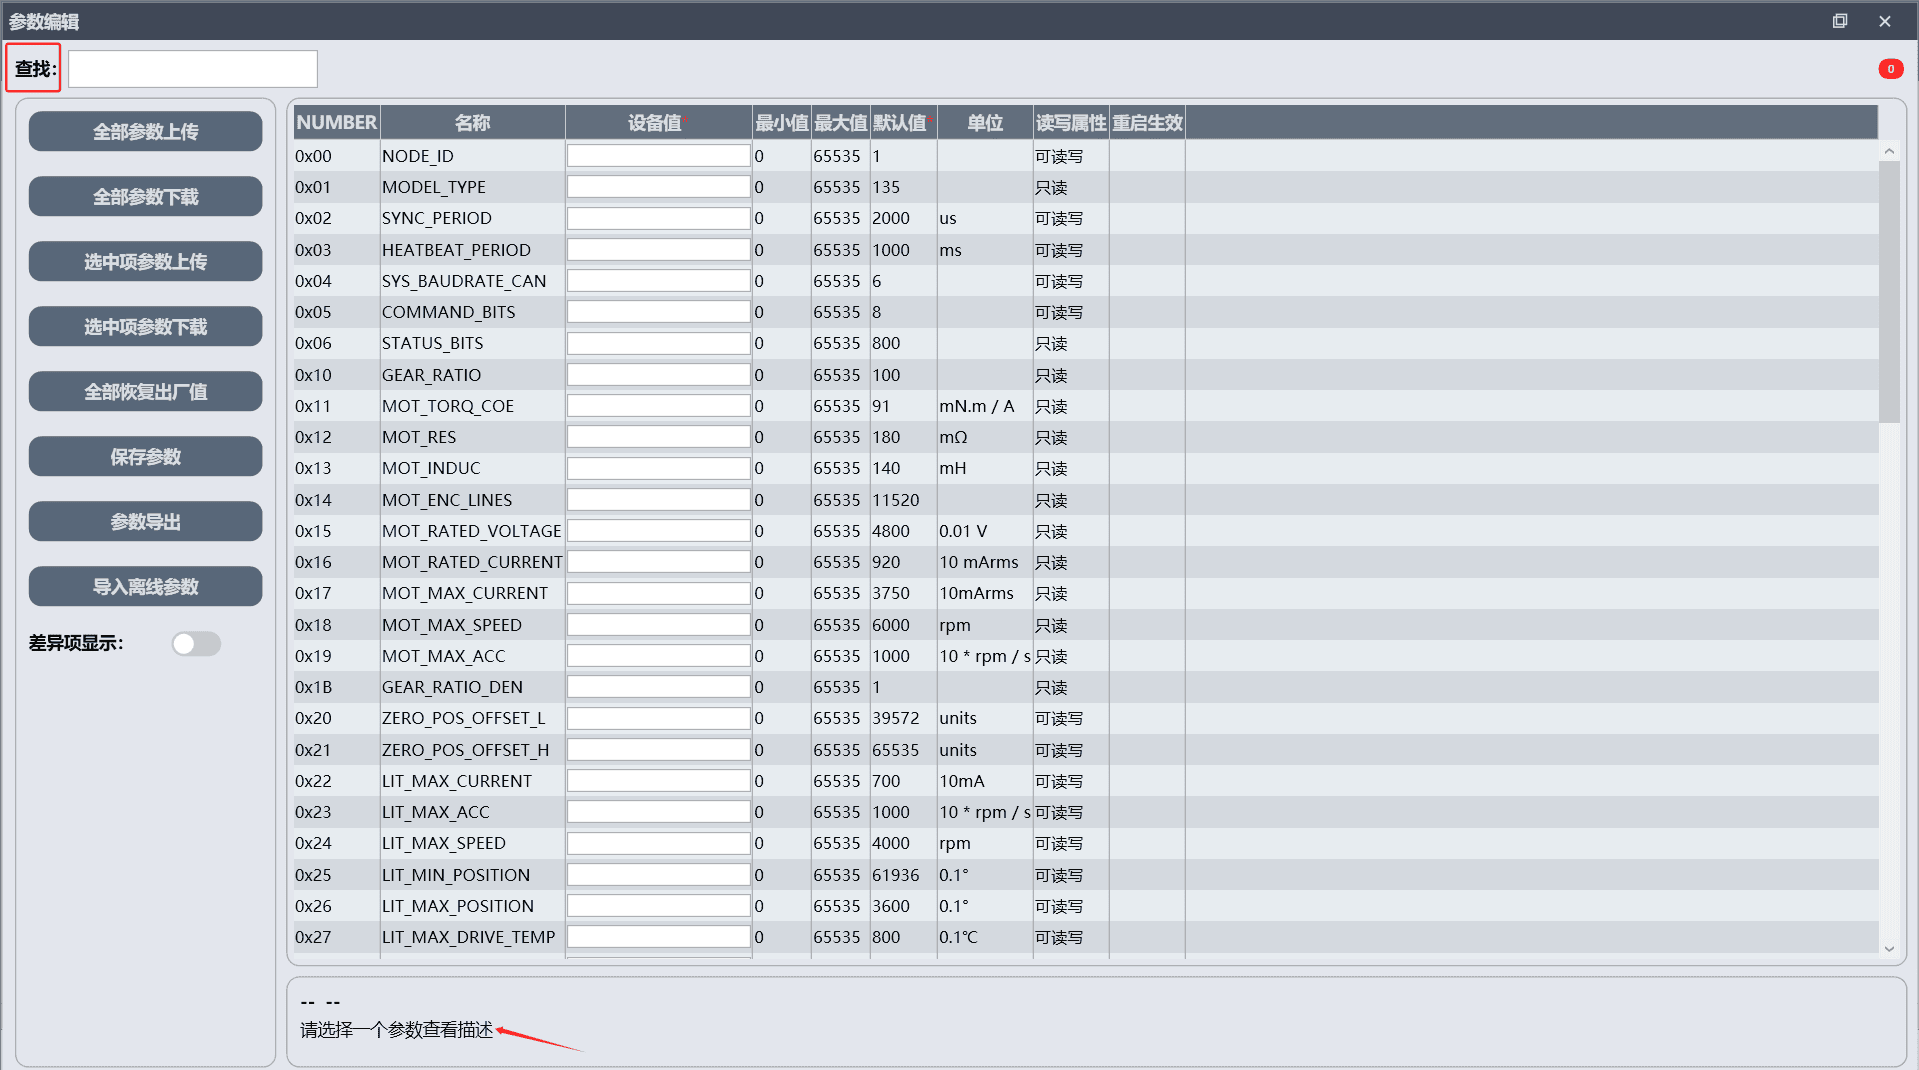 图 4-10 参数查找界面
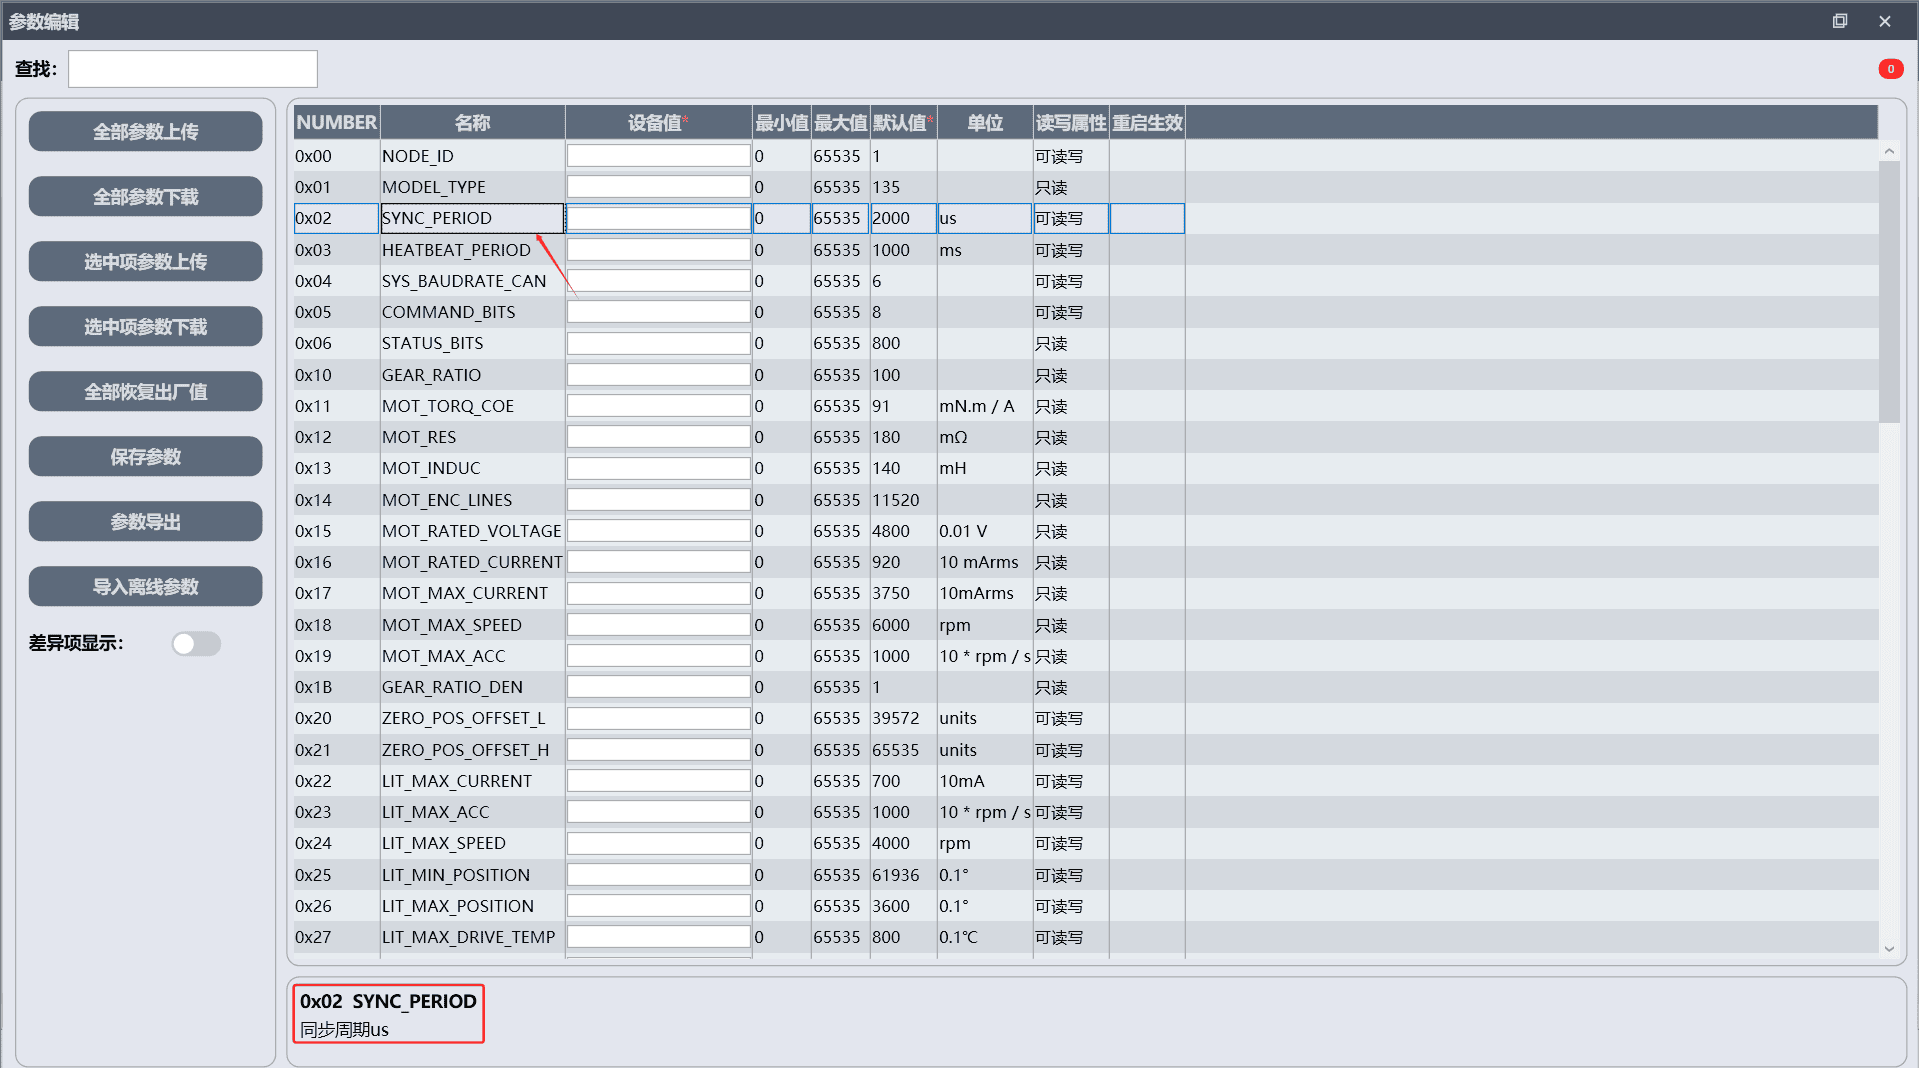 图 4-11 参数描述信息界面
参数上传用于读取关节模组运行内存(RAM)内当前正在生效的实际【设备值】,提供两种读取方式:
- 【全部参数上传】:单击【全部参数上传】后可一键读取模组所有参数。
- 【选中参数上传】:选中目标参数后单击【选中参数上传】仅读取选中的指定参数。
读取完成后将以弹窗形式提示参数上传完成。
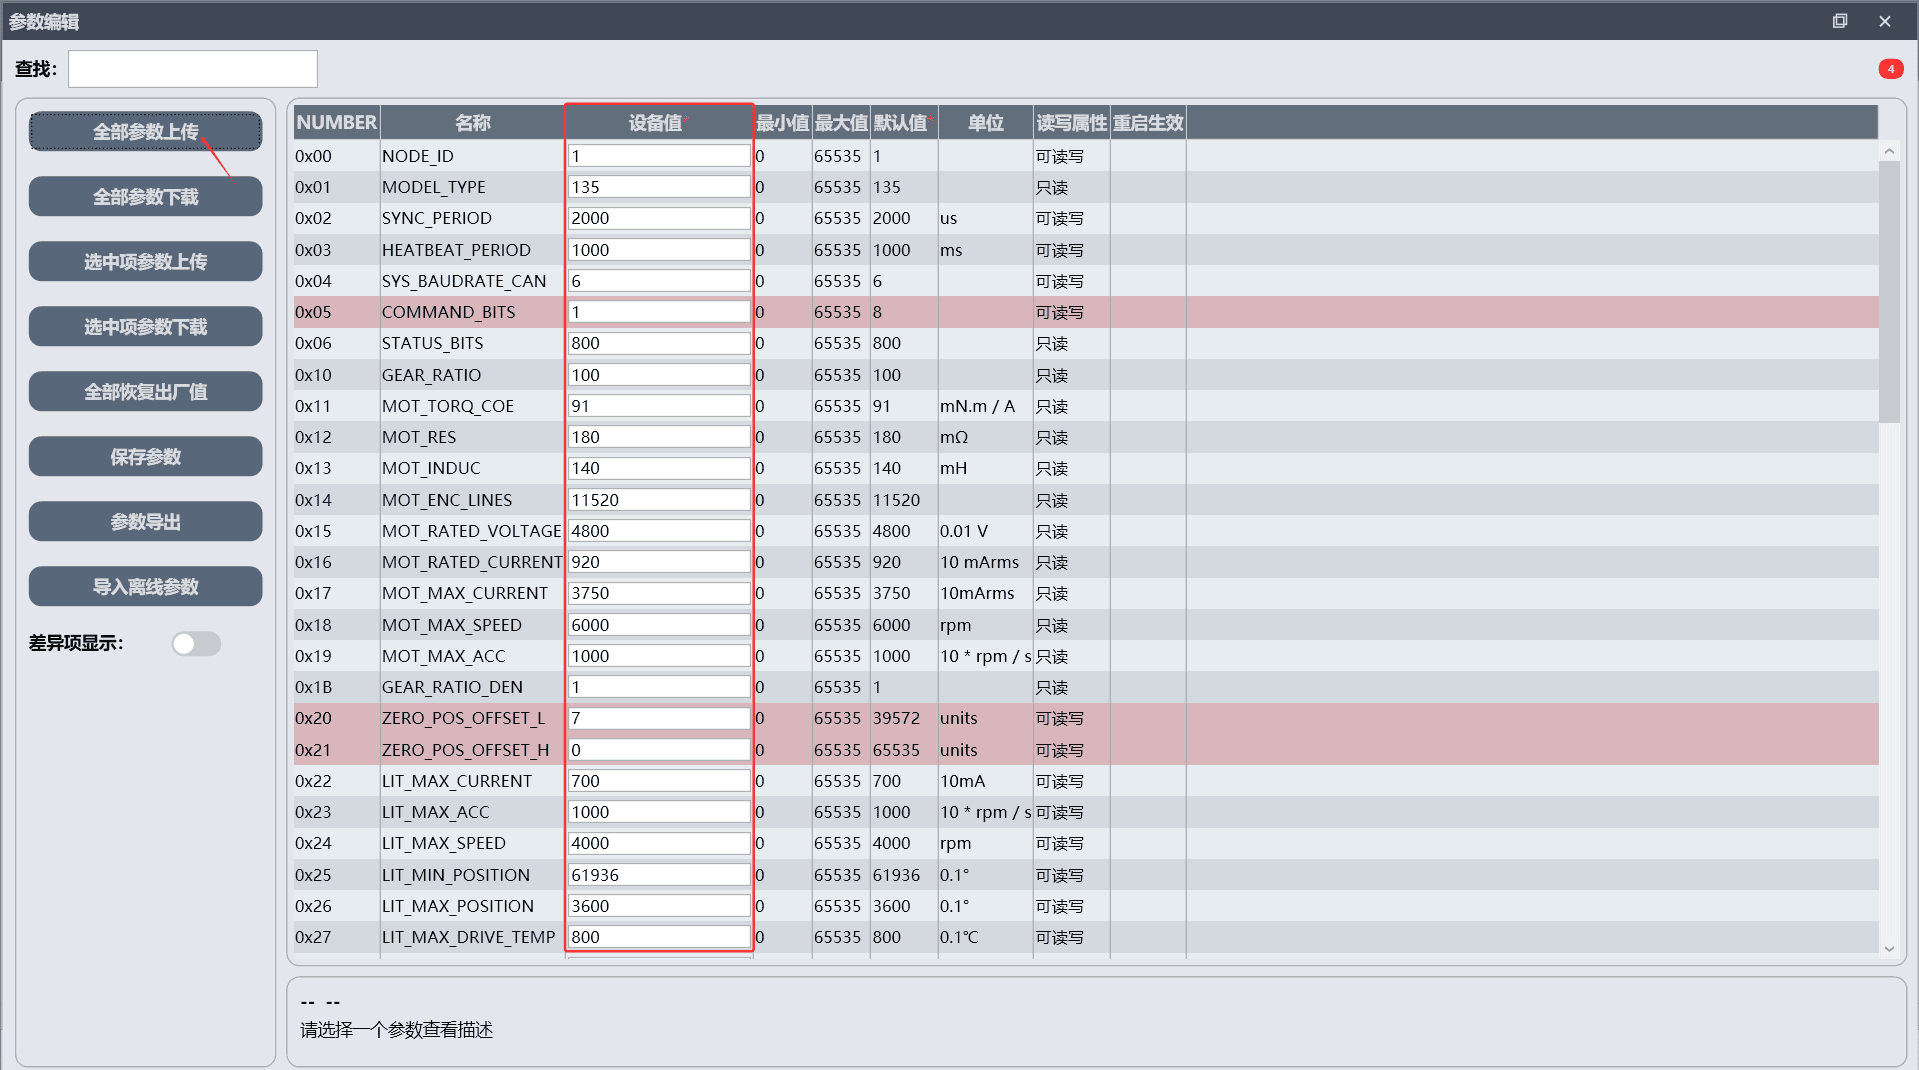 图 4-12 参数上传完成提示
参数下载用于将上位机修改后的参数写入关节模组运行内存(RAM),分为两种写入模式:
- 【全部参数下载】:单击【全部参数下载】后,所有已修改参数批量写入模组。
- 【选中参数下载】:选中目标已修改参数后单击【选中参数下载】将仅写入选中的已修改参数。
写入成功后将以弹窗形式提示参数下载完成。
仅可修改具备可读写属性的参数,只读参数不支持写入操作。
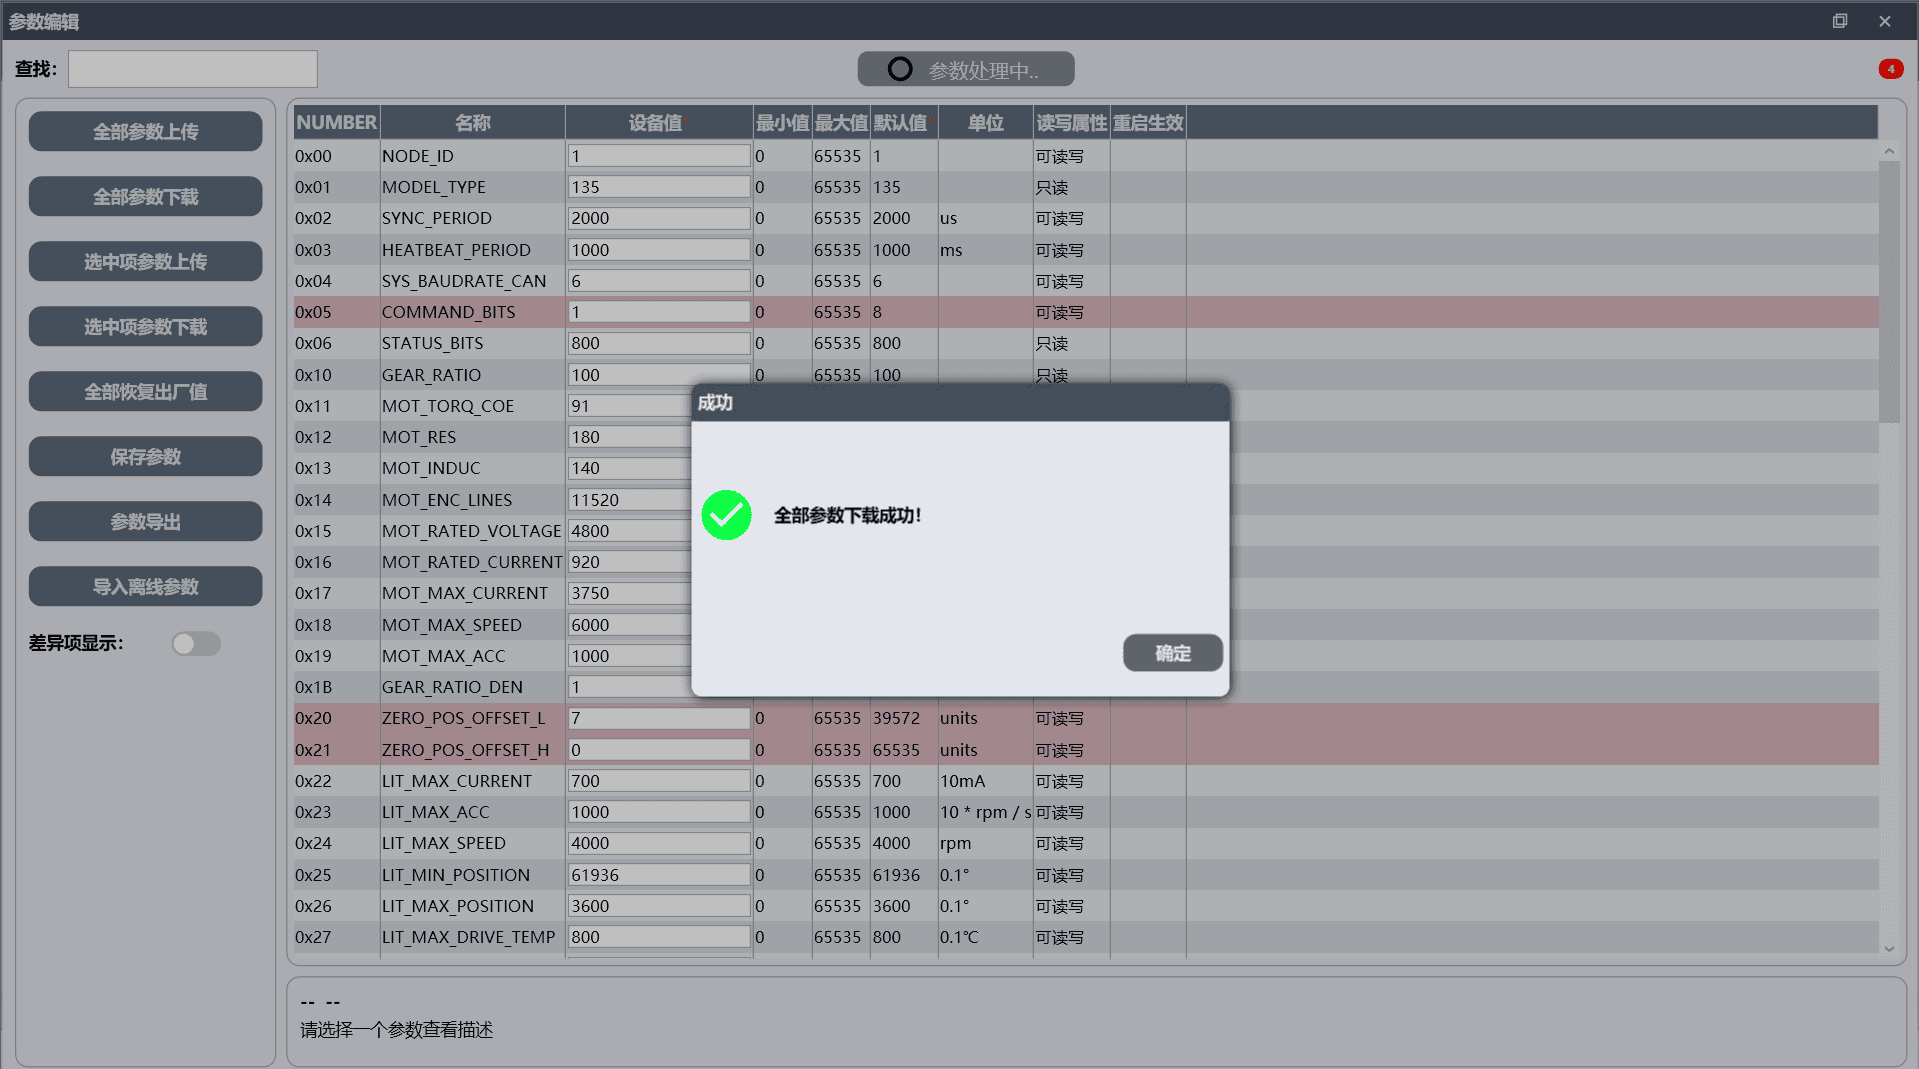 图 4-13 参数下载完成提示
参数下载完成后,点击【保存参数】,即可保存已下载参数。
参数下载完成后,若未单击【保存参数】则重新写入的参数仅在本次操作中生效,关节模组断电或重启后不生效。
单击【参数导出】,即可导出关节模组运行内存(RAM)中当前生效的实际【设备值】。
单击【全部恢复出厂值 > 保存参数】即可将已修改参数恢复至出厂设置。
单击【差异项显示】系统会过滤展示所有被人工修改过、和出厂原始预设参数不一致的配置项。
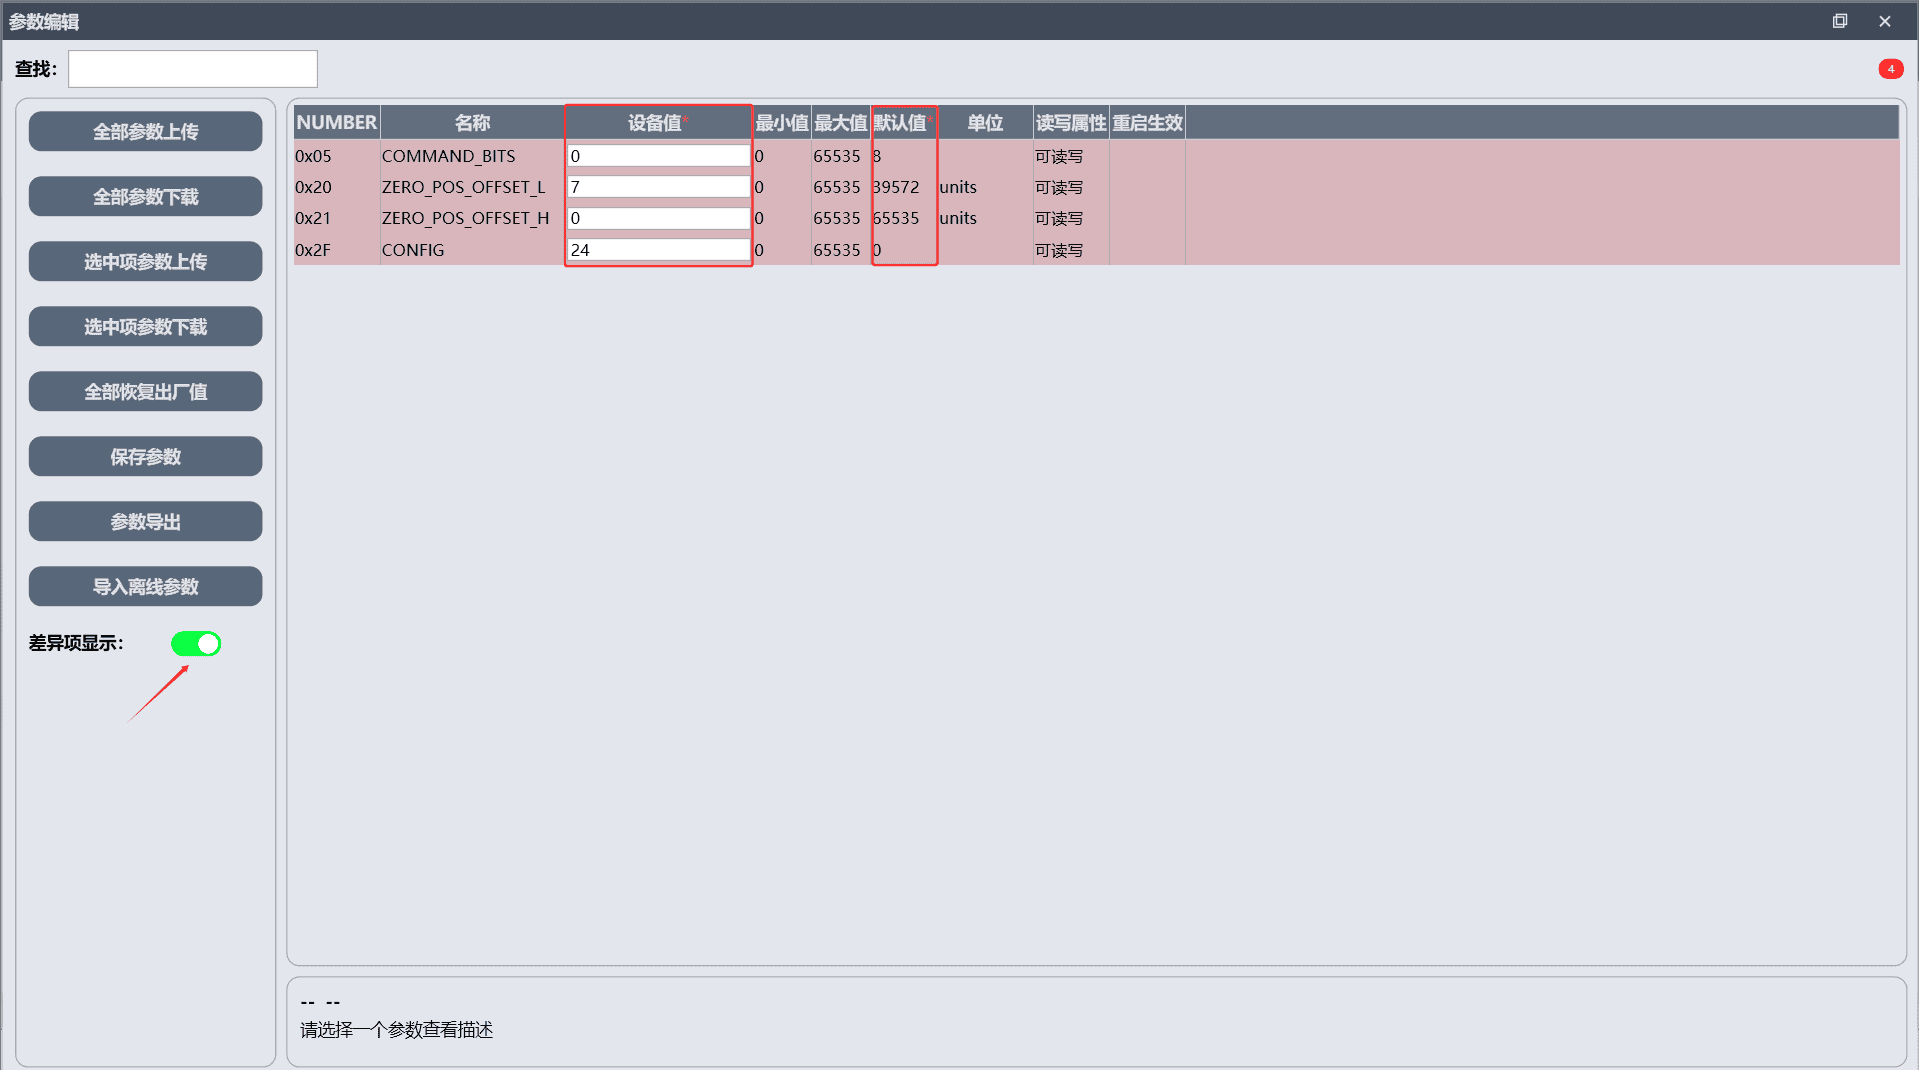 图 4-14 差异项显示界面
4.5 运动控制
可通过 JointGO Pro 软件将运动模式切换为【电流模式】、【速度模式】、【位置模式】,覆盖力矩、转速、点位全维度运动需求。
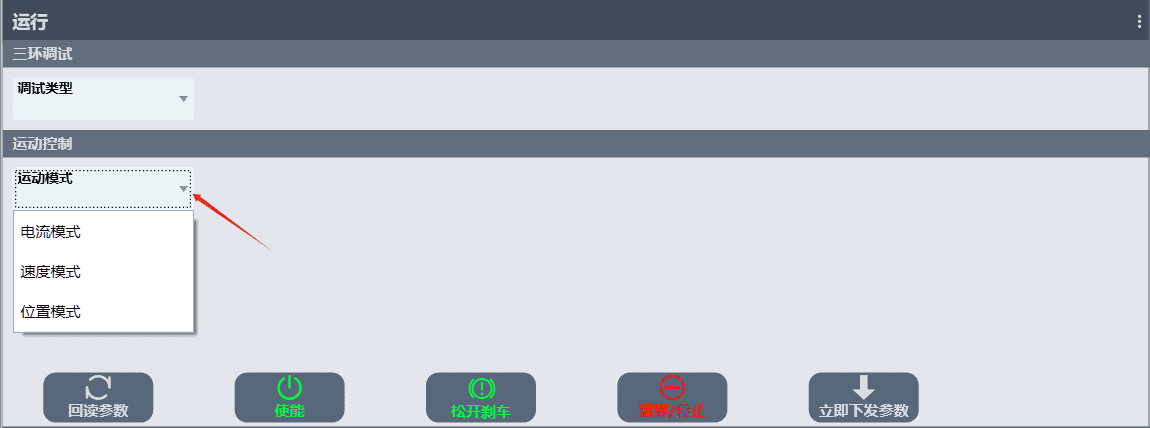
4.5.1 速度模式
以运转转速作为控制目标,负载变化时依旧可以保持匀速转动;电机只会持续旋转,不会固定停在某一角度。多用于传送带、旋转工作台匀速运转场景,同时也是位置控制的底层基础。
当运动模式切换为【速度模式】时,此时状态监控栏为默认:【驱动器状态】为 800,【工作模式】为 【4:循环同步位置模式】。
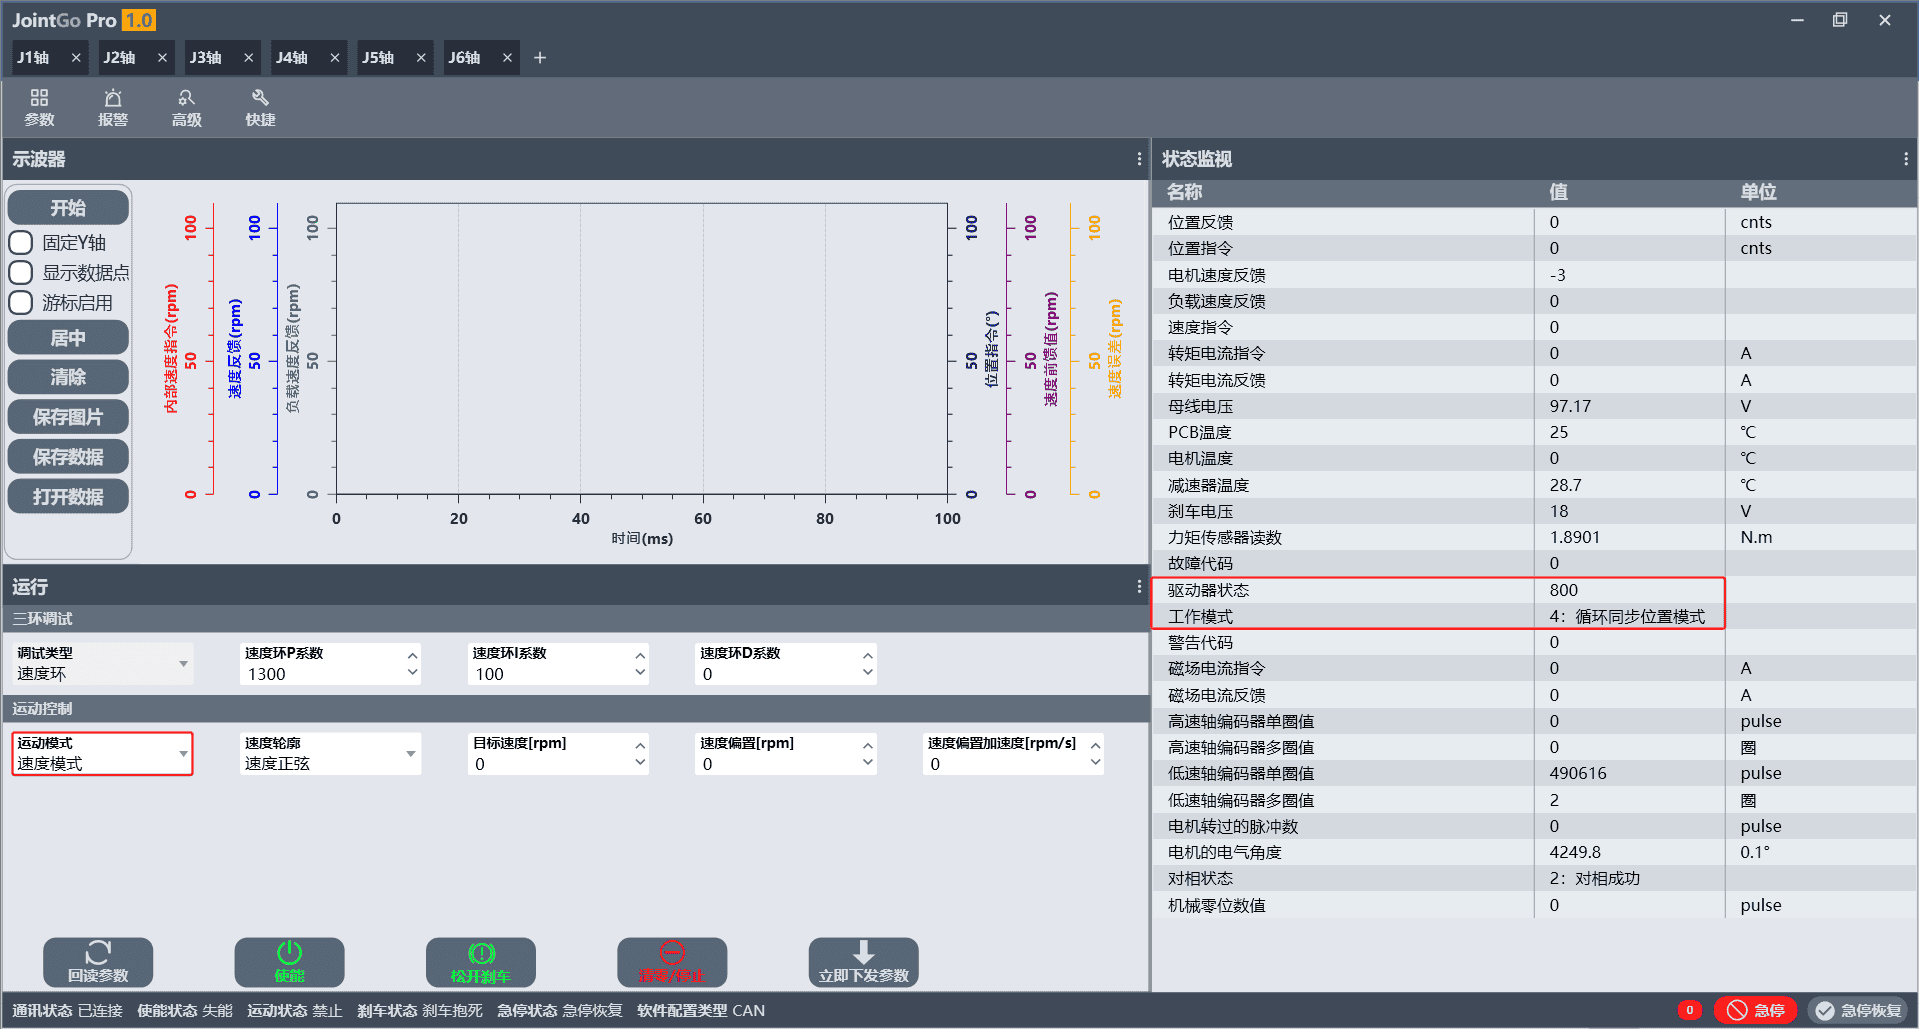 图 4-16 速度模式切换前状态界面
单击【立即下发参数】,此时状态监视栏里【驱动器状态】变为 672,【工作模式】变为 【2:速度模式】,说明模式切换成功。
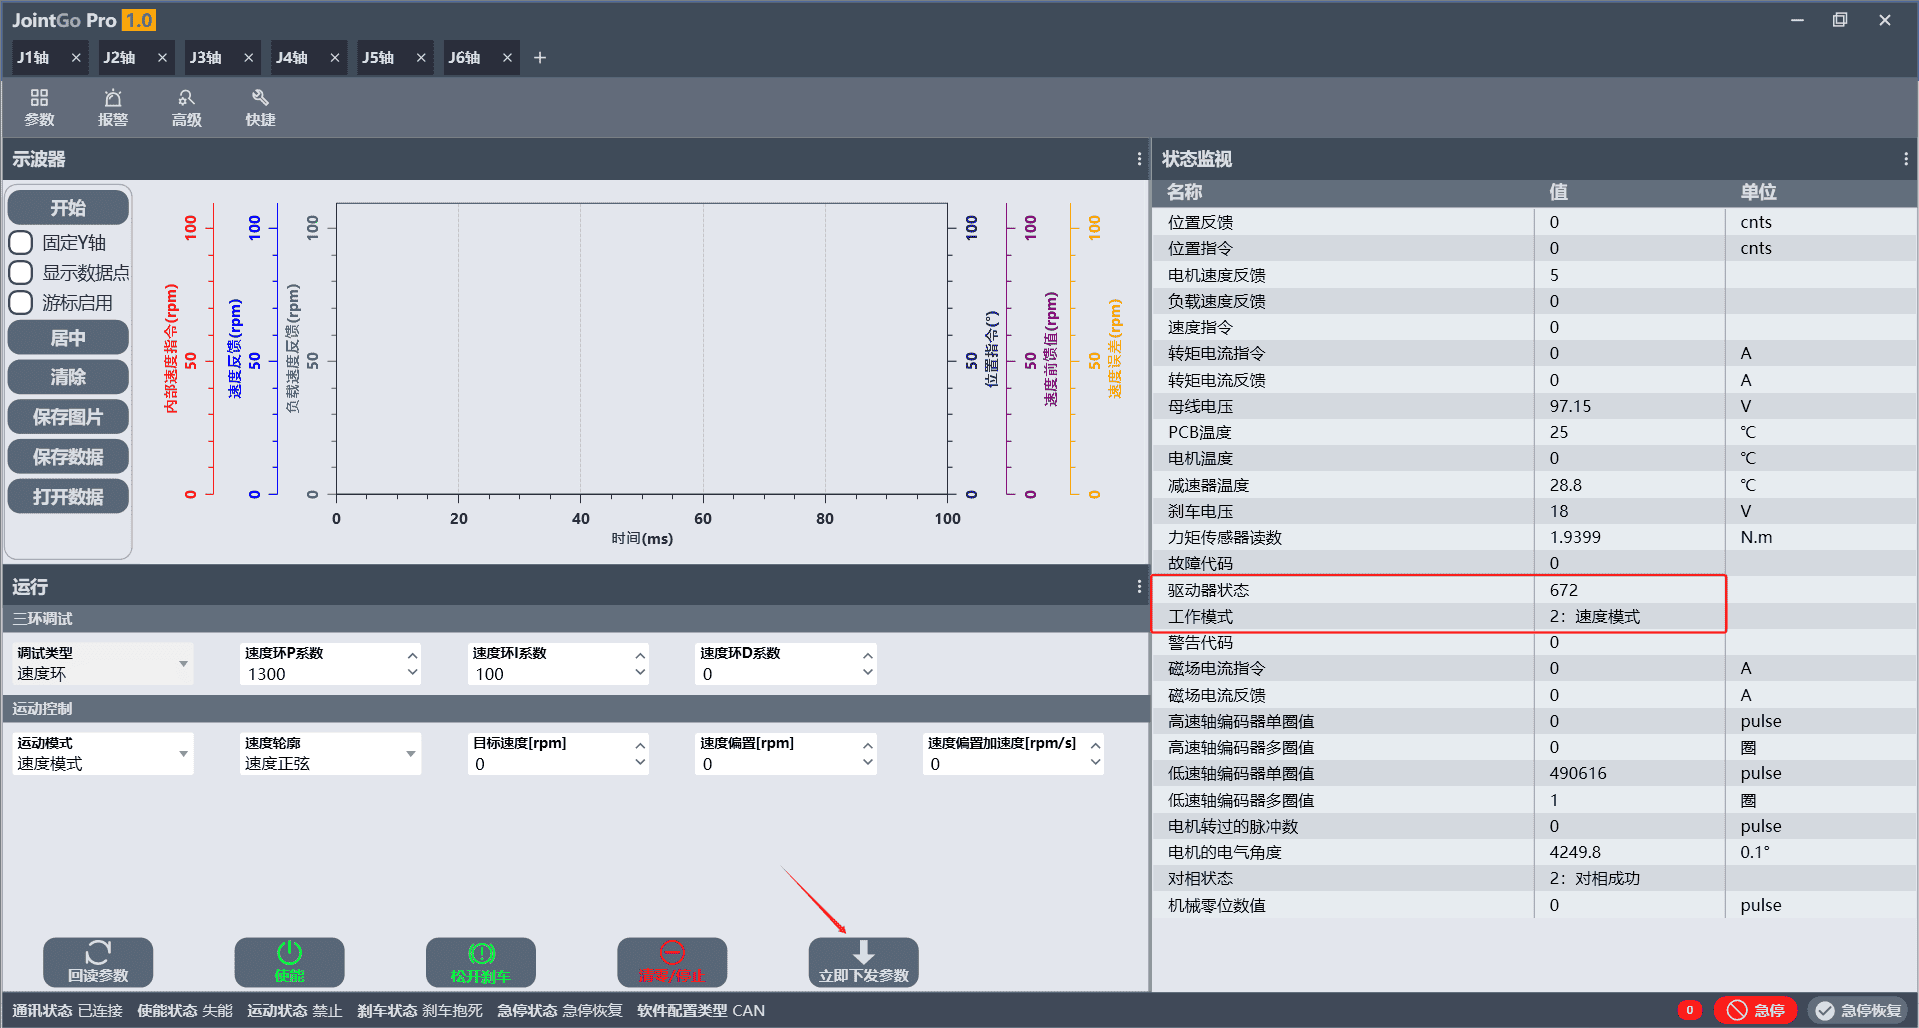 图 4-17 速度模式切换成功界面
单击界面下方【使能】按键,使能成功后【使能】按键变成【失能】状态,【运行】按键出现。
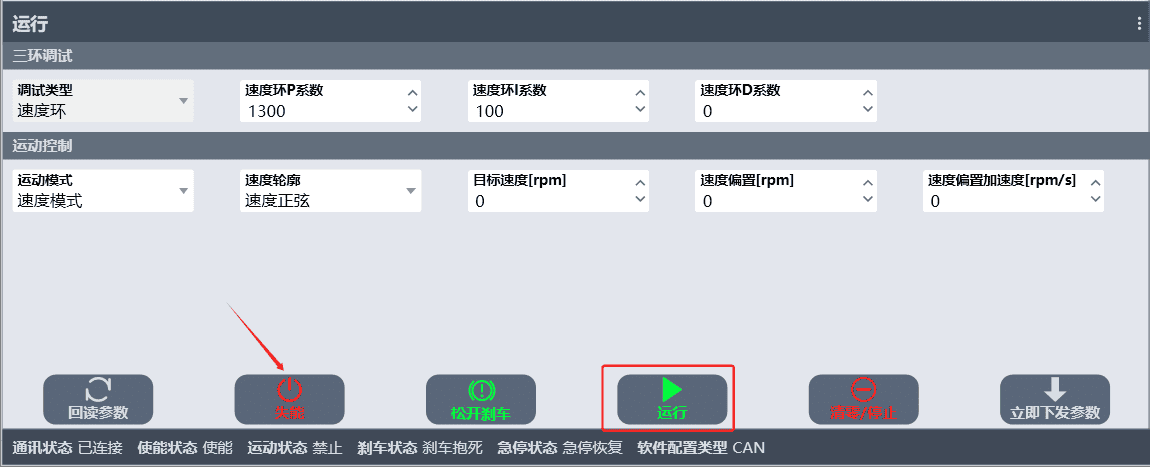 图 4-18 关节使能成功界面
单击【松开刹车】按键,松开刹车成功后【松开刹车】变为【抱死刹车】状态。
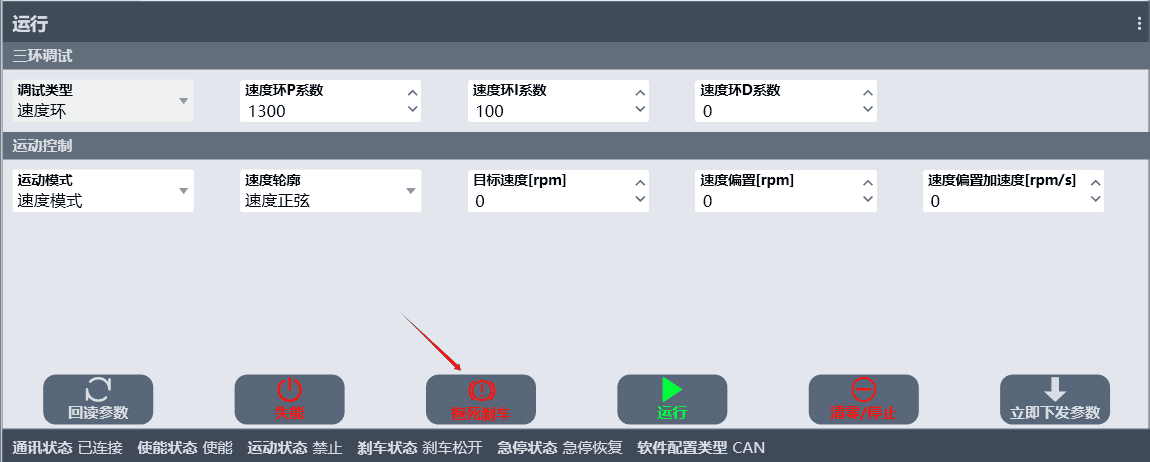 图 4-19 松开刹车成功界面
此时,在【运动控制】界面设定【目标速度值】,再单击【运行】,即可让电机按照设定速度转动。
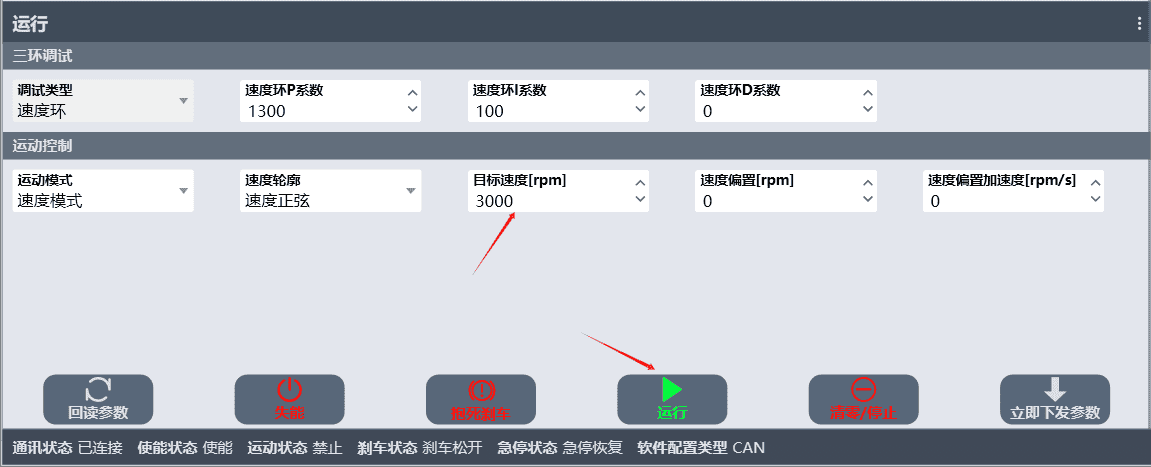 图 4-20 速度模式运行参数设置界面
电机正常转动后,【运行】按键消失,状态监视栏中相应数据的值实时变化。
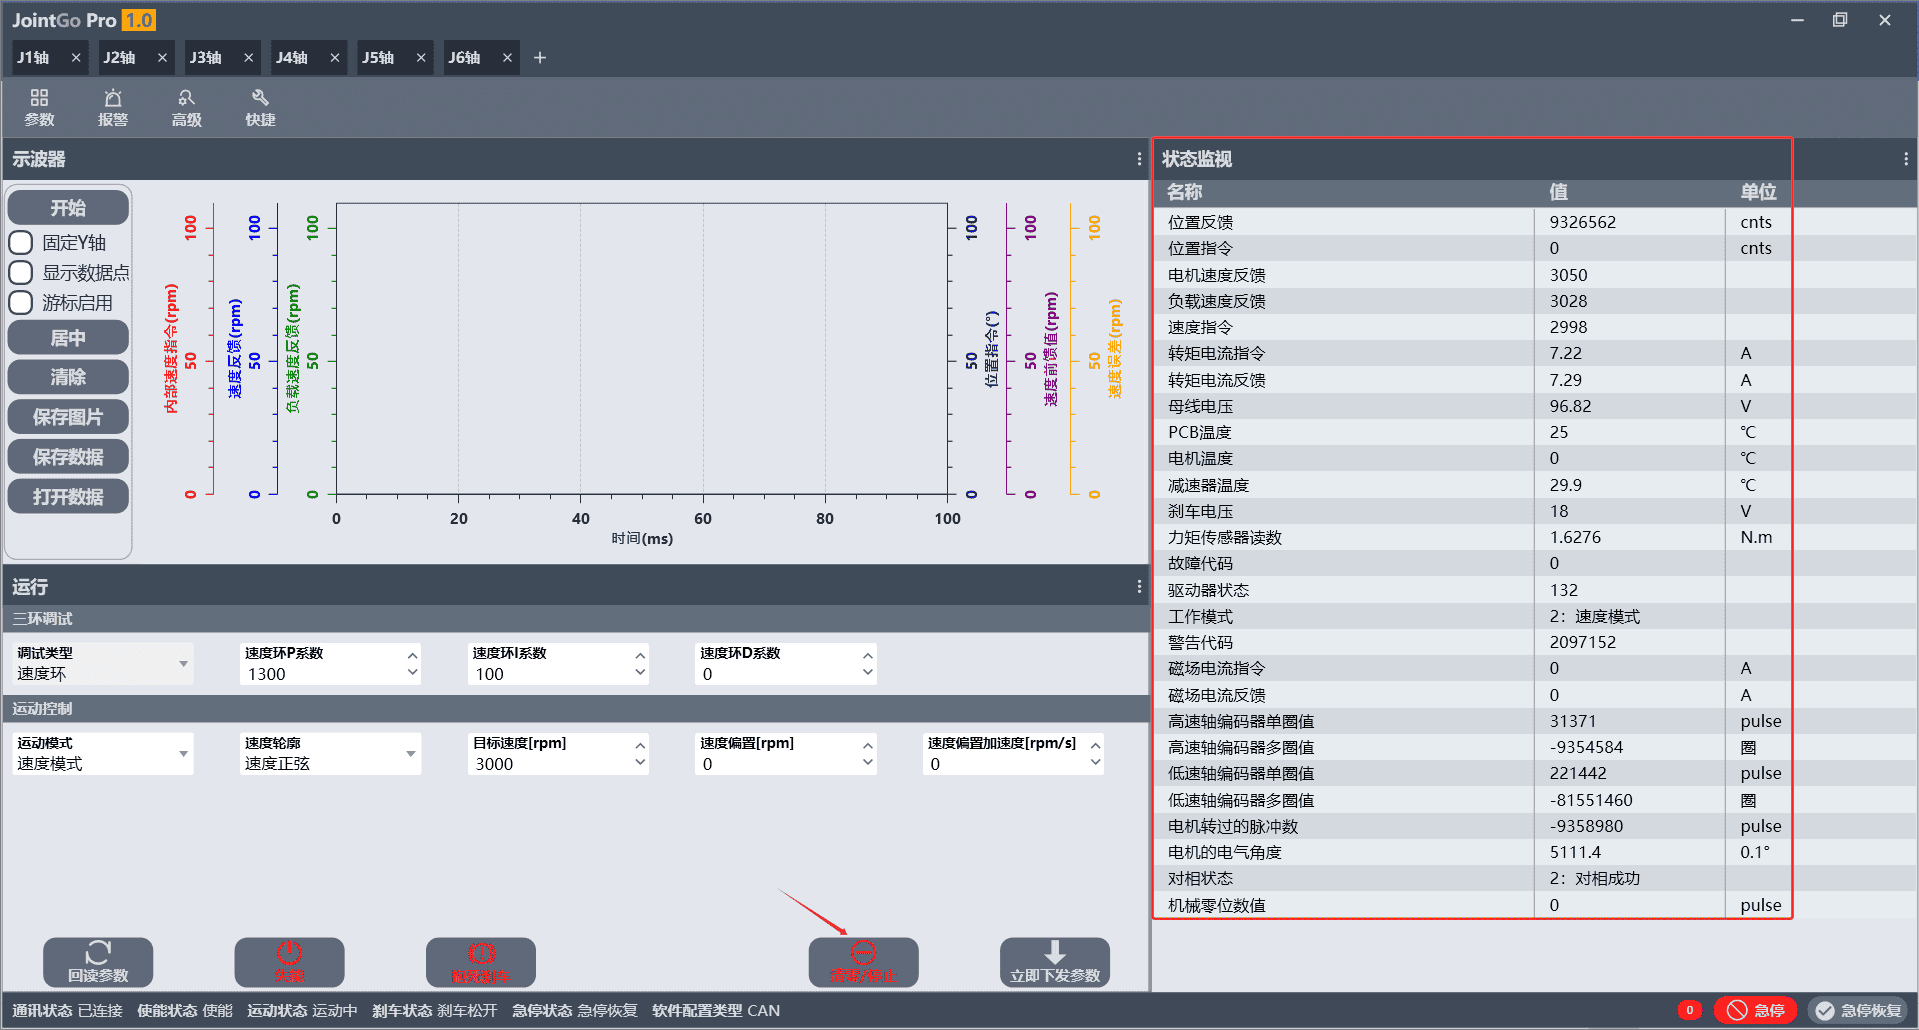 图 4-21 速度模式运行状态界面
单击【清零/停止】按键,电机随即停下,目标速度被清 0,【运行】按键重新出现。
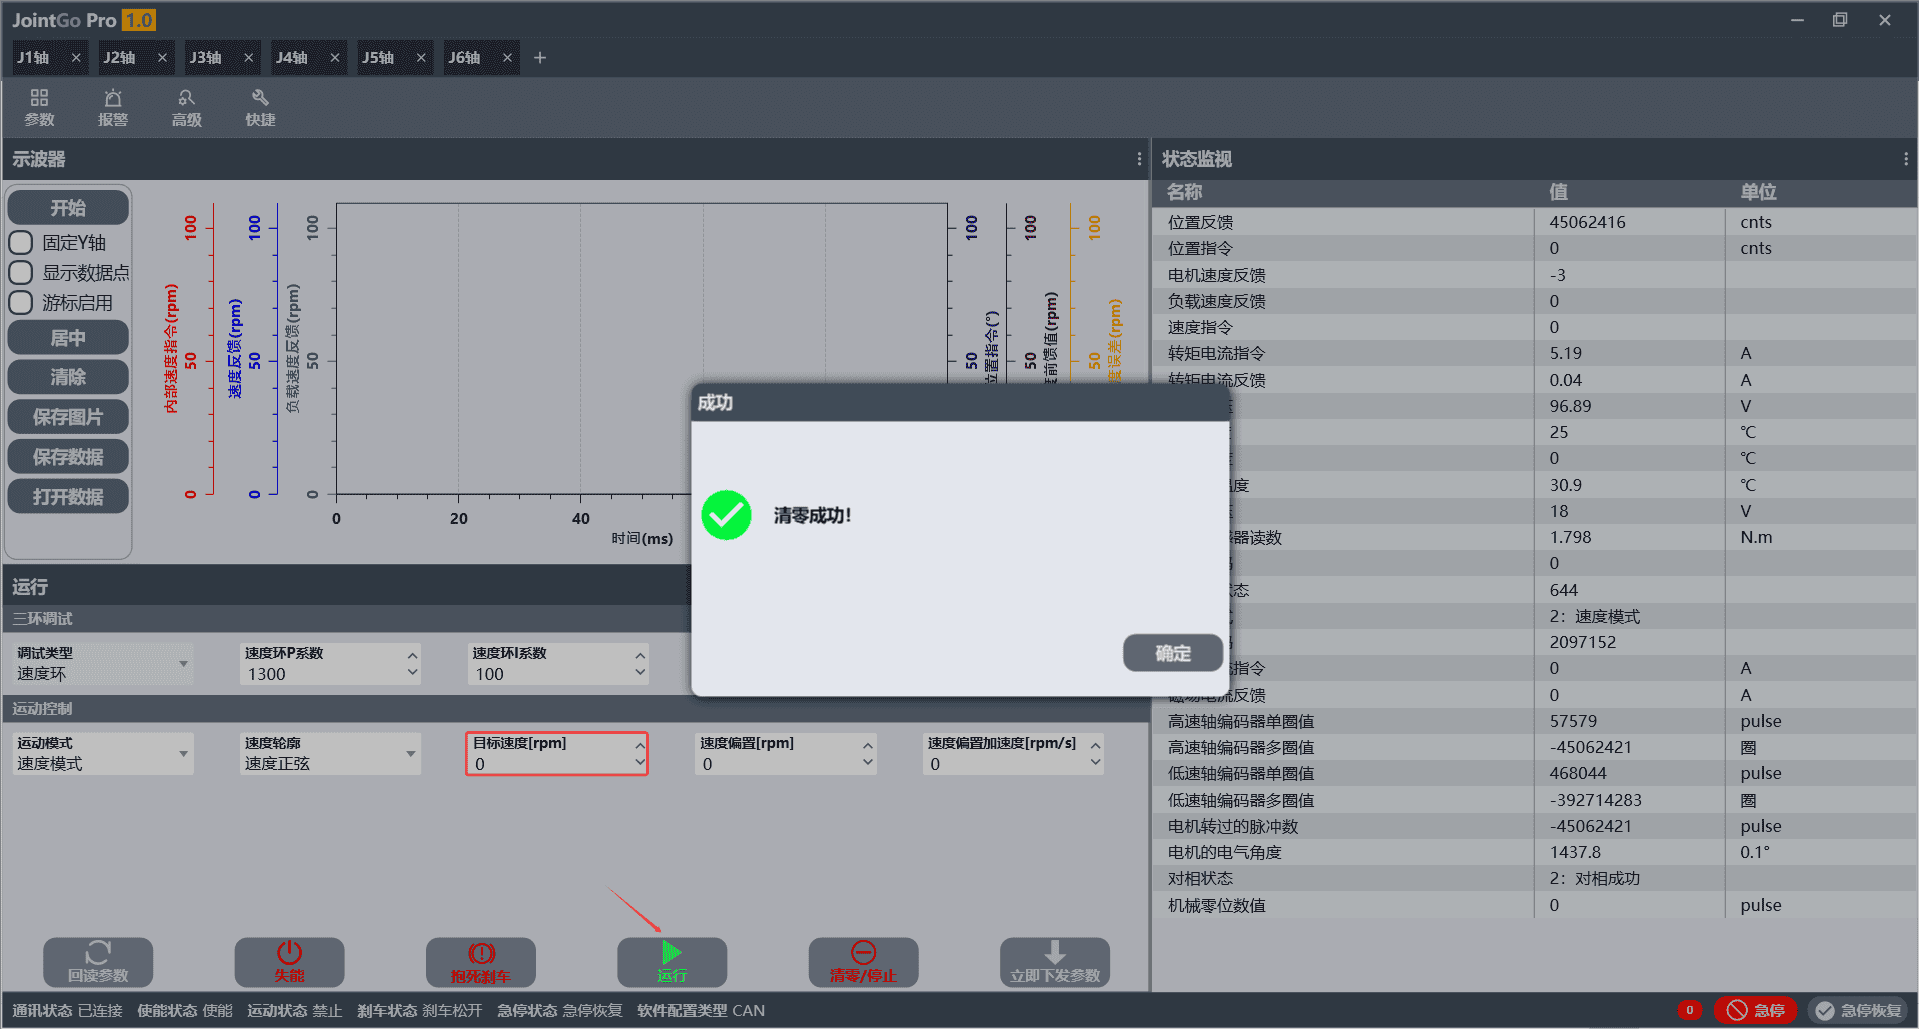 图 4-22 速度模式停止运行界面
如需调整【速度环 P 系数】、【速度环 I 系数】,需要先调整系数,再单击【立即下发参数】按键写入修改后系数,最后再次单击【回读参数按键】确认参数调整是否成功。
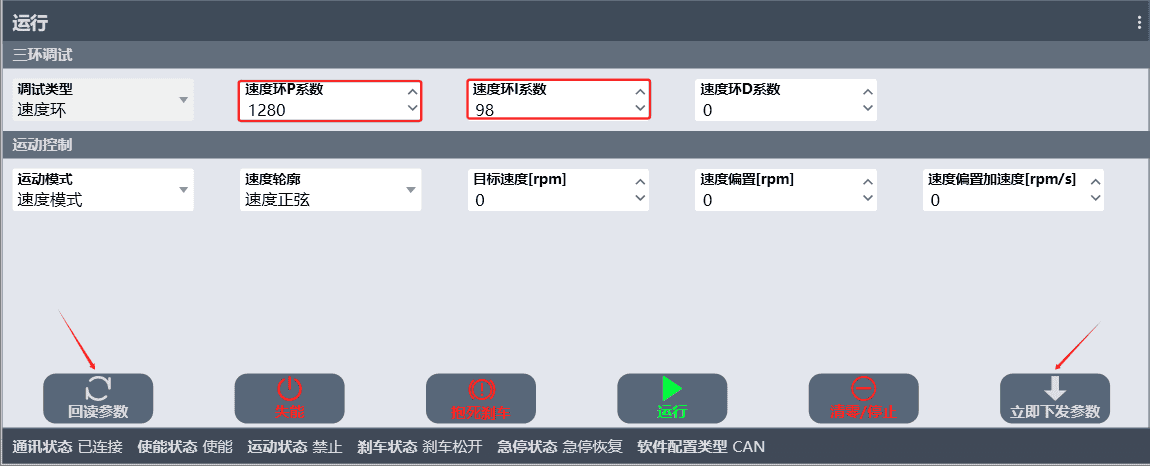 图 4-23 速度环参数调整界面
4.5.2 位置模式
依靠三环闭环控制,可精准控制关节转动至目标角度,启停平缓、定位精准,自带多重安全防护。适用于抓取物料、调整姿态、轨迹运动等绝大多数常规作业。
当运动模式切换为【位置模式】时,单击【立即下发参数】状态监视栏里【驱动器状态】为 736,【工作模式】为 【3:位置模式】,说明模式切换成功。
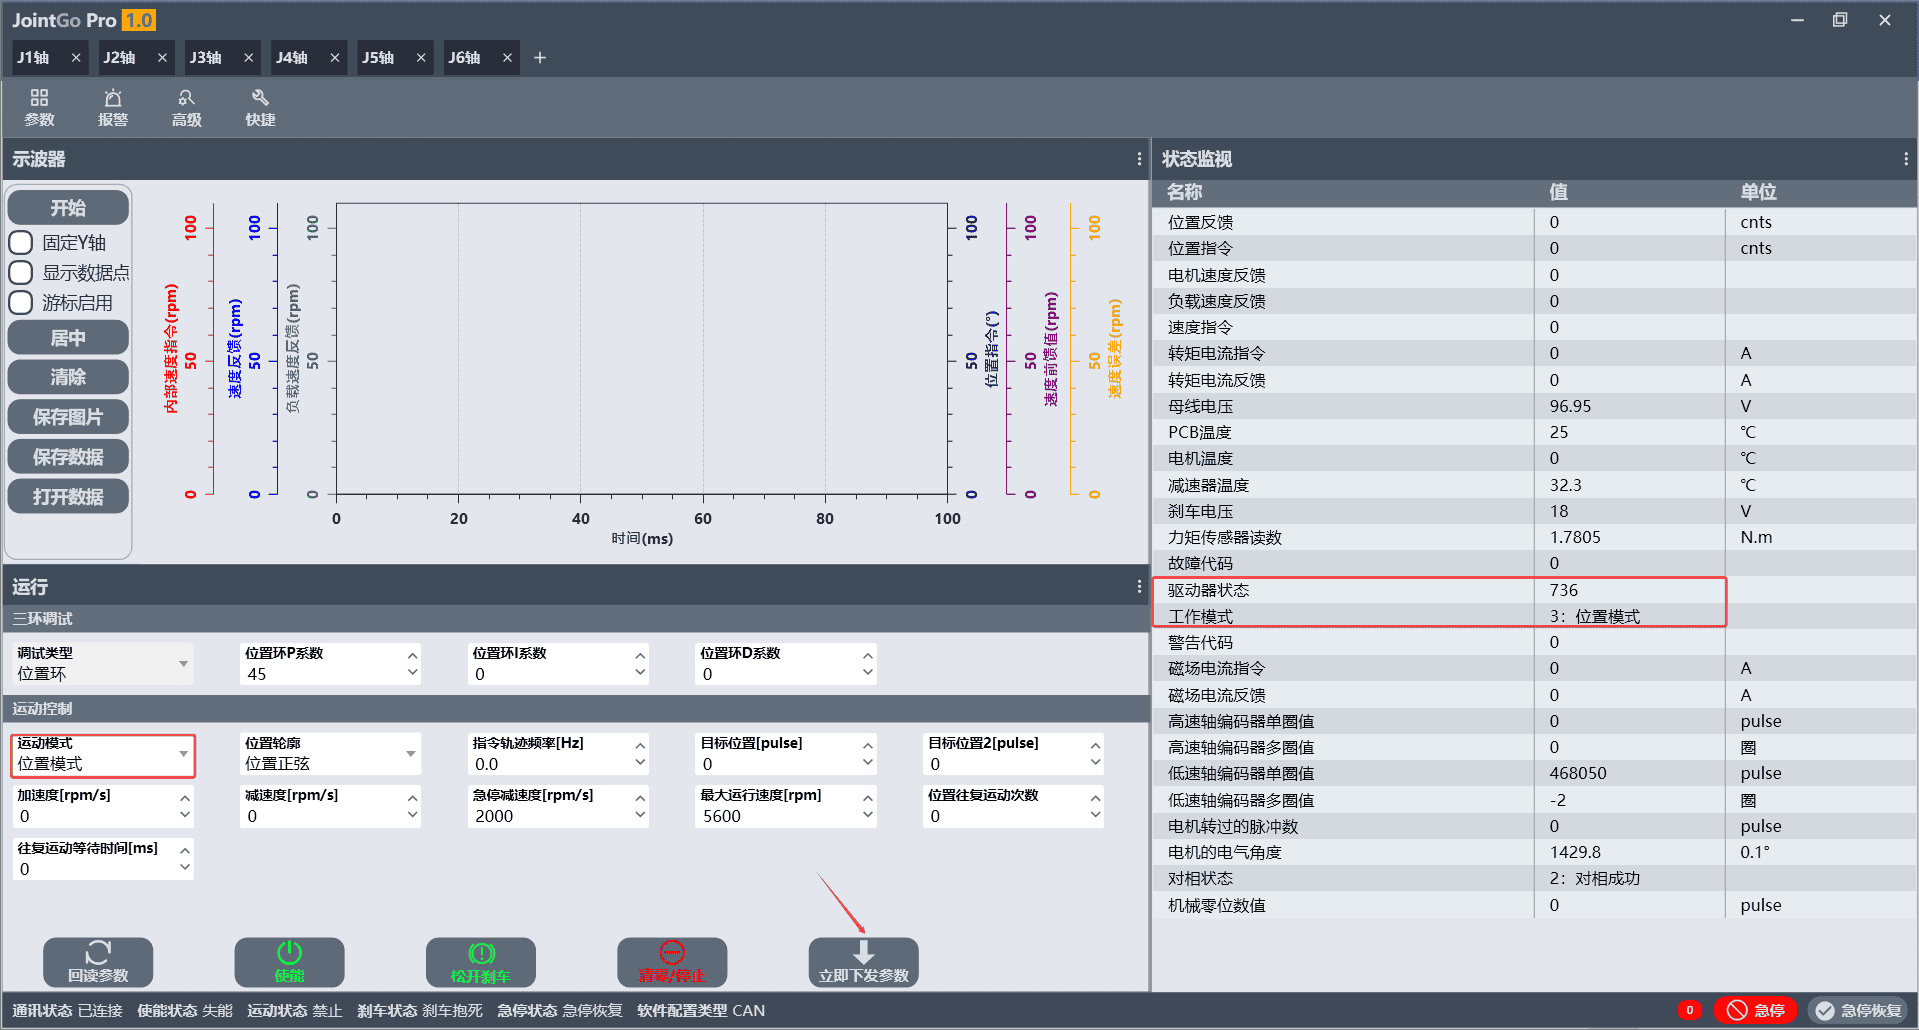 图 4-24 位置模式切换成功界面
其余配置与速度模式类似,依次配置单击“使能 > 松开刹车”,配置设定目标位置参数后,单击【运行】按键,即可让关节转动到目标位置。
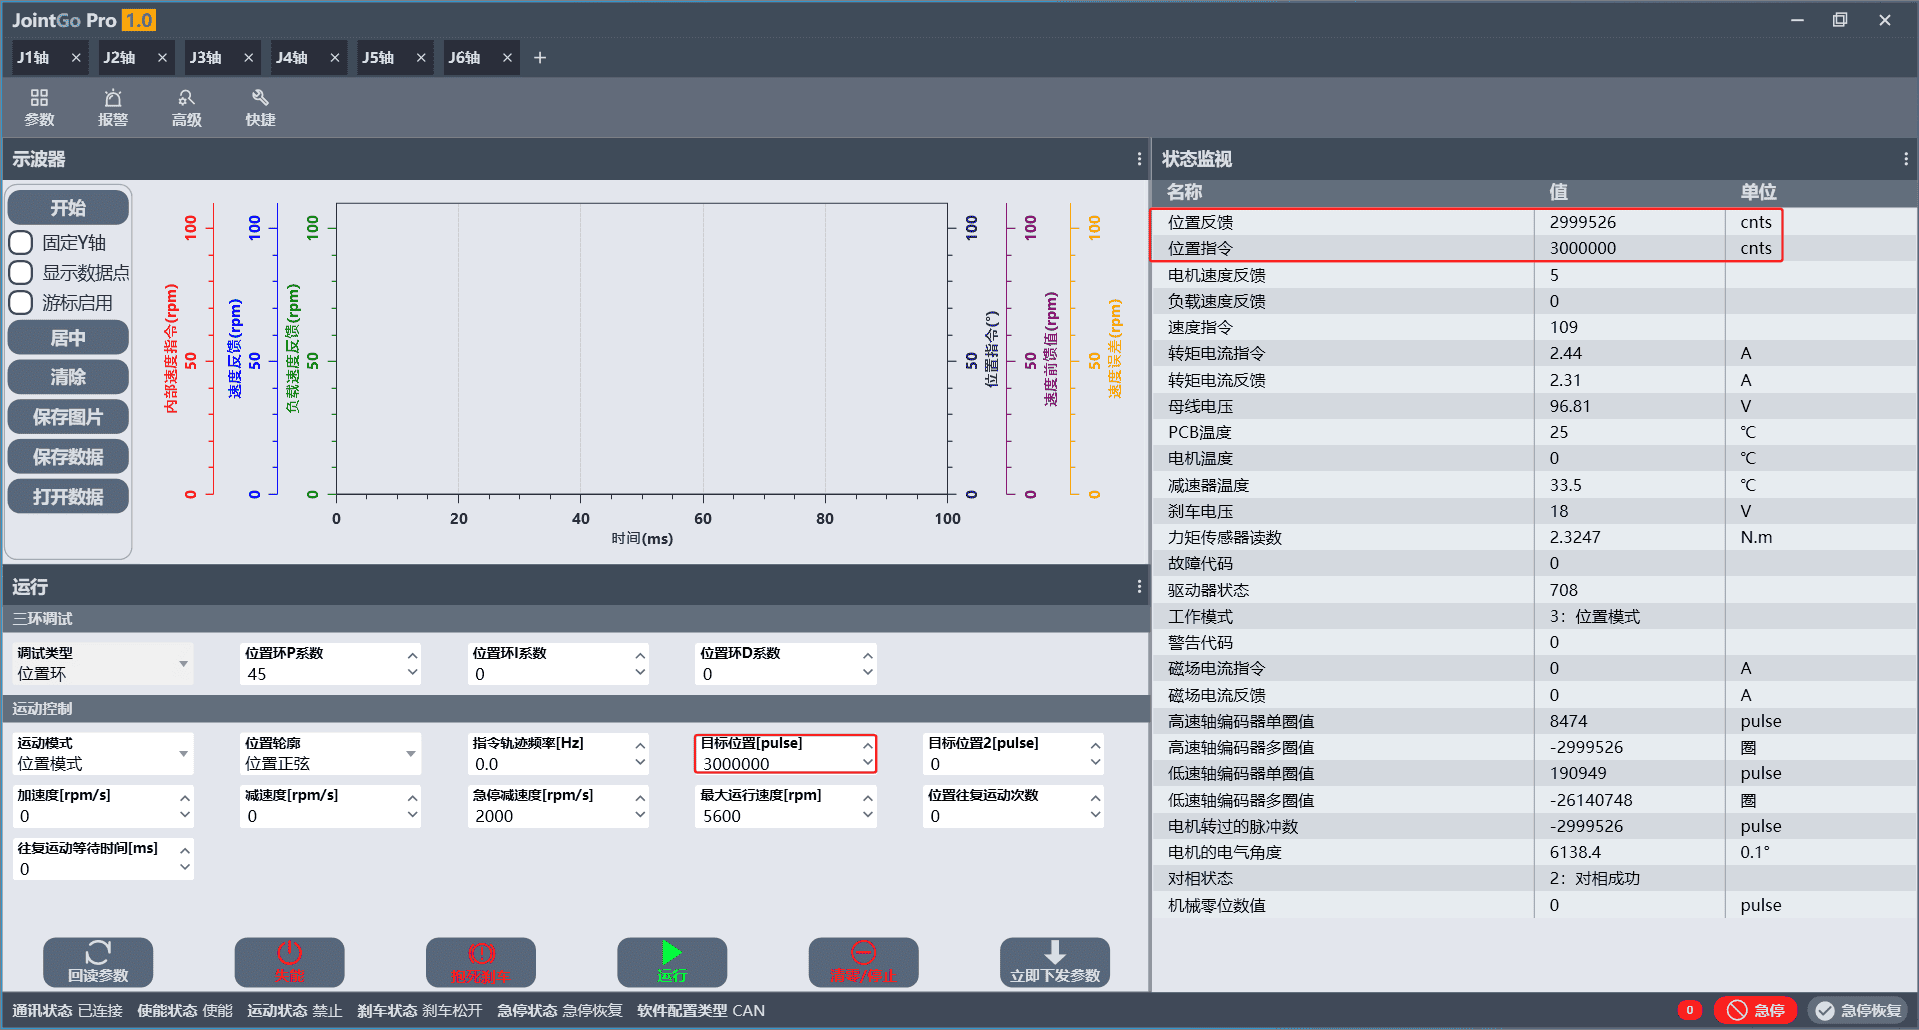 图 4-25 位置模式运行界面
4.5.3 电流模式
直接控制电机输出扭力,响应速度最快;无法固定关节位置,可持续输出恒定力矩,柔性交互效果出色。主要用于拖拽示教、柔性打磨、力控参数调试等研发场景,日常自动化作业很少使用。
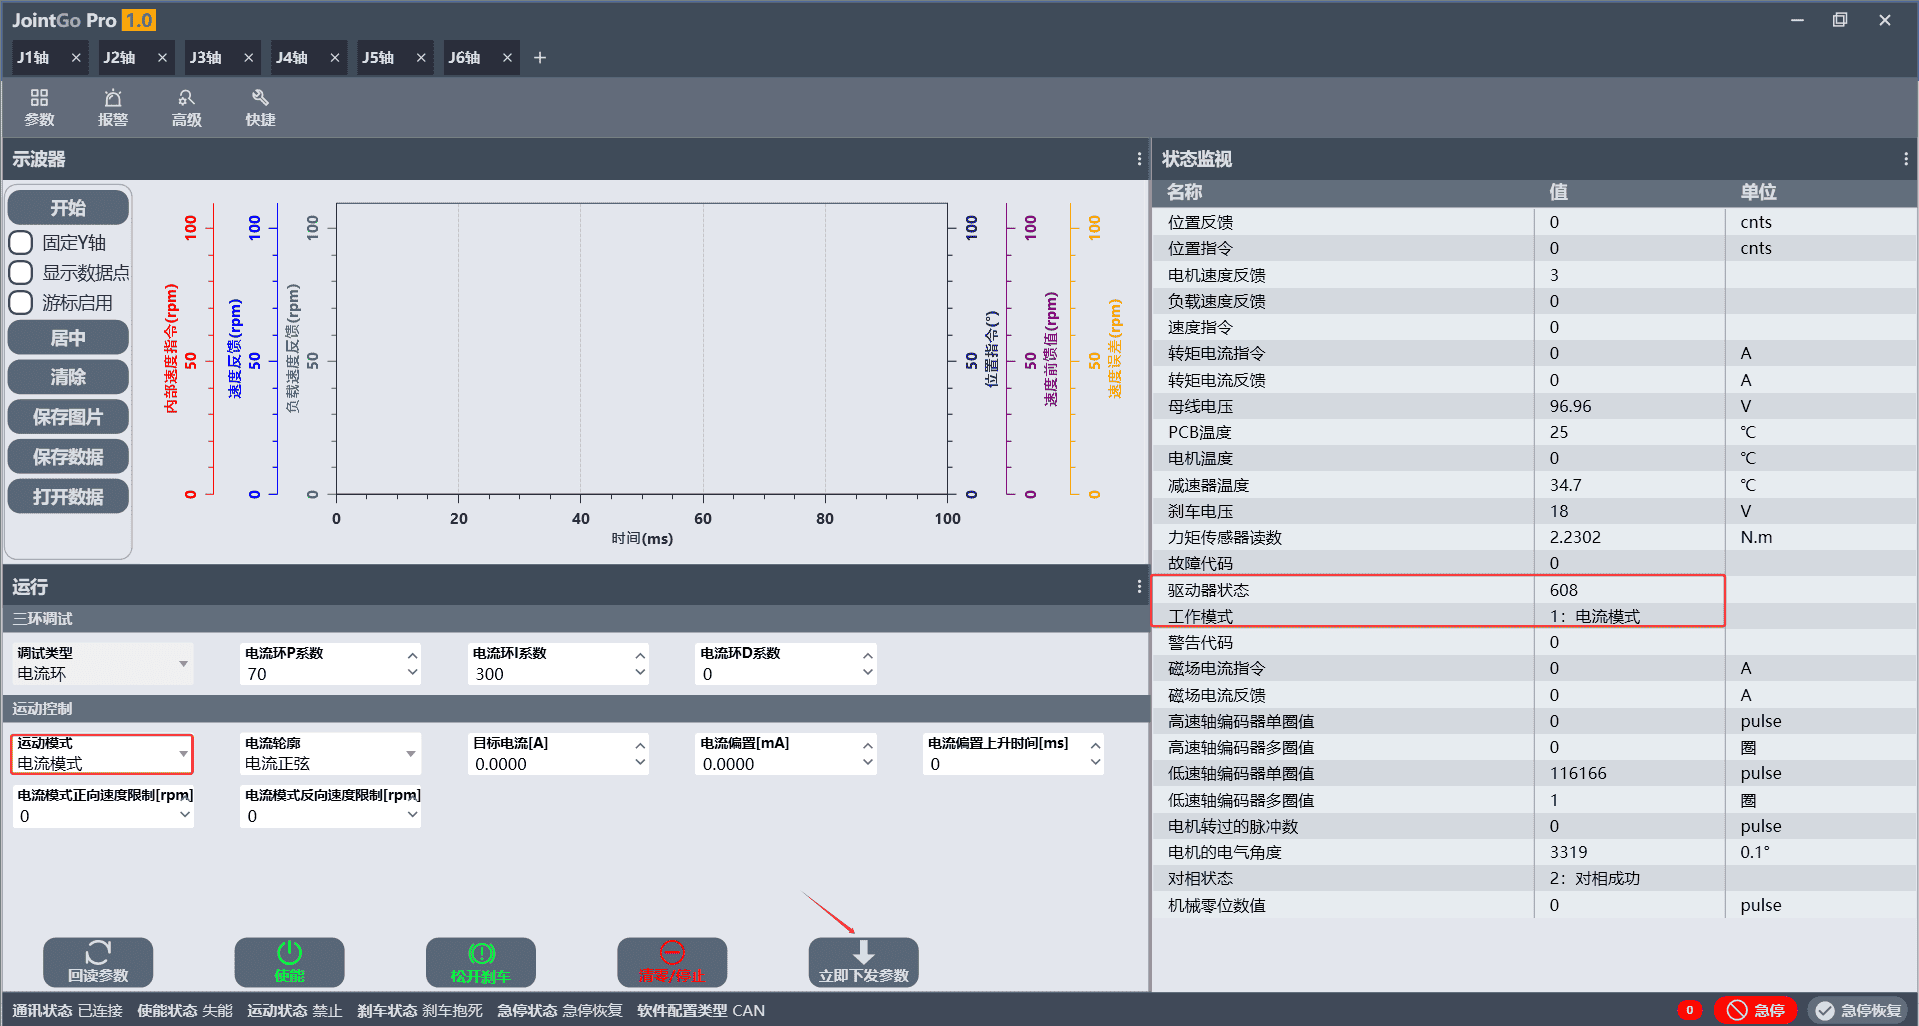
运动模式选择电流模式,点击立即下发参数,状态监视栏里驱动器状态变为 608,工作模式变为 【1:电流模式】,说明模式切换成功。
5 EtherCAT 总线通信规范
5.1 总线概述
本系列智能关节模组搭载 CANFD + EtherCAT 双通信接口。
CANFD 总线主要配合 JointGO Pro 软件实现单关节本地调试。EtherCAT 总线面向多关节整机同步控制场景,基于 CoE(CiA402 伺服设备协议)实现周期同步伺服控制,满足多关节协同开发需求。
通过 EtherCAT 总线能够远程切换 4.5 章节介绍的运动控制模式,当前支持 CSP 同步位置模式、CST 同步力矩模式。两种总线控制模式与本地控制模式对应关系如下:
| EtherCAT 工作模式 | 本地控制模式 | 典型应用场景 |
|---|---|---|
| CSP 同步位置模式 | 位置模式 | 多关节同步轨迹运动、点位搬运、重复定位作业 |
| CST 同步力矩模式 | 电流模式 | 柔顺力控、人机拖拽示教、力矩交互、碰撞检测 |
EtherCAT 周期性指令依靠 PDO 收发;非周期参数读写可通过 SDO 访问对象字典。
5.2 CSP 同步位置模式
CSP 模式下上位机按固定周期下发目标位置指令,驱动器三环闭环跟随位置指令,支持叠加速度前馈、力矩前馈优化动态性能。
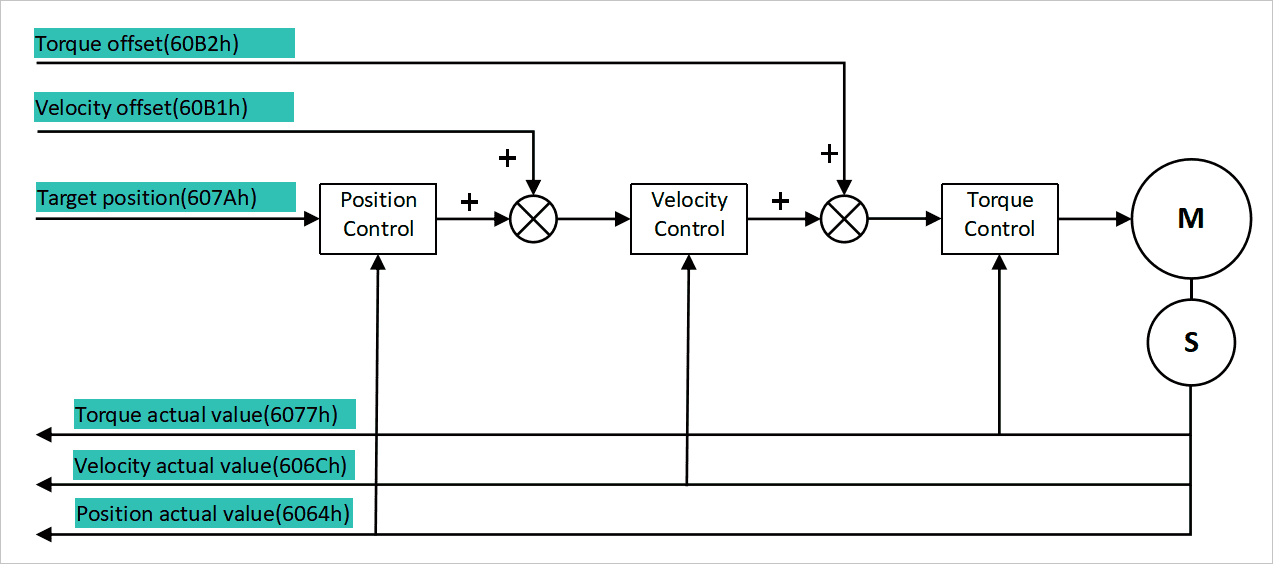
CSP 模式伺服控制步骤(PDO 通信)
位置反馈初始化
读取电机实际位置
Position actual value(0x6064h),将数值赋值至目标位置指令Target position(0x607Ah)。速度前馈初始化
根据工况设定速度前馈初始值,常规初始值为 0,写入
Velocity offset(0x60B1h)。运行模式配置
将
0x08h写入对象字典ModeOfOperation(0x6060h),切换至 CSP 同步位置模式。CiA402 伺服使能序列
按标准状态机分步写入控制字
Control Word(0x6040h);每一条指令下发后,保证生效时间 ≥ 1 ms,再执行下一步。- 写入
0x06h(准备使能) - 写入
0x07h(启动使能) - 写入
0x0Fh(运行使能)
关节下使能:向
Control Word(0x6040h)写入0x06h。- 写入
周期性位置控制
在 PDO 通信周期内,持续将运动规划后的位置指令写入
Target position(0x607Ah)。速度前馈动态配置
将规划速度值(单位:rpm)乘以缩放因子 10000,写入
Velocity offset(0x60B1h)。故障处理机制
伺服触发停机时,读取故障码
Error Code(0x603Fh),对照故障定义排查问题;如需清除故障标志,向控制字写入0x80h。
| 序号 | 索引 | 子索引 | 名称 | 数据类型 | 长度(bit) | 单位 | 说明 |
|---|---|---|---|---|---|---|---|
| 1 | 0x607A | 0 | Target Position | DINT | 32 | Counts | 目标位置 |
| 2 | 0x60B1 | 0 | Velocity offset | UINT | 32 | 0.1 rpm | 电机端速度前馈 |
| 3 | 0x60B2 | 0 | Torque offset | INT | 16 | 0.1%Tn | 额定扭矩0.1% |
| 4 | 0x6077 | 0 | Torque actual value | INT | 16 | 0.1%Tn | 额定扭矩0.1% |
| 5 | 0x606C | 0 | Velocity actual value | INT | 16 | 0.1 rpm | 电机端实际速度 |
| 6 | 0x6064 | 0 | Position actual value | DINT | 32 | Counts | 输出端实际位置 |
5.3 CST 同步力矩模式
CST 模式由上位机周期性下发目标关节力矩,驱动器力矩闭环控制,可叠加力矩前馈,适用于力交互场景。
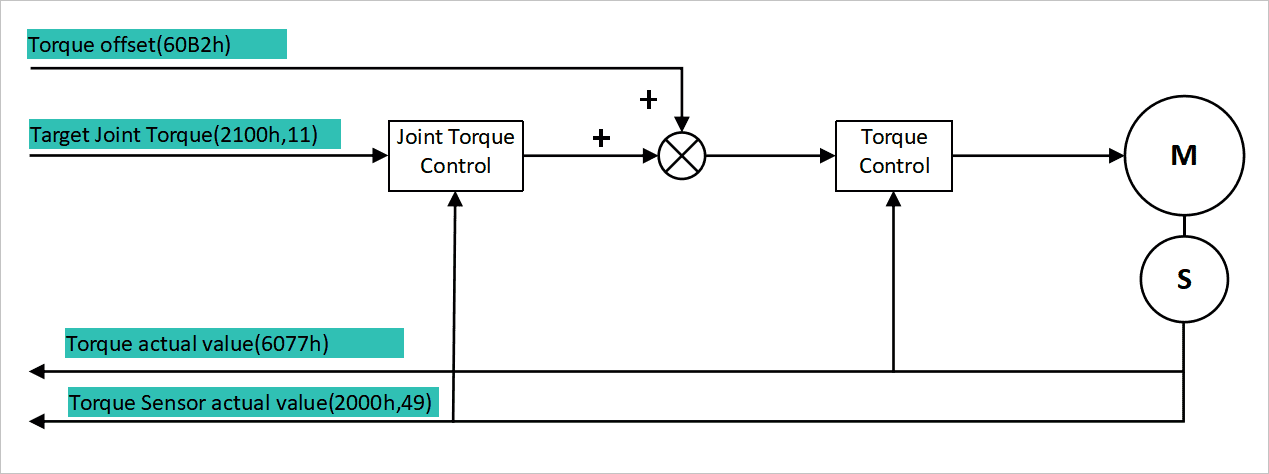
CST 模式伺服控制步骤(PDO 通信)
运行模式配置
将
0x0Ah写入ModeOfOperation(0x6060h),切换至 CST 同步力矩模式。力矩前馈初始化
按需设置力矩前馈初始值,默认值为 0,写入
Torque offset(0x60B2h)。CiA402 伺服使能序列 与 CSP 模式使能流程一致:
- 写入
0x06h(准备使能) - 写入
0x07h(启动使能) - 写入
0x0Fh(运行使能)
指令间隔 ≥ 1 ms;下使能写入
0x06h。- 写入
周期性力矩控制
在 PDO 通信周期内,将规划力矩指令写入
Target Joint Torque(0x2100h,11)。力矩参数动态调整
运行阶段可在 PDO 周期内实时更新力矩前馈参数
Torque offset(0x60B2h)。故障处理机制
伺服停机时读取故障码
Error Code(0x603Fh);清除故障:向控制字Control Word写入0x80h。
| 序号 | 索引 | 子索引 | 名称 | 数据类型 | 长度 (bit) | 单位 | 说明 |
|---|---|---|---|---|---|---|---|
| 1 | 0x2100 | 11 | Target Joint Torque | REAL | 32 | Nm | 目标扭矩指令(浮点类型) |
| 2 | 0x60B2 | 0 | Torque offset | INT | 16 | Counts | 扭矩前馈 |
| 3 | 0x6077 | 0 | Torque actual value | INT | 16 | 0.1%Tn | 实际扭矩,额定扭矩 0.1% |
| 4 | 0x2000 | 49 | Torque Sensor Value | REAL | 32 | Nm | 扭矩传感器浮点读数 |
5.4 通用实时反馈对象字典
EtherCAT 总线依靠 PDO(过程数据对象)实现周期性实时数据交互。
- RxPDO:主站下发至关节模组,承载各类运动控制指令;
- TxPDO:关节模组上传至主站,反馈位置、温度、故障、扭矩等实时运行状态。
完整 RxPDO、TxPDO 对象索引、数据格式、单位定义清单详见 附录 RP 系列 PDO 列表。非周期性参数读写,可通过 SDO 通道访问对象字典。
5.5 关节模组 PDO 列表
RXPDO 为主站时发给伺服的指令和数据:
序号 索引 子索引 名称 数据类型 长度(bit) 单位 说明 1 0x6040 0 Control Word UINT 16 控制字 2 0x607A 0 TargetPosition DINT 32 Counts 目标位置 3 0x60FF 0 TargetVelocity DINT 32 0.1 rpm 目标速度 4 0x6071 0 TargetTorque INT 16 0.1% Tn 目标扭矩 5 0x2000 57 TargetCurrent INT 16 目标电流 6 0x2000 183 FeedForwardSpeed INT 16 速度前馈 7 0x605A 0 QuickStopOptionCode INT 16 快速停机选项码 8 0x605D 0 halt option code INT 16 停止选项码 9 0x2000 143 FrictionCompensate INT 16 摩擦补偿 10 0x2100 11 Target Joint Torque REAL 32 Nm 目标扭矩指令浮点类型 11 0x6060 0 ModeOfOperation SINT 8 运行模式设置 12 0x60B1 0 Velocity offset UINT 16 0.1 rpm 速度前馈 13 0x60B2 0 Torque offset UINT 16 0.1%Tn 电机额定扭矩0.1% TXPDO 为从站时发送给主站的数据:
序号 索引 子索引 名称 数据类型 长度(bit) 单位 说明 1 0x6041 0 Status Word UINT 16 状态字 2 0x2000 12 Status Word 1 UINT 16 自定义状态字 1 3 0x6064 0 ActualPosition DINT 32 Counts 输出端实际位置 4 0x606C 0 ActualVelocity DINT 32 电机端实际速度 5 0x60F4 0 FollowingErrorActualValue DINT 32 Counts 输出端跟随误差实际值 6 0x6078 0 CurrentActualValue INT 16 实际电流 7 0x603F 0 Error Code UINT 16 错误码 8 0x2000 49 Torque Sensor Value REAL 16 Nm 扭矩传感器浮点类型 9 0x2000 31 systemp UINT 16 0.1 ℃ PCB 温度 10 0x2000 32 geartemp UINT 16 0.1 ℃ 齿轮温度 11 0x2100 3 acc INT 16 10 * rpm / s 加速度 12 0x6061 0 ModeOfOperationDisplay USINT 8 运行模式显示 13 0x2000 30 Voltage USINT 8 0.01 V 电压 14 0x2100 6 errorpara UDINT 32 错误参数 15 0x2100 7 chip_temperature UINT 16 0.1 ℃ 芯片温度 16 0x2100 8 ChannelOut1 INT 16 预留 17 0x2100 9 ChannelOut2 INT 16 预留 18 0x2100 10 ChannelOut3 INT 16 预留 19 0x6077 0 Torque actual value INT 16 0.1%Tn 额定扭矩0.1%
6 质量保证
6.1 产品保修
AUBO-R 系列关节模组享有 12 个月 有限保修期。
若新设备及其组件在投入使用后 12 个月内,出现因制造或材料不良所致的缺陷,遨博(北京)智能科技股份有限公司应提供必要的备用部件予以更换或维修相关部件。
被更换或返至遨博(北京)智能科技股份有限公司的设备或组件的所有权归遨博(北京)智能科技股份有限公司所有。
如果产品已经不在保修期内,遨博(北京)智能科技股份有限公司保留向客户收取更换或维修费用的权利。
在保修期外,如果设备呈现缺陷,遨博(北京)智能科技股份有限公司不承担由此引起的任何损害或损失,例如生产损失或对其他生产设备造成的损坏。
6.2 免责声明
若设备缺陷是由处理不当或未遵循用户手册中所述的相关信息所致,则“产品保修”即告失效。
以下情况导致的故障不在本保修范围内:
- 非遨博认可渠道购买的产品;
- 不符合工业标准或未按用户手册要求安装、接线、连接其他控制设备;
- 使用时超出产品所标称的规格条件或标准;
- 将本产品用于指定以外用途;
- 使用环境条件超出产品的标称;
- 使用环境为打磨环境或特殊使用环境未做产品防护的;
- 由于运输不当导致的产品损坏;
- 意外事故、人为因素造成的故障、损坏或间接损坏;
- 改装造成的故障、损坏或间接损坏;
- 安装非原装正品零部件、附件;
- 由遨博(北京)智能科技股份有限公司或其指定集成商以外的第三方对原装零部件进行改造、调试或维修导致的损坏;
- 自然灾害、其它不可抗力造成的故障、损坏或间接损坏;
- 上述情况以外,非遨博(北京)智能科技股份有限公司责任导致的故障。
以下情况不属于保修范围 :
- 无法识别产品追溯号。
- 无法识别生产日期或保修起始日期。
- 对软件或内部数据的更改。
- 无法再现故障或者故障无法由遨博(北京)智能科技股份有限公司识别。
- 在放射性设备、生物试验设备或遨博(北京)智能科技股份有限公司判断为危险用途中使用本产品。
- 外观件、易损件。 根据产品质量保证协议,遨博(北京)智能科技股份有限公司只对向经销商出售的产品和零部件中出现的瑕疵和缺陷进行质保承诺。
任何其他明示或暗示的担保或责任,包括但不限于任何对适销性或特定用途的默示担保,遨博(北京)智能科技股份有限公司不承担相关担保责任。此外,遨博(北京)智能科技股份有限公司对由相关产品产生的任何形式的间接损害或后果不承担相关责任。
7 附录
7.1 术语
集成商:集成商即设计机器人最终安装的机构。集成商负责进行最终风险评估,必须确保最终安装遵循当地的法律法规。
风险评估:风险评估即识别所有风险并将风险降低到适当程度的整个过程。风险评估应进行记录存档。详情请参考 ISO12100。
性能等级:性能等级(Performance Level,PL)是一个分离的等级,它用于说明控制系统中各个与安全相关的部分在可预测的条件下执行安全功能的能力。PLd 是第二高的可信度分类,它意味着安全功能相当值得信赖。要了解更多信息,请参阅 EN ISO13849-1:2008。
7.2 修订记录
| 版本 | 日期 | 修订内容 |
|---|---|---|
| v1.0.0* | 2026-08-03 | 发布 v1.0.0* 试行版。 |